
Zusammenfassung:
Forscher der University of California, Los Angeles (UCLA) und der University of Michigan haben einen kompakten bionischen Roboter entwickelt. Er kann wie ein Frosch springen, sich auf komplexen Oberflächen wie Gras und Sand fortbewegen, kleine Stufen überqueren und nach dem Einbau spezieller Flossen sogar im Wasser schwimmen. Im Gegensatz zu herkömmlichen Robotern, die auf Motoren angewiesen sind, um die Beinbewegungen kontinuierlich anzutreiben, speichert dieses Gerät Energie durch Drehen elastischer Stäbe und nutzt dann die plötzliche Verformung des Materials, um sofortigen Schub zu erzeugen, der es ihm ermöglicht, schnell abzuprallen.
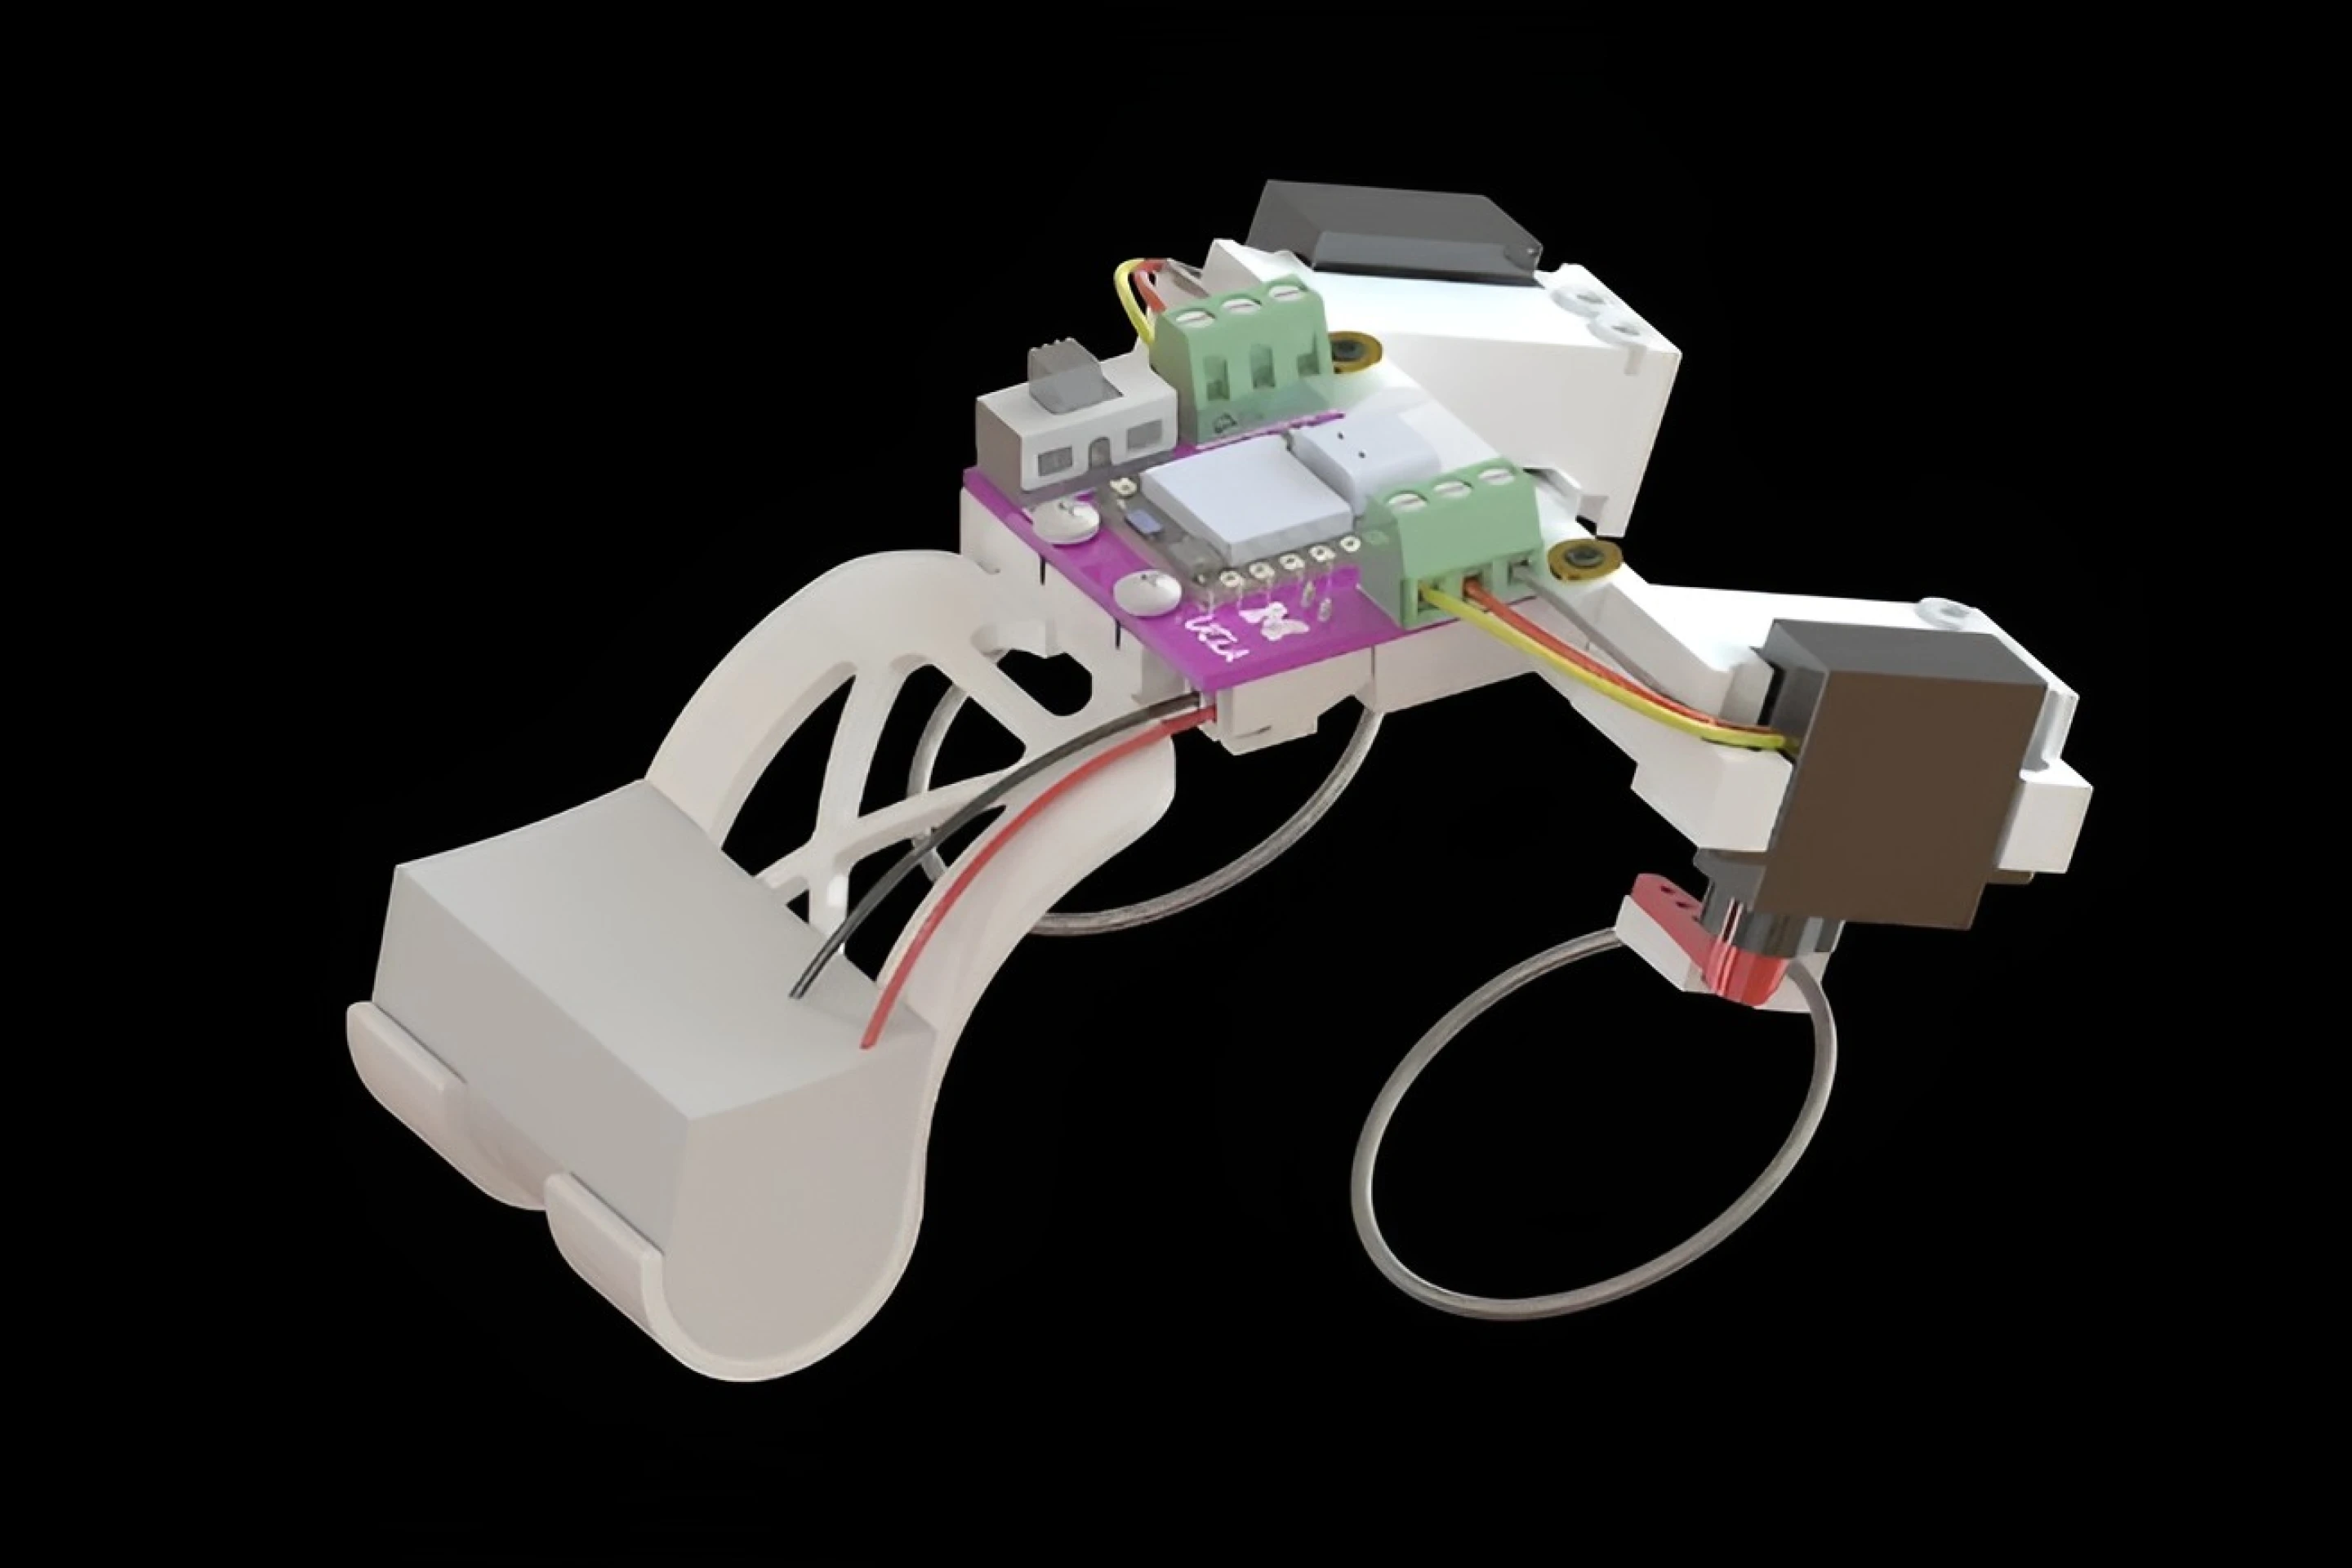
Diese Forschung demonstriert einen neuen Fortbewegungsmechanismus, der für Mikroroboter geeignet ist. Die Forscher hoffen, dass kleine Roboter durch die Verbesserung der mechanischen Struktur eine ausreichend starke Sofortleistung erzeugen können, ohne größere Motoren zu verwenden. Relevante Ergebnisse wurden in der Zeitschrift Science Advances veröffentlicht.
Bei kleineren Robotern ist das Bewegen nicht so einfach, wie es scheint. Grashalme, loser Sand, Stofffalten und kleine Hindernisse auf dem Boden können ernsthafte Hindernisse darstellen. Wenn die Höhe des Hindernisses nahe an der Größe des Roboters selbst liegt, ist es oft schwierig, es reibungslos zu überwinden, indem man sich ausschließlich auf Räder oder gewöhnliche mechanische Beine verlässt.
Springen ist eine Lösung, stellt aber besondere Anforderungen an die Leistungsabgabe. Roboter benötigen nicht nur genügend Energie, sondern müssen die Energie auch in kürzester Zeit freisetzen, um einen starken Aufwärts- oder Vorwärtsschub zu erzielen. Allerdings sind kleine Motoren oft gut darin, eine anhaltende, gleichmäßige Leistung zu liefern, haben jedoch Schwierigkeiten, direkt eine so starke Sofortleistung zu erzeugen.
Ingenieure haben zuvor versucht, dieses Problem mit Federn zu lösen: Lassen Sie den Motor zunächst die Feder langsam komprimieren oder dehnen, speichern Sie die Energie in Form elastischer potentieller Energie und lassen Sie die Feder dann schnell los, um den Auswurf zu erreichen. Allerdings ist es immer noch ein anspruchsvolles technisches Problem, elastische Materialien in dreidimensionalen Strukturen dazu zu bringen, sich plötzlich, stabil und reproduzierbar zu verformen und sich nach jeder Bewegung schnell zu erholen.
Diesmal verwendete das Forschungsteam eine elastische Stabstruktur ähnlich einer Schraubenfeder. Die Forscher verwendeten zunächst ein Computermodell, um die Verformungsregeln des elastischen Stabs unter verschiedenen Biege- und Torsionsbedingungen zu analysieren, und führten dann mit einem Roboterarm Biege- und Torsionsexperimente an realen Materialien durch, um die Modellvorhersagen mit tatsächlichen Ergebnissen zu vergleichen.
Durch diese Experimente ermittelten die Forscher nach und nach, welche Geometrien und Belastungsmethoden dazu führten, dass der elastische Stab plötzliche morphologische Veränderungen durchlief, anstatt sich langsam zu verformen. Nachdem sie diese Bedingungen gemeistert haben, können sie entsprechende elastische Gliedmaßen entsprechend den Bewegungsanforderungen des Roboters entwerfen.
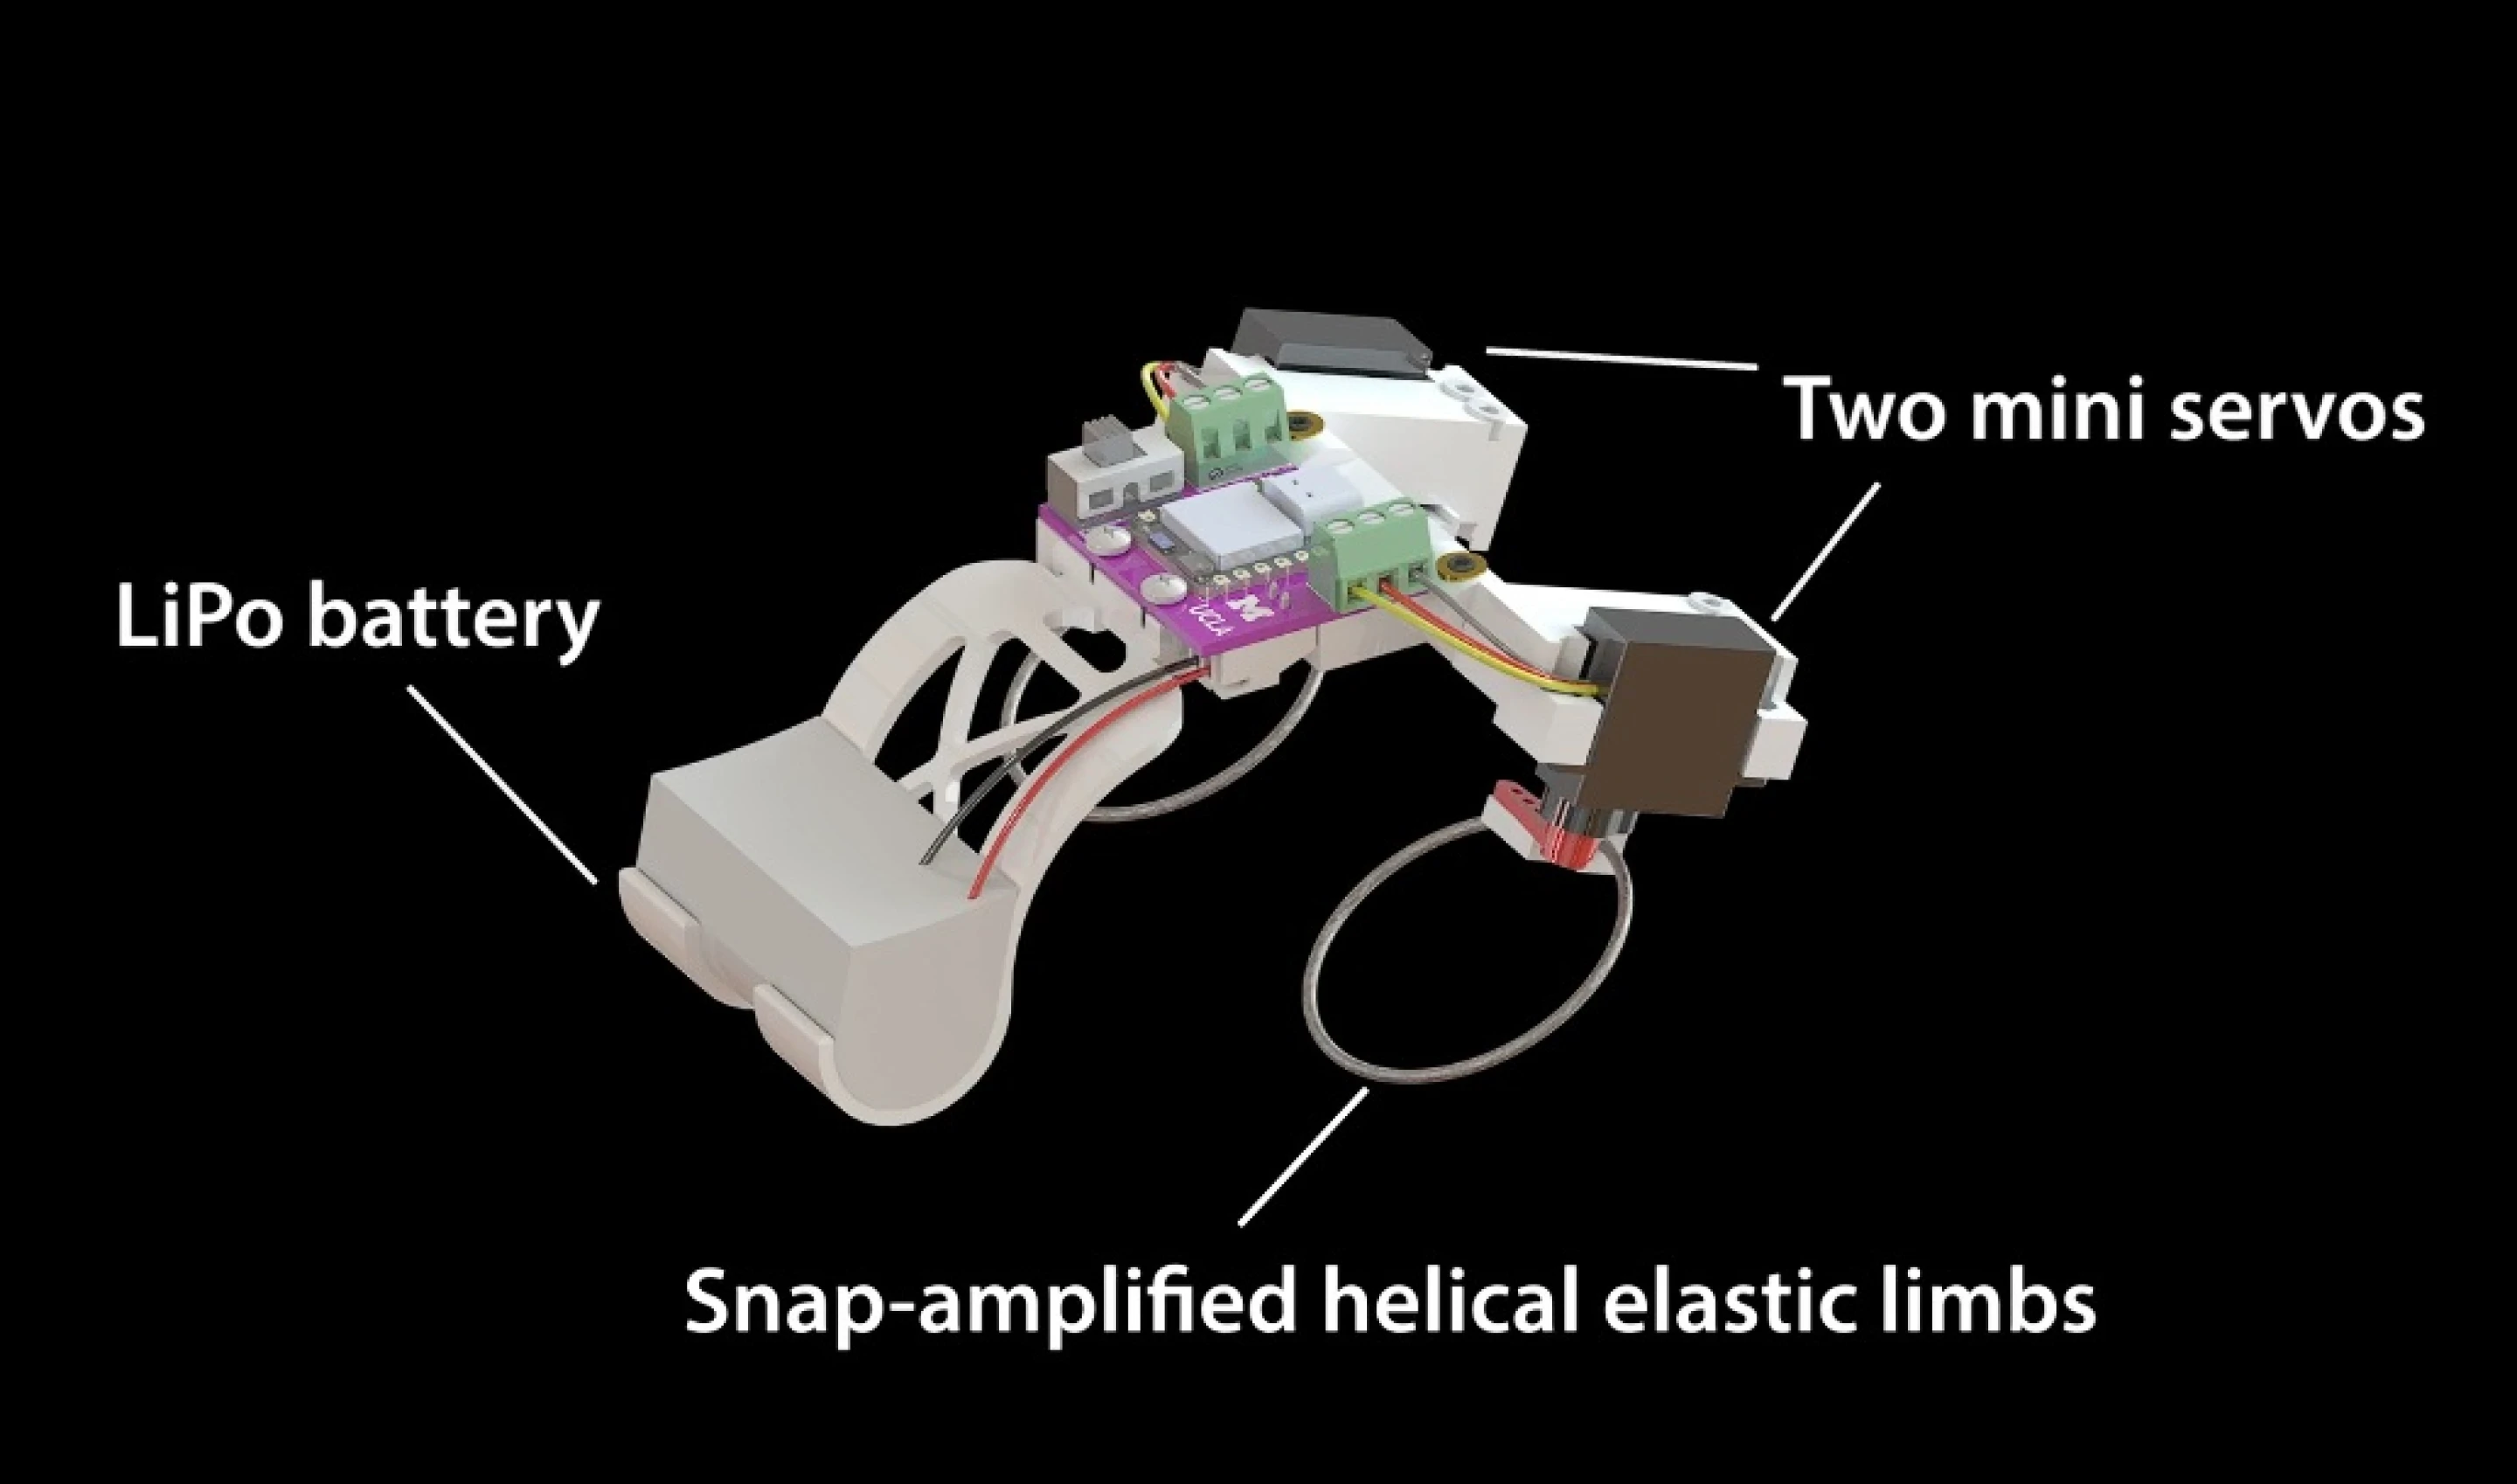
Der vom Roboter verwendete elastische Stab besteht aus einer Nickel-Titan-Legierung. Die Forscher haben den ursprünglich geraden Stab spiralförmig gebogen, ein Ende an der Halterung befestigt und das andere Ende mit einem kleinen Servomotor verbunden. Wenn sich der Motor dreht, biegt und verdreht sich der elastische Stab gleichzeitig und speichert nach und nach elastische potentielle Energie.
Wenn die Verformung weiter zunimmt, erreicht der Stab schließlich einen instabilen kritischen Zustand und kippt dann plötzlich in eine andere Konfiguration. Diese schnelle Formänderung erzeugt eine spürbare, augenblickliche Bewegung, die den Roboter nach oben und vorwärts katapultiert.
Der gesamte Vorgang ähnelt dem Zusammendrücken einer Feder und dem plötzlichen Entspannen. Der Motor muss nicht in kürzester Zeit die gesamte zum Springen benötigte Kraft direkt abgeben, sondern kann über einen längeren Zeitraum langsam Energie akkumulieren und diese dann durch die elastische Struktur konzentriert abgeben.
Nach Abschluss eines Sprungs dreht sich der Motor in die entgegengesetzte Richtung und bringt den elastischen Stab wieder in den für den nächsten Sprung erforderlichen Ausgangszustand zurück. Da ein Teil des Rücksetzvorgangs abgeschlossen werden kann, während sich der Roboter in der Luft befindet, kann sich der Roboter nach der Landung schnell auf den nächsten Sprung vorbereiten.
Das Design des elastischen Stabs muss jedoch ein Gleichgewicht zwischen Sprungkraft und Rücklaufgeschwindigkeit herstellen. Obwohl einige Strukturen mehr Energie freisetzen können, erfordern sie, dass sich der Motor zur Erholung um einen größeren Winkel dreht, was zu längeren Intervallen zwischen aufeinanderfolgenden Sprüngen führt. Letztendlich entschieden sich die Forscher für ein Design, das einen stärkeren Schub und einen vollständigen Reset in kürzerer Zeit erzeugen konnte.
Um zu überprüfen, ob dieser Mechanismus wirklich auf einen vollständigen Roboter anwendbar ist, baute das Forschungsteam einen Prototyp, der etwa 11 Zentimeter lang und 98,2 Gramm schwer ist. Sein Rücken ist mit zwei elastischen Gliedmaßen ausgestattet, die sich plötzlich verformen können, und seine gesamte Bewegungsweise ähnelt in gewisser Weise der eines Frosches.
Die Forscher bauten außerdem einen Kontrollroboter mit einer starren Beinstruktur. Die beiden Roboter verfügen über die gleiche Motorleistung, der Hauptunterschied besteht jedoch in der Art und Weise, wie die Kraft genutzt wird: Der Steuerungsroboter ist auf starre Beine angewiesen, um kontinuierlich Bewegungen auszuführen, während der neue Roboter zunächst Energie speichert und diese dann durch plötzliche Verformung elastischer Stäbe abgibt.
Der Test umfasst sechs Oberflächen: Holz, Stoff, Acryl, Leder, Gras und Sand. Die Ergebnisse zeigten, dass sich der neue springende Roboter auf allen getesteten Oberflächen schneller bewegte als die Version mit starren Beinen.
Auf einem Holzbrett erreichte der neue Roboter eine Geschwindigkeit von 3,21 Körperlängen pro Sekunde. Kombiniert man die Testergebnisse der sechs Oberflächen, beträgt die Durchschnittsgeschwindigkeit 2,46 Körperlängen pro Sekunde, während die Durchschnittsgeschwindigkeit des Roboters mit starren Beinen nur 0,79 Körperlängen pro Sekunde beträgt. Mit anderen Worten: In dieser Reihe von Kontrollexperimenten bewegte sich der hüpfende Roboter im Durchschnitt etwa 3,1-mal schneller als die Version mit starren Beinen.
Auf Stoff und Gras ist der Leistungsunterschied zwischen den beiden Robotern besonders deutlich. Roboter mit starren Beinen können sich auf diesen Oberflächen, die anfällig für Hindernisse oder Ausrutschen sind, kaum reibungslos bewegen, während hüpfende Roboter den sofortigen Schub nutzen können, um einen Teil des Widerstands zu überwinden und sich weiter vorwärts zu bewegen.
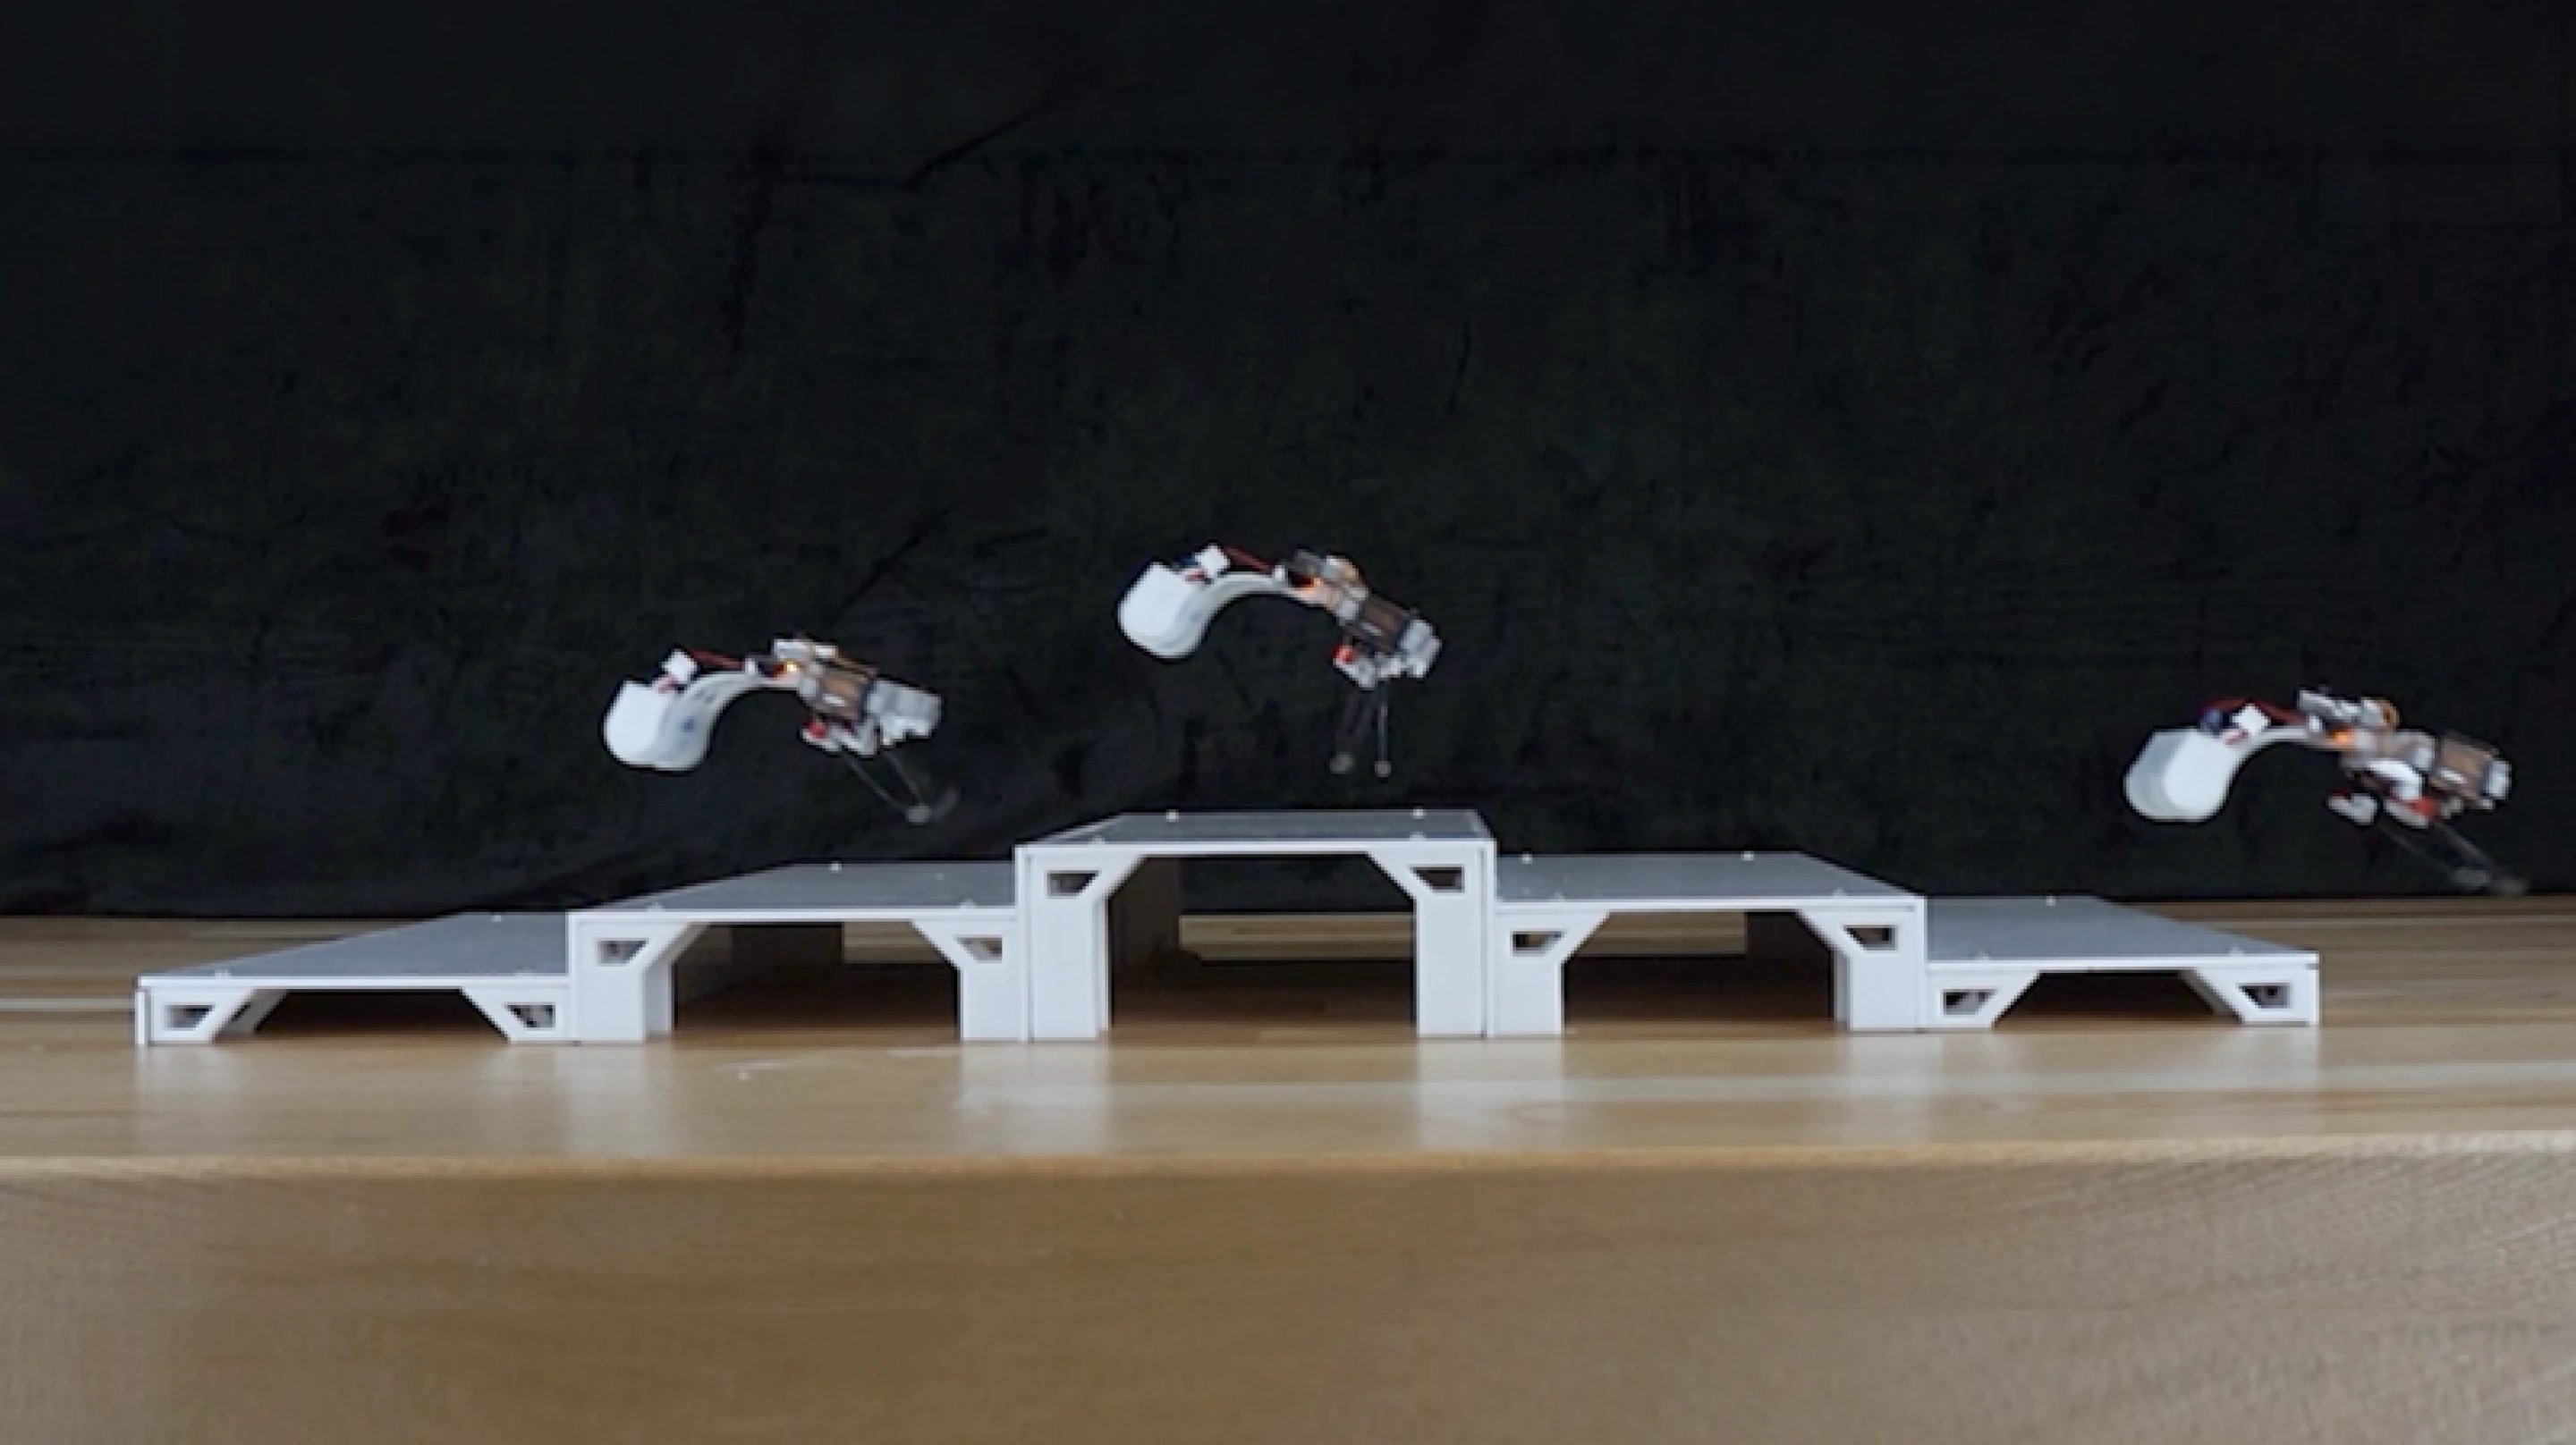
Neben dem Springen auf ebenen Flächen demonstrierte der Roboter auch die Fähigkeit, kontinuierlich kleine Schritte zu überqueren und Rückwärtssaltos auszuführen. Diese Aktionen zeigen, dass der elastische Stab dem Roboter nicht nur dabei helfen kann, Vorwärtsschub zu erzeugen, sondern auch komplexere Körperbewegungen unter bestimmten Struktur- und Kontrollbedingungen zu erreichen.
Die Forscher statteten den Roboter außerdem mit dünnen, flexiblen Flossen aus, damit er im Wasser schwimmen konnte. Zu diesem Zeitpunkt können die elastischen Gliedmaßen, die ursprünglich zum Springen verwendet wurden, zusammen mit den Flossen verwendet werden, um den Wasserkörper zu drücken, sodass sich der Roboter mit einer Geschwindigkeit von etwa 0,5 Körperlängen pro Sekunde bewegen kann.
Der Roboter kann sich im Wasser nicht nur vorwärts bewegen, sondern auch unter Testbedingungen mit Windstörungen die Bewegungsrichtung ändern und Hindernissen ausweichen. An Land steuerten die Forscher die beiden elastischen Gliedmaßen so, dass sie sich mit unterschiedlichen Frequenzen bewegten, um den Roboter dazu zu bringen, seine Richtung zu ändern.
Bei einer Demonstration der Landnavigation steuerten Forscher einen Roboter aus der Ferne durch einen mit Steinen übersäten Sandkasten, um seine Fähigkeit zu demonstrieren, sich in einer komplexen Umgebung zu bewegen. Darüber hinaus nutzte das Team auch Lichtsensoren, um dem Roboter zu ermöglichen, seine Fähigkeit zu demonstrieren, sich autonom in Richtung der Lichtquelle zu drehen.
Das bedeutet, dass das Gerät bereits über einige grundlegende Fähigkeiten zur Reaktion auf die Umwelt verfügt. Die derzeit demonstrierte autonome Navigation ist jedoch noch relativ einfach und noch weit von einem ausgereiften Robotersystem entfernt, das komplexe Umgebungen selbstständig identifizieren, Routen planen und Aufgaben erledigen kann.
Forscher glauben, dass dieser Bewegungsmechanismus für die Suche und Rettung von Katastrophenorten, die Inspektion von Ausrüstung und andere Aufgaben geeignet sein könnte, die das Durchqueren komplexer Gelände erfordern. Beispielsweise müssen Mikroroboter am Ort eines Erdbebens oder eines Gebäudeeinsturzes möglicherweise durch Schutt, loses Material und enge Räume navigieren. Wenn herkömmliche Radroboter auf Hindernisse stoßen, müssen sie oft umfahren oder einen passierbaren Weg finden, während Roboter, die springen können, die Möglichkeit haben, einige Hindernisse direkt zu überwinden.
Wenn dieselbe mechanische Struktur an Land hüpfen und Flossen im Wasser bewegen kann, muss der Roboter möglicherweise nicht zwei völlig unabhängige Antriebssysteme installieren, wenn er zwischen verschiedenen Umgebungen wechselt. Es wird erwartet, dass dieses Design die Komplexität einiger Geräte verringert und neue Optionen für Mikroroboter bietet, die in feuchten Umgebungen, überschwemmten Gebieten oder in komplexem Gelände arbeiten müssen.
Die Technologie hat auch Auswirkungen, die über springende Roboter hinausgehen. Die Forscher weisen darauf hin, dass die Nutzung der mechanischen Struktur selbst zum Speichern und Freigeben von Energie die Abhängigkeit von großen Motoren oder komplexen Steuerungssystemen verringern könnte. Diese Idee lässt sich auch für Geräte wie Robotergreifer nutzen, die schnelle Bewegungen erfordern. Beispielsweise müssen einige mechanische Greifer in sehr kurzer Zeit schließen. Wenn Energie zunächst gespeichert und dann schnell wieder abgegeben werden kann, besteht die Möglichkeit, schnellere Aktionsgeschwindigkeiten zu erreichen, ohne den Motor wesentlich zu vergrößern.
Das Forschungsteam glaubt außerdem, dass diese Konstruktionsprinzipien in Zukunft zur Entwicklung von Robotern mit einer Größe von nur wenigen Millimetern genutzt werden könnten. Der Schlüssel liegt in der Beziehung zwischen der Geometrie des elastischen Stabs und dem plötzlichen Verformungsverhalten und nicht in der Abhängigkeit von einer bestimmten Motorgröße oder einem großen Antrieb. Ob es jedoch wirklich auf den Millimeterbereich reduziert werden kann, bedarf noch weiterer Forschung und experimenteller Überprüfung.
Derzeit ist dieser Roboter noch ein wissenschaftlicher Forschungsprototyp. Bestehende Tests haben gezeigt, dass er sich schneller bewegt als eine Kontrollversion mit starren Beinen, aber das Team muss noch nachweisen, dass er andere springende Roboter, die Federn oder elastische Strukturen verwenden, übertreffen kann. Unterschiedliche Designs weisen Unterschiede in der Sprunghöhe, Bewegungsgeschwindigkeit, Energieeffizienz, Kontrollgenauigkeit und Rückstellzeit auf und müssen dennoch unter einheitlichen Bedingungen verglichen werden.
Darüber hinaus demonstriert der Prototyp derzeit nur grundlegende Navigations-, Hindernisüberwindungs- und Schwimmfähigkeiten. Um bei Such- und Rettungseinsätzen oder Industrieinspektionsmissionen wirklich eingesetzt zu werden, ist es notwendig, die Ausdauer, die Umweltwahrnehmung, die Bewegungsstabilität und die Anpassungsfähigkeit an komplexes Gelände weiter zu verbessern und zu überprüfen, ob die elastische Struktur auch nach langfristiger wiederholter Verformung zuverlässig bleiben kann.
Diese Forschung zeigt eine technische Idee, die Aufmerksamkeit verdient: Roboter müssen nicht unbedingt auf leistungsstärkere Motoren angewiesen sein, um stärkere sofortige Aktionsfähigkeiten zu erhalten. Sie können auch durch mechanische Strukturen Energie speichern und diese dann schnell und auf geeignete Weise wieder abgeben. Dieser Ansatz ist besonders attraktiv für Mikroroboter, bei denen sowohl Größe als auch Energie stark eingeschränkt sind.
Da Forscher die Gesetze der plötzlichen Verformung elastischer Strukturen besser verstehen, wird erwartet, dass dieser Entwurf, der das Material selbst nutzt, um schnelle Bewegungen zu erreichen, in Zukunft auf kleinere und flexiblere Robotersysteme angewendet werden kann. Allerdings müssen noch Fragen wie Haltbarkeit, Kontrolle und Energiemanagement angegangen werden, um von Prototypen im Labor zu Produkten zu gelangen, die in der Lage sind, über lange Zeiträume reale Missionen durchzuführen.
Kommentare