Zusammenfassung:
MIT-Ingenieure haben einen dünnen Unterwasserroboter entwickelt, der von lebenden Skelettmuskelzellen angetrieben wird. Das Gerät verfügt über keinen herkömmlichen Motor. Der Hauptkörper besteht aus zwei unabhängig voneinander steuerbaren Gelflossen, die jeweils etwa 15 mm lang, 7 mm breit und 0,5 mm dick sind. Die Oberfläche ist mit einer dünnen Schicht aus Muskelzellen bedeckt, die weniger als 15 Mikrometer dick ist. Das Forschungsteam ermöglichte es den Skelettmuskelzellen der Maus, lichtempfindliche Ionenkanäle zu exprimieren, die auf blaues Licht reagieren können. Nach der Bestrahlung mit blauem Licht mit einer Wellenlänge von etwa 470 Nanometern ziehen sich die Zellen zusammen und bewegen die Gelflossen zum Flattern, wodurch der Roboter sich im Wasser fortbewegt.
Die Forschungsergebnisse wurden in „Advanced Functional Materials“ veröffentlicht. Das Team stellte ein Gerüst aus methacrylierter Gelatine namens GelMA her und prägte Rillen in die Oberfläche ein, um die Muskelzellen in die gleiche Richtung zu lenken. Im Vergleich zum zuvor verwendeten Fibrin-Gel ist das GelMA-Gerüst besser in der Lage, Muskelkontraktionen standzuhalten und schrumpft bei Zellbewegungen weniger. Experimente ergaben außerdem, dass quadratische Rillen an der Unterseite die Anordnung der Muskelzellen, die Verschmelzung zu Fasern und die koordinierte Krafterzeugung besser fördern als bogenförmige Rillen. Die Forscher „trainierten“ das Muskelgewebe auch durch wiederholte Blitzstimulation, um seine Kontraktionsverschiebung zu verstärken. Schließlich bilden zwei getrennt kontrollierte Muskelgewebestücke die linke und rechte Flosse des Roboters. Forscher können eine Seite einzeln oder beide Seiten gleichzeitig fahren, um die Fahrtrichtung und -geschwindigkeit zu ändern.
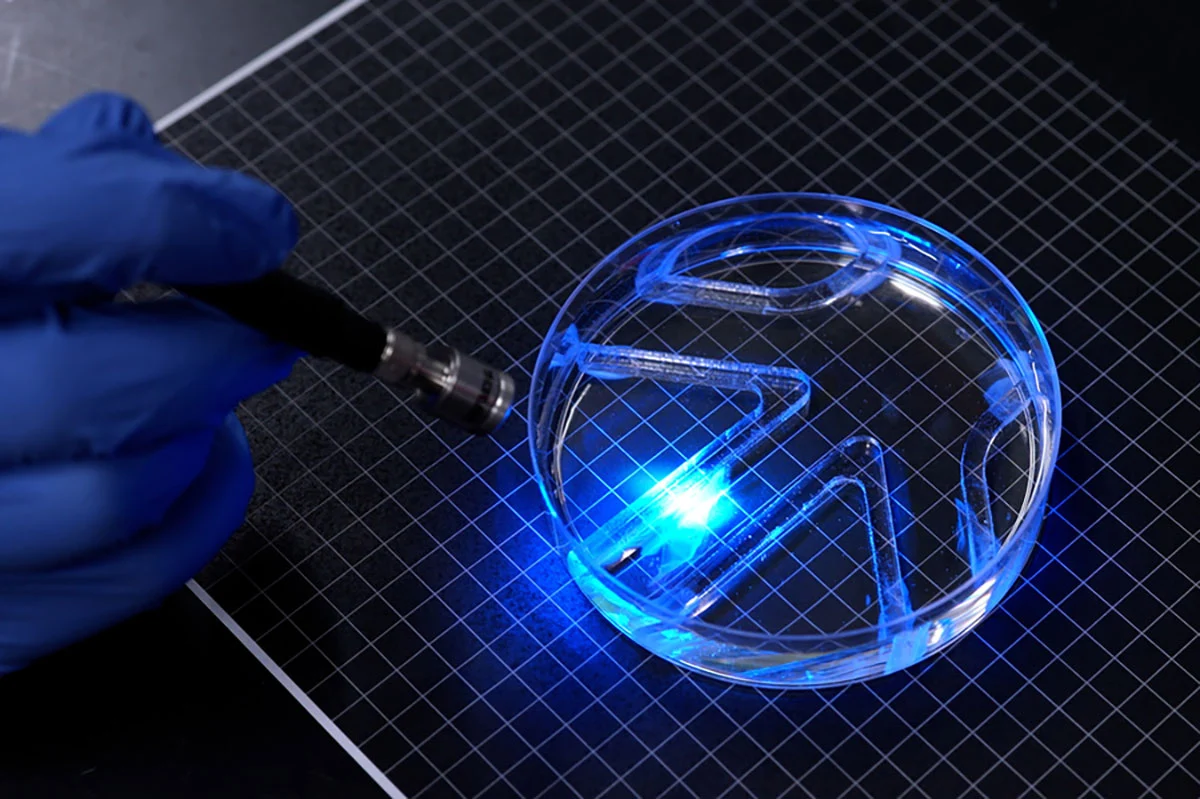
In einem Petrischalentank bewegten die Forscher die Lichtquelle manuell, um den Roboter durch ein einfaches Labyrinth zu führen. Die im Papier angegebene maximale lineare Geschwindigkeit beträgt etwa das Vierfache der Rumpflänge pro Minute und die maximale Rotationsgeschwindigkeit beträgt etwa 1200 Grad pro Minute. Das ist weitaus langsamer als ein olympischer Schwimmer, ähnelt aber einem sich langsam bewegenden Bullenhai, sagte MIT. Die „Navigation“ ist hier auf externes Personal angewiesen, um die Lichtquelle zu steuern, und der Roboter verfügt noch nicht über autonome Wahrnehmungs-, Entscheidungs- oder Bordsteuerungssysteme.
In der Arbeit wird außerdem berichtet, dass die Einheitsvolumenkontraktionskraft des optimierten zweidimensionalen Muskelfilms ungefähr das 20-fache der von dreidimensionalem Muskelgewebe beträgt; seine funktionelle Aufrechterhaltungszeit nach der Trennung vom festen Träger wurde von weniger als 10 Minuten für die alte Fibrinstruktur auf mehr als 30 Tage für die GelMA-Struktur verbessert. Diese 30 Tage beziehen sich auf die Funktionslebensdauer des Muskelmembranaktors ohne feste Unterstützung im Experiment und bedeuten nicht, dass der Roboter einen Monat lang ununterbrochen schwimmen kann. Studien haben gezeigt, dass die Gewebeverlagerung nach einem Lichtstimulationstraining etwa viermal so groß ist wie bei der untrainierten Kontrollgruppe.
Dieses Design zielt darauf ab, das Problem zu lösen, dass herkömmliche Biohybridroboter groß sind und eine große Anzahl dreidimensionaler kultivierter Muskelzellen benötigen. Das Forschungsteam glaubt, dass lebende Gewebe, die weich sind, auf die Umwelt reagieren und über bestimmte Selbstheilungsfähigkeiten verfügen, in Zukunft für Aufgaben wie die Erkundung empfindlicher Gewässer und die Umweltüberwachung eingesetzt werden könnten. Die Forschung stützt sich jedoch immer noch auf eine einzelne Muskelzelllinie der Maus, einfache Flossen und externe Blaulichtstimulation; Das Team sagte, dass der nächste Schritt darin bestehen werde, die Karosseriestruktur zu optimieren, um die Geschwindigkeit zu erhöhen und die Integration von Mikrolichtquellen und tragbaren Stromversorgungen zu untersuchen. Anwendungen wie die minimalinvasive Chirurgie sind derzeit nur langfristige Ideen und noch nicht in der Praxis verifiziert.
Kommentare