Zusammenfassung:
Auf dem Weg zum Bau einer größeren Weltrauminfrastruktur für die Menschheit wurde kürzlich ein wichtiger Meilenstein erreicht. Ein vom California Institute of Technology entwickelter und von der US-amerikanischen Defense Advanced Research Projects Agency (DARPA) finanzierter Roboter hat eine Strukturmontageaufgabe im Orbit erfolgreich abgeschlossen. Das Forschungsteam bezeichnete es als das erste Mal, dass Menschen den autonomen Aufbau von Strukturen im Weltraum geschafft haben.
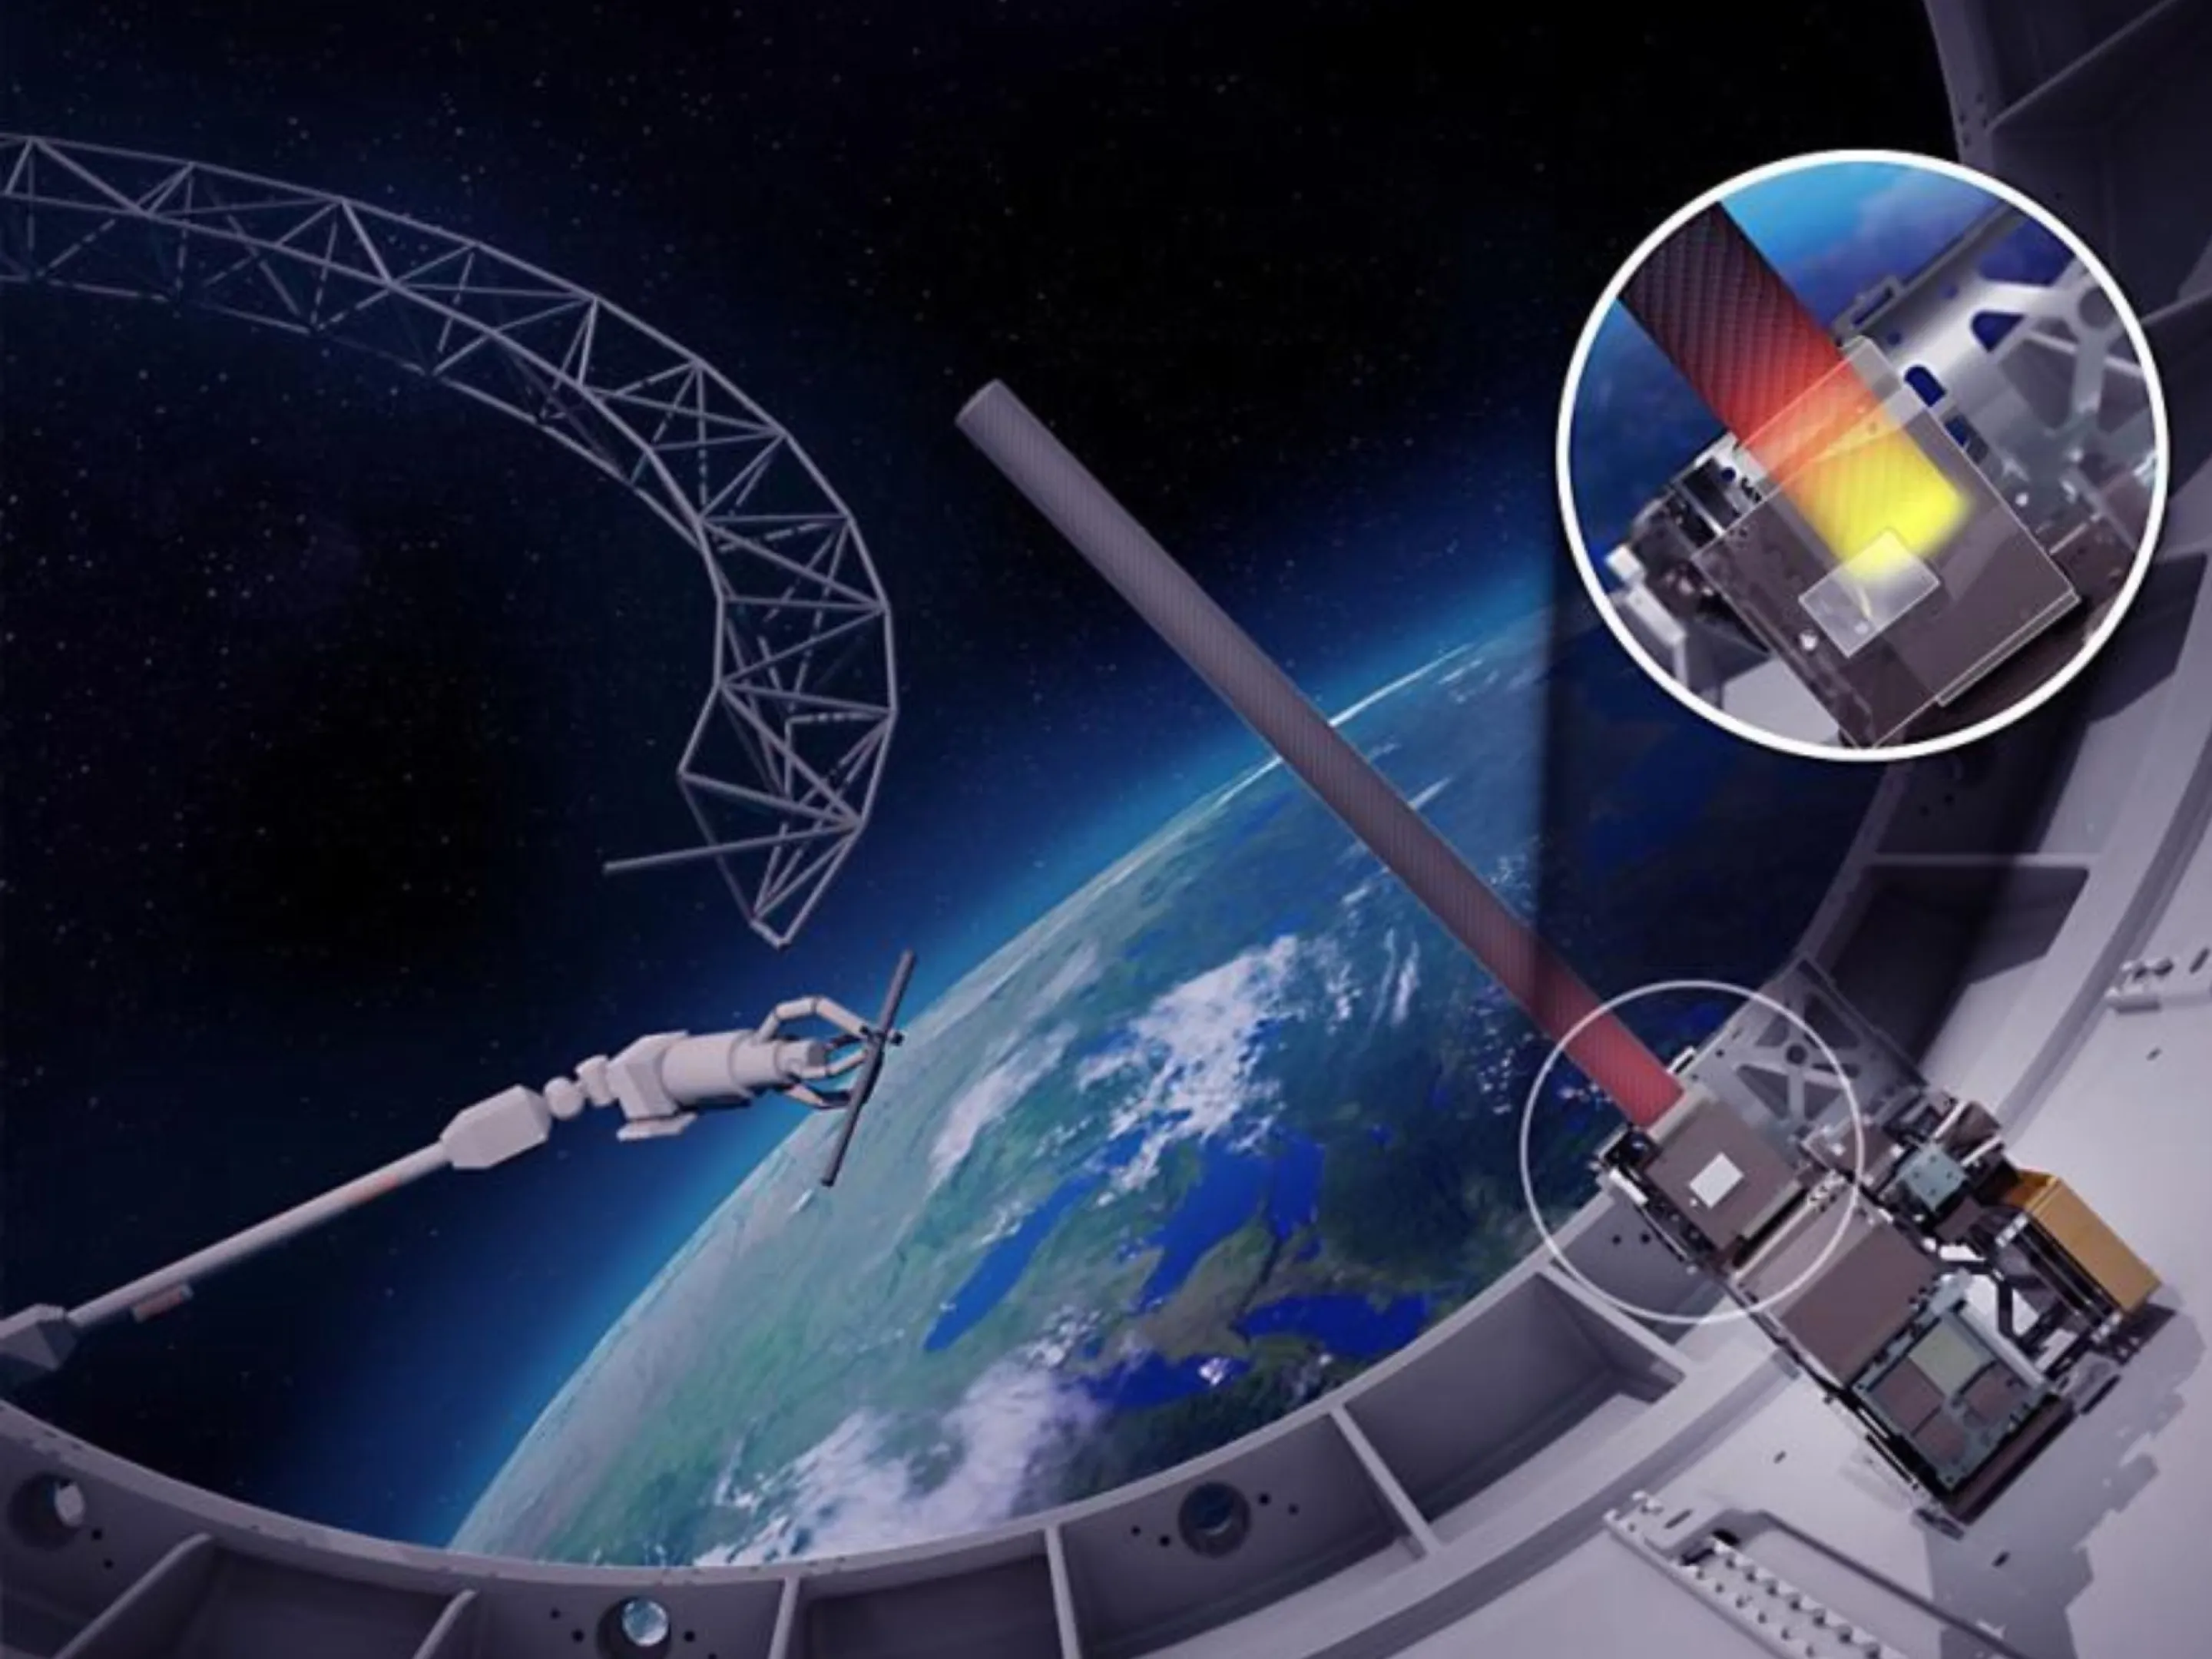
Der Transport großer Geräte in die Erdumlaufbahn war lange Zeit mit hohen Kosten und technischen Einschränkungen verbunden. Im Gegensatz dazu ist es eine praktikablere Lösung, kleinere Komponenten separat zu starten und sie dann im Orbit zusammenzubauen. Allerdings erfordert die herkömmliche Montage im Weltraum in der Regel die Beteiligung von Astronauten, und im Weltraum voller Strahlung und Vakuumumgebungen gilt: Je kürzer die menschliche Operationszeit, desto besser für die Sicherheit.
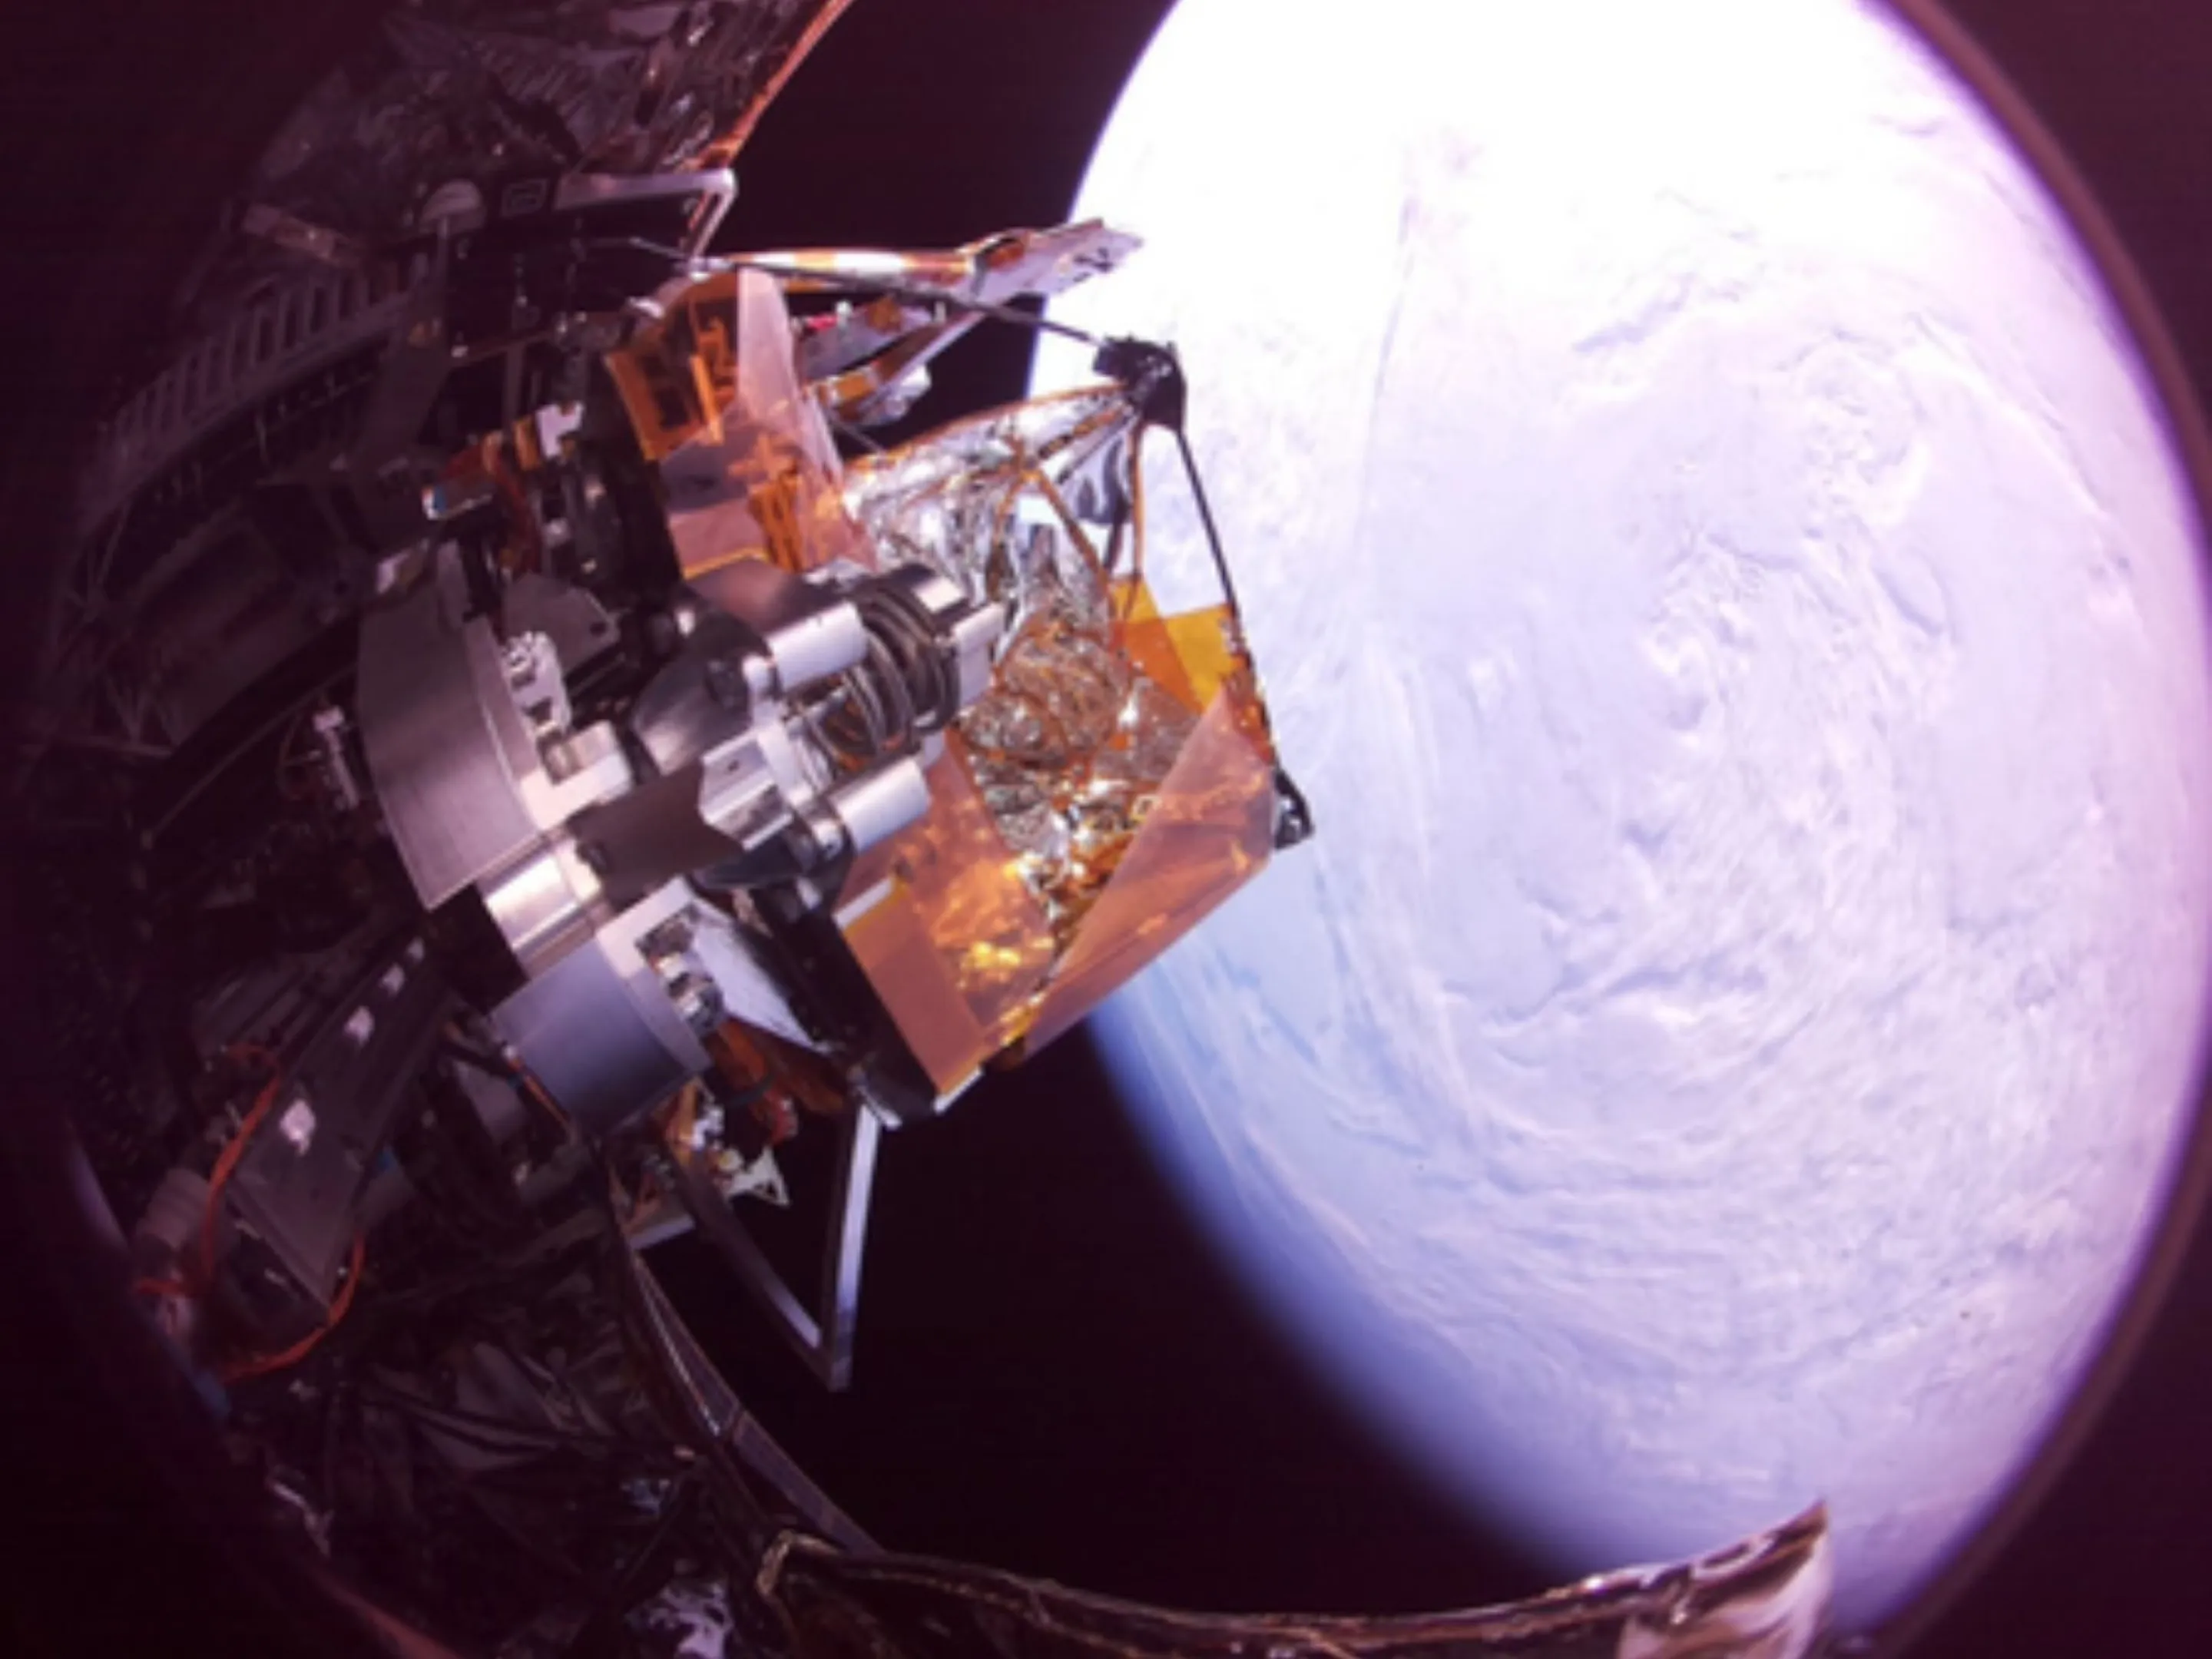
Der Roboter, der diese Mission durchführt, ist Teil des „Autonomous Space Tension Reflector Assembly Project“ (ASTRA). Ziel des Projekts ist es, aus Verbundrohren, Aluminiumverbindern und reflektierenden Folien ein reflektierendes Antennensystem im Orbit mit einem Durchmesser von etwa 1,4 Metern aufzubauen. Aufgrund der begrenzten Missionszeit wurden die beiden Abschnitte der Fachwerkstruktur vor dem Start vormontiert, während der Roboter für den Zusammenbau des dritten Abschnitts der Struktur im Orbit verantwortlich ist, um die Schlüsselüberprüfung abzuschließen.
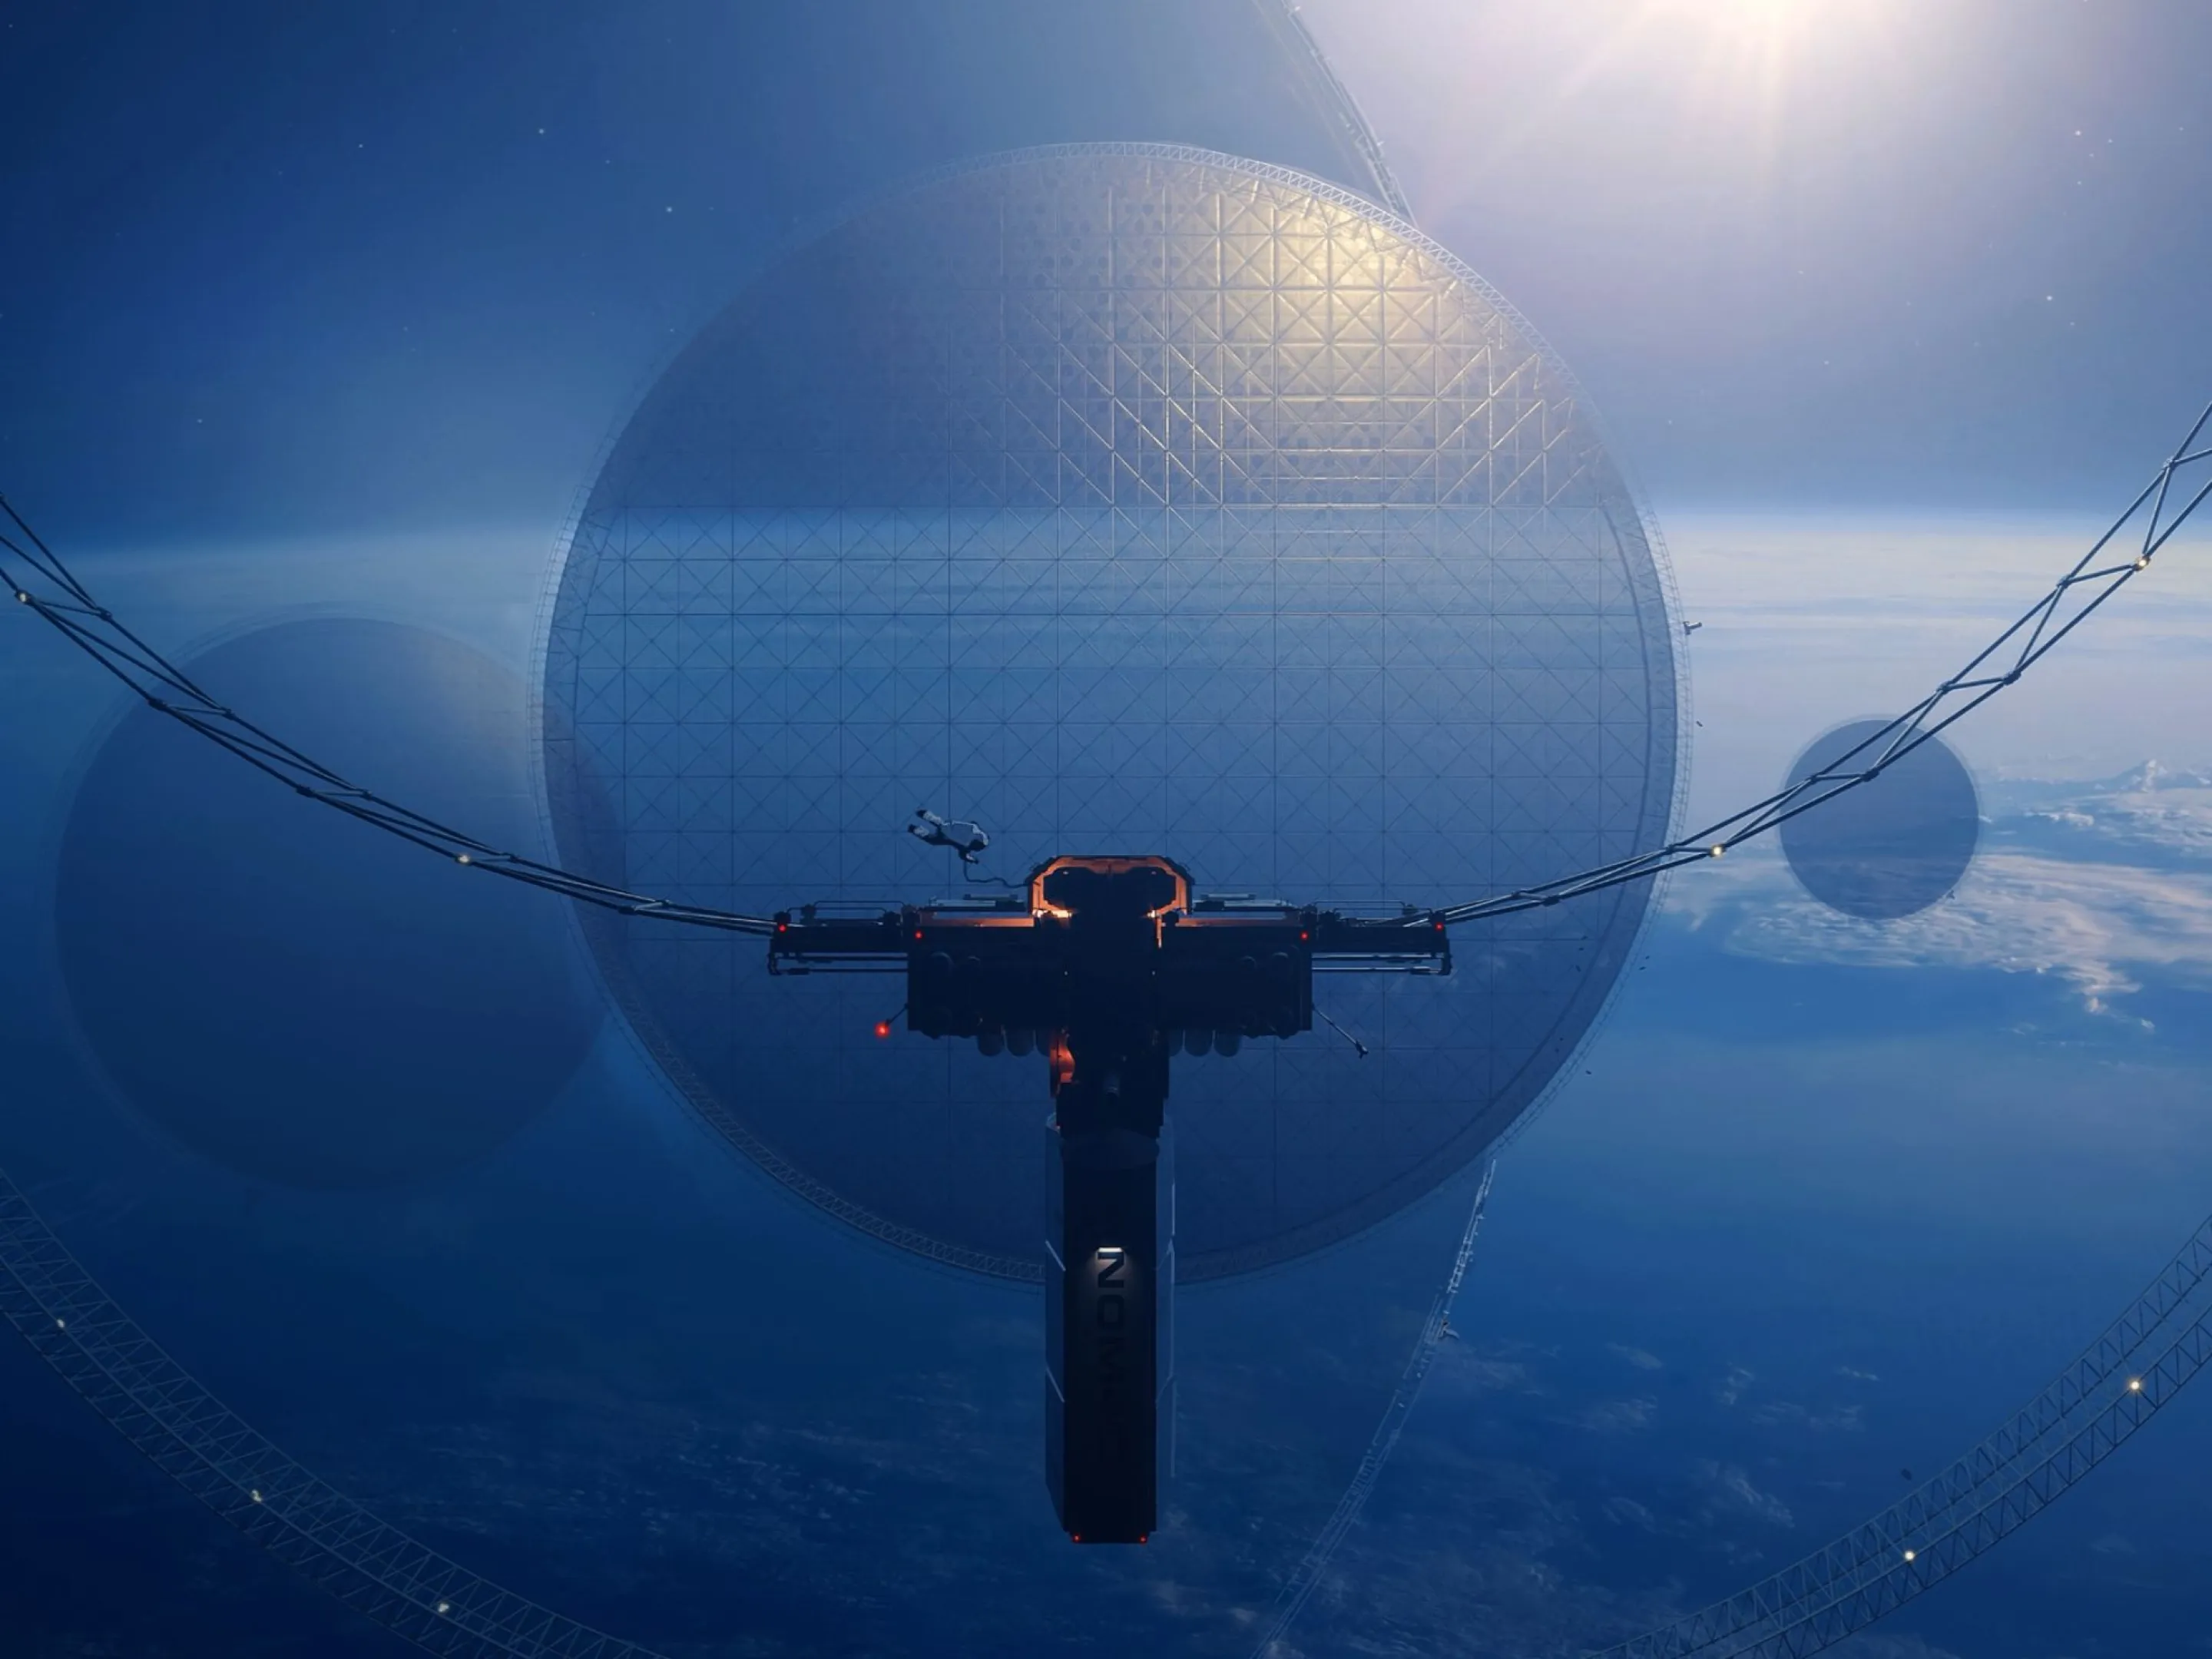
Obwohl das Endergebnis noch weit von einer vollständigen Kommunikationsantenne entfernt ist, sagte Andrew DeTore, Direktor des „Novel Orbital and Lunar Manufacturing, Materials and Efficient Design Program“ (NOM4D) der DARPA, dass diese Demonstration die Machbarkeit des Baus sehr großer Anlagen im Weltraum in der Zukunft bewiesen habe. Er wies darauf hin, dass die Menschen in Zukunft hoffen, Orbitalstrukturen mit einer Länge von mehreren Kilometern zu bauen, die bestehende Technologie dieses Ziel jedoch noch nicht erreichen kann.
Die langfristige Vision des NOM4D-Programms besteht darin, Rohstoffe direkt in die Umlaufbahn zu schicken und die Herstellung und Montage in der Weltraumumgebung abzuschließen. Zukünftige Antennen, optische Geräte und Solaranlagen müssen nicht mehr viele Kompromisse eingehen, um sich an den Raketenstartprozess anzupassen, sondern können speziell für die Weltraumbetriebsumgebung entworfen und optimiert werden.
DARPA vergleicht dieses Modell mit einem Bausteinspielzeug. Durch die Wiederholung relativ einfacher Montageschritte können Roboter schließlich große Strukturen bauen, die weitaus größer sind als sie selbst. Das Projektteam gab an, dass innerhalb der automatisierten Montageausrüstung jeder Abschnitt der Struktur nach und nach aus Teilen zusammengebaut wird und dann das reflektierende Netz installiert und eingesetzt wird, nachdem die Montage abgeschlossen ist. Der gesamte Prozess basiert nicht auf besonders komplexen Robotersystemen oder modernsten Algorithmen, sondern ermöglicht durch solides Engineering skalierbare automatisierte Baufunktionen.
Allerdings ist der derzeitige „unabhängige Aufbau“ immer noch nicht von der Unterstützung des Bodenteams zu trennen. Aufgrund der eingeschränkten Orbitalkommunikation kann der Roboter täglich nur während einiger Zeitfenster von etwa 15 Minuten mit dem Boden kommunizieren. Ingenieure müssen die Bedingungen vor Ort anhand der vom Roboter zurückgesendeten Fotos beurteilen, Simulationstests mit derselben Ausrüstung am Boden durchführen und nach Bestätigung der Lösung Betriebsanweisungen an den umlaufenden Roboter senden.
Tatsächlich ist dies nicht das erste Mal, dass Roboter am Weltraumbau beteiligt sind. Während des Baus der Internationalen Raumstation war der kanadische Roboterarm Canadarm2 für den Transport und die Positionierung großer Kabinen und Ausrüstung verantwortlich und unterstützte Astronauten bei der Fertigstellung der Installation. Bei diesen Aufgaben geht es jedoch hauptsächlich darum, große, am Boden gefertigte Komponenten zusammenzusetzen, und nicht darum, dass Roboter aus vielen kleinen Teilen selbstständig neue Strukturen bauen.
Der Bereich der Raumfahrtfertigung wurde ebenfalls bereits erforscht. Im Jahr 2014 produzierte ein 3D-Drucker an Bord der Internationalen Raumstation erfolgreich Plattenteile, die für die eigene Extruderbaugruppe benötigt wurden, und demonstrierte damit das Potenzial für die Herstellung im Orbit und die Selbstwartung von Geräten. Seitdem fördert die NASA das Projekt „Archinaut One“, auch bekannt als OSAM-2, das den Druck von Strukturträgern und den Einsatz von Solaranlagen im Orbit vorsieht und dabei 3D-Druck und Roboterbetriebstechnologie kombiniert. Trotz gewisser Ergebnisse bei der Bodenüberprüfung endete das Projekt jedoch schließlich im Jahr 2023.
Heute liefert das ASTRA-Projekt einen wichtigen Proof of Concept für den schrittweisen Aufbau von Gleiskonstruktionen. Obwohl der Roboter dieses Mal nur einen Teil der Fachwerkstruktur fertigstellte, glauben Forscher, dass jedes große Projekt mit der Installation der ersten Komponente beginnt. Besonders wichtig ist dieser Schritt im Weltraum, Hunderte Millionen Kilometer vom nächsten Baumarkt entfernt.
Kommentare