
Zusammenfassung:
Forscher der North Carolina State University in den Vereinigten Staaten haben einen neuen Typ eines weichen Unterwasserroboters entwickelt, dessen Form und Bewegung von der Meereslebewesen-Seelilie inspiriert sind. Im Gegensatz zu vielen Unterwasserrobotern, die mehrere Motoren und komplexe Steuerungssysteme benötigen, um eine dreidimensionale Bewegung zu erreichen, verwendet dieses Gerät nur zwei pneumatische Antriebseingänge, um Aktionen wie Heben, Senken, Vorwärts- und Rückwärtsbewegen, Schweben und Drehen um die eigene Achse auszuführen.
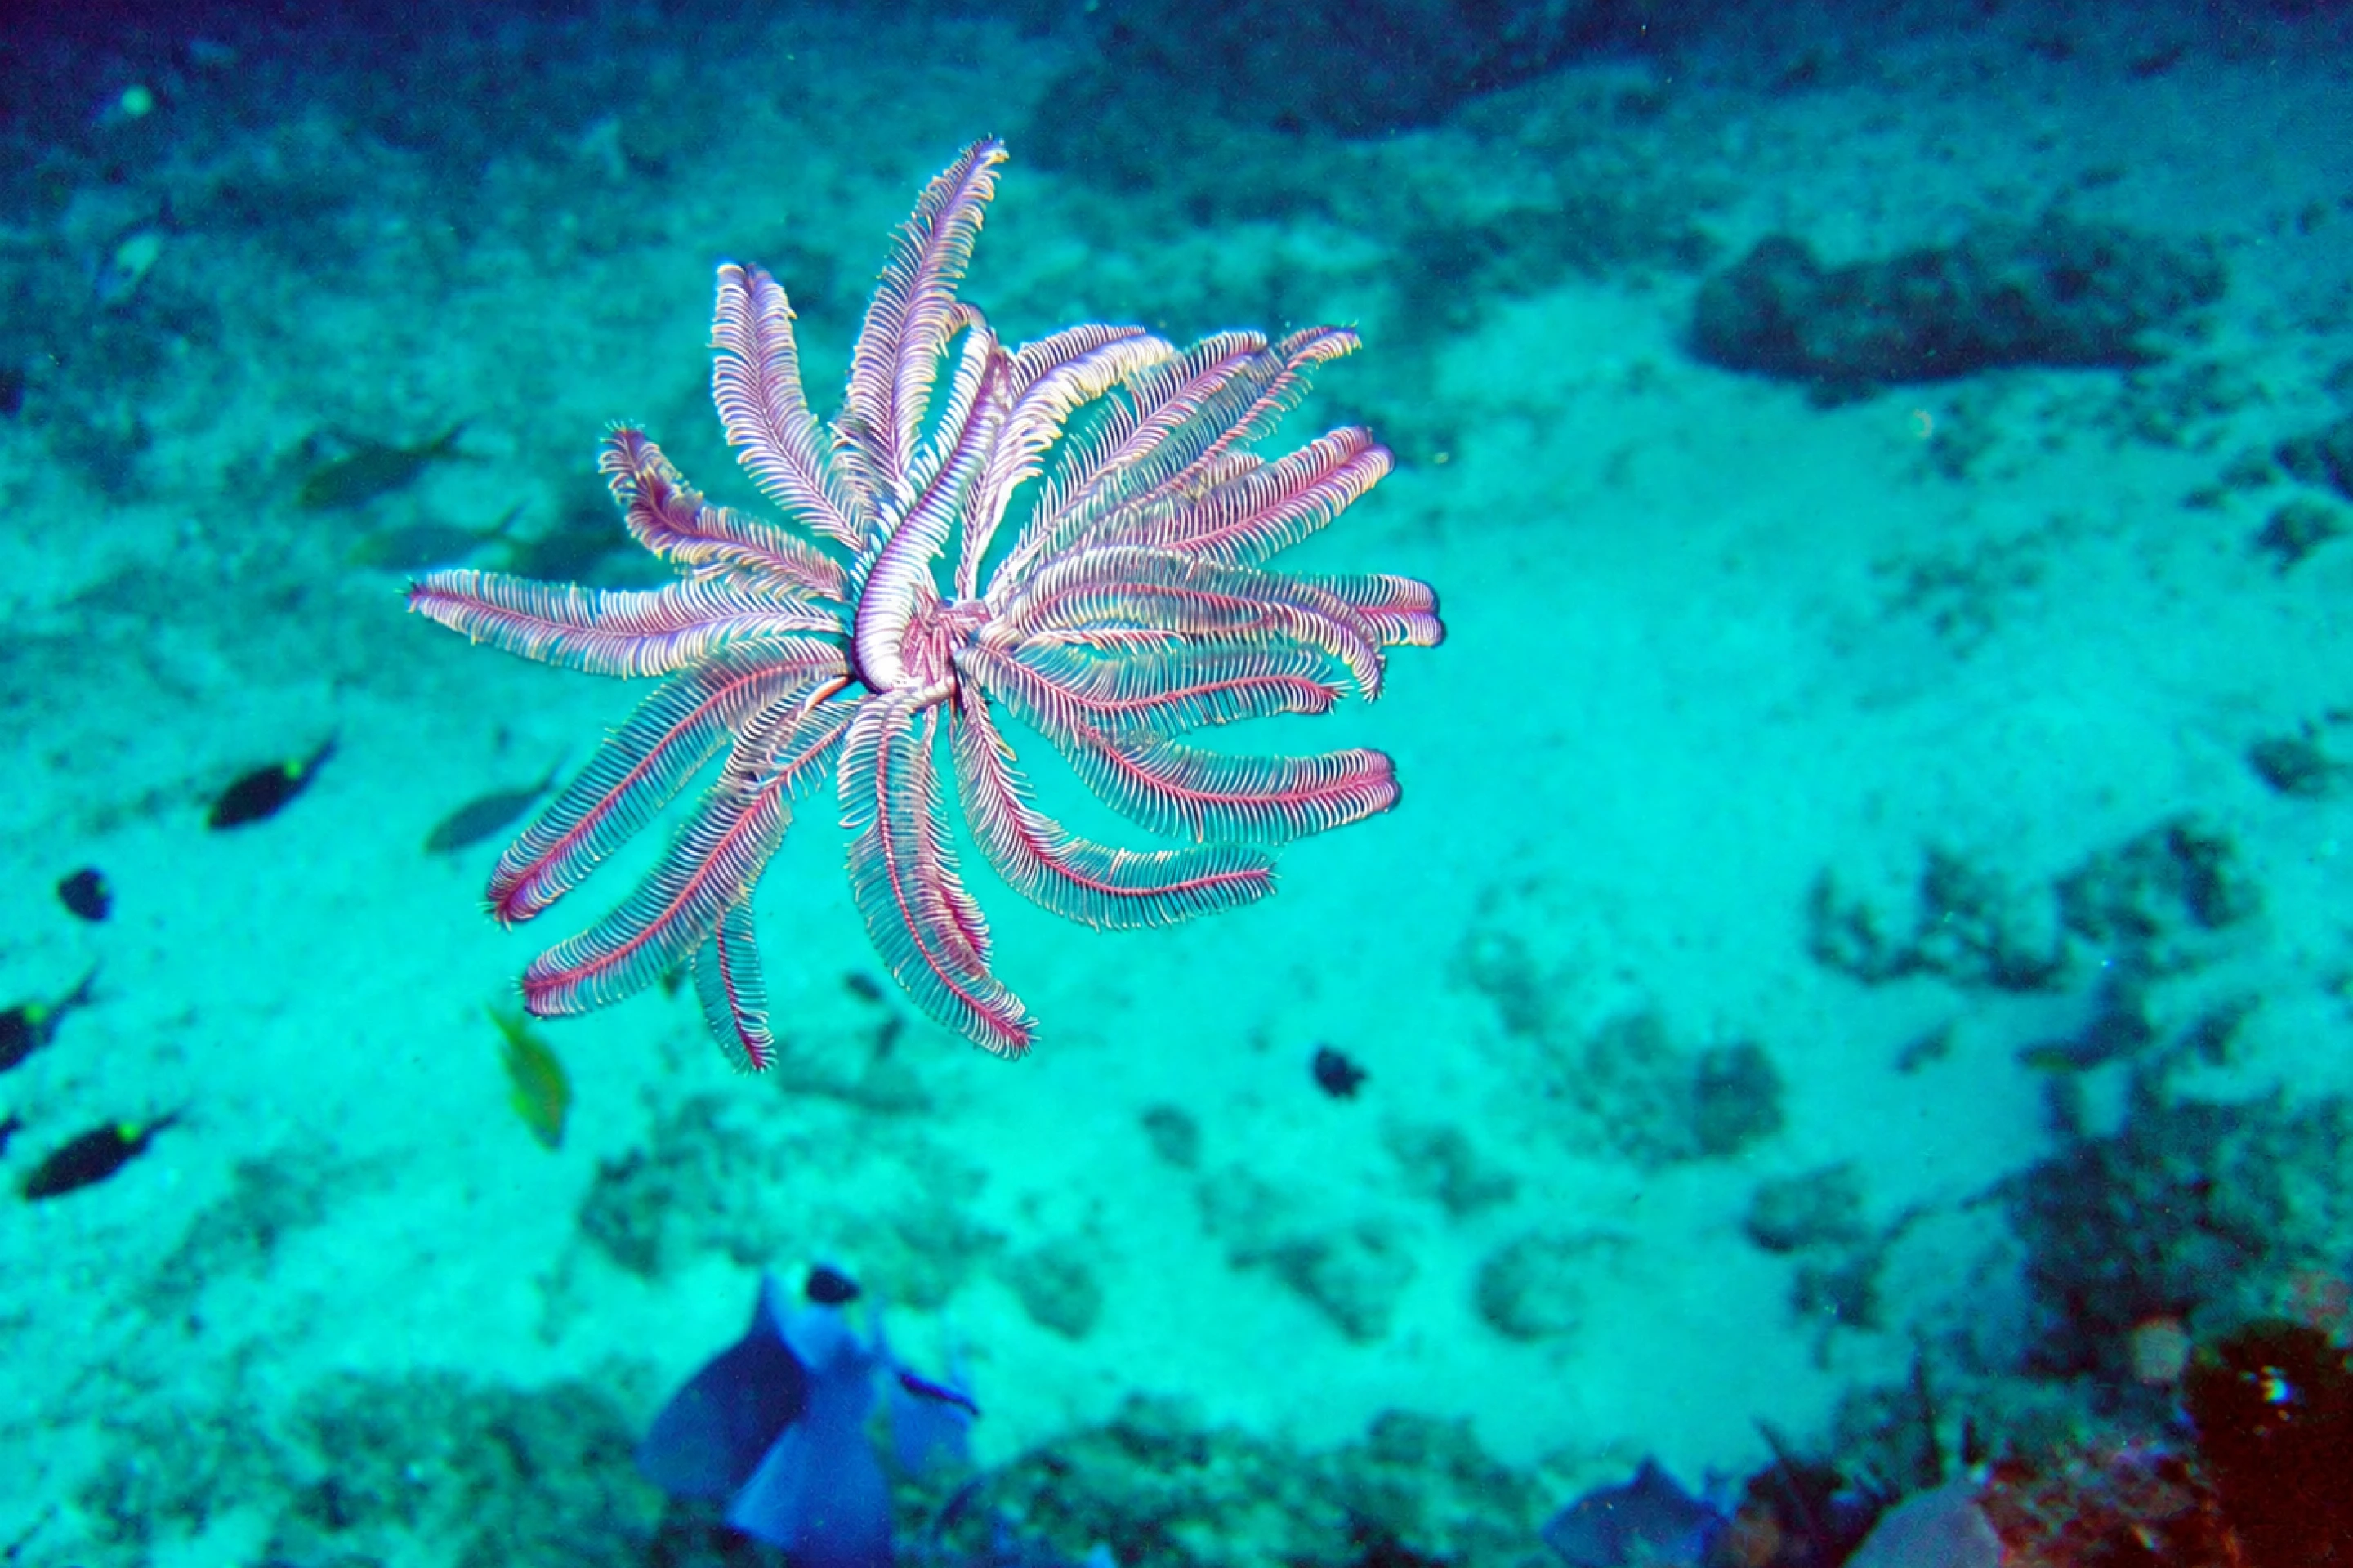
Der Kern dieser Forschung besteht nicht nur darin, das Aussehen von Meereslebewesen nachzuahmen, sondern zu versuchen, die in biologischen Bewegungen enthaltenen mechanischen Prinzipien auf das Roboterdesign anzuwenden. Kamm-Seelilien sind Seestachelhäuter mit mehreren weichen, gefiederten Armen, die durch die Koordination der Bewegungen verschiedener Arme die Richtung ändern oder ihre Position im Wasser beibehalten können. Das Forschungsteam hofft, mithilfe ähnlicher Strukturdesigns die Einschränkungen herkömmlicher Unterwasserroboter in der dreidimensionalen Manövrierfähigkeit zu überwinden.
Vor einigen Jahren entwickelte dasselbe Forschungsteam einen von Mantarochen inspirierten Unterwasserroboter. Das Gerät kann zwar schnell schwimmen, weist jedoch Mängel beim Auf- und Abbewegen, beim Drehen auf der Stelle und beim Anpassen der Körperhaltung in komplexen Räumen auf. Die Forscher wandten sich daher der Untersuchung von Seelilien zu, in der Hoffnung, Robotern flexiblere Fortbewegungsmöglichkeiten zu geben, ohne die mechanische Komplexität wesentlich zu erhöhen.
Der neue Roboter besteht aus einem zentralen Körper und vier flexiblen flügelähnlichen Strukturen. Der zentrale Teil integriert zwei unabhängige aerodynamische Antriebskanäle, und die vier elastischen Flügelglieder sind für die Interaktion mit dem Wasser verantwortlich, um Vortrieb und Rotationsdrehmoment zu erzeugen. Durch die Änderung der Funktionsweise der beiden Antriebskanäle kann der Roboter zwischen drei verschiedenen Bewegungsmodi wechseln.
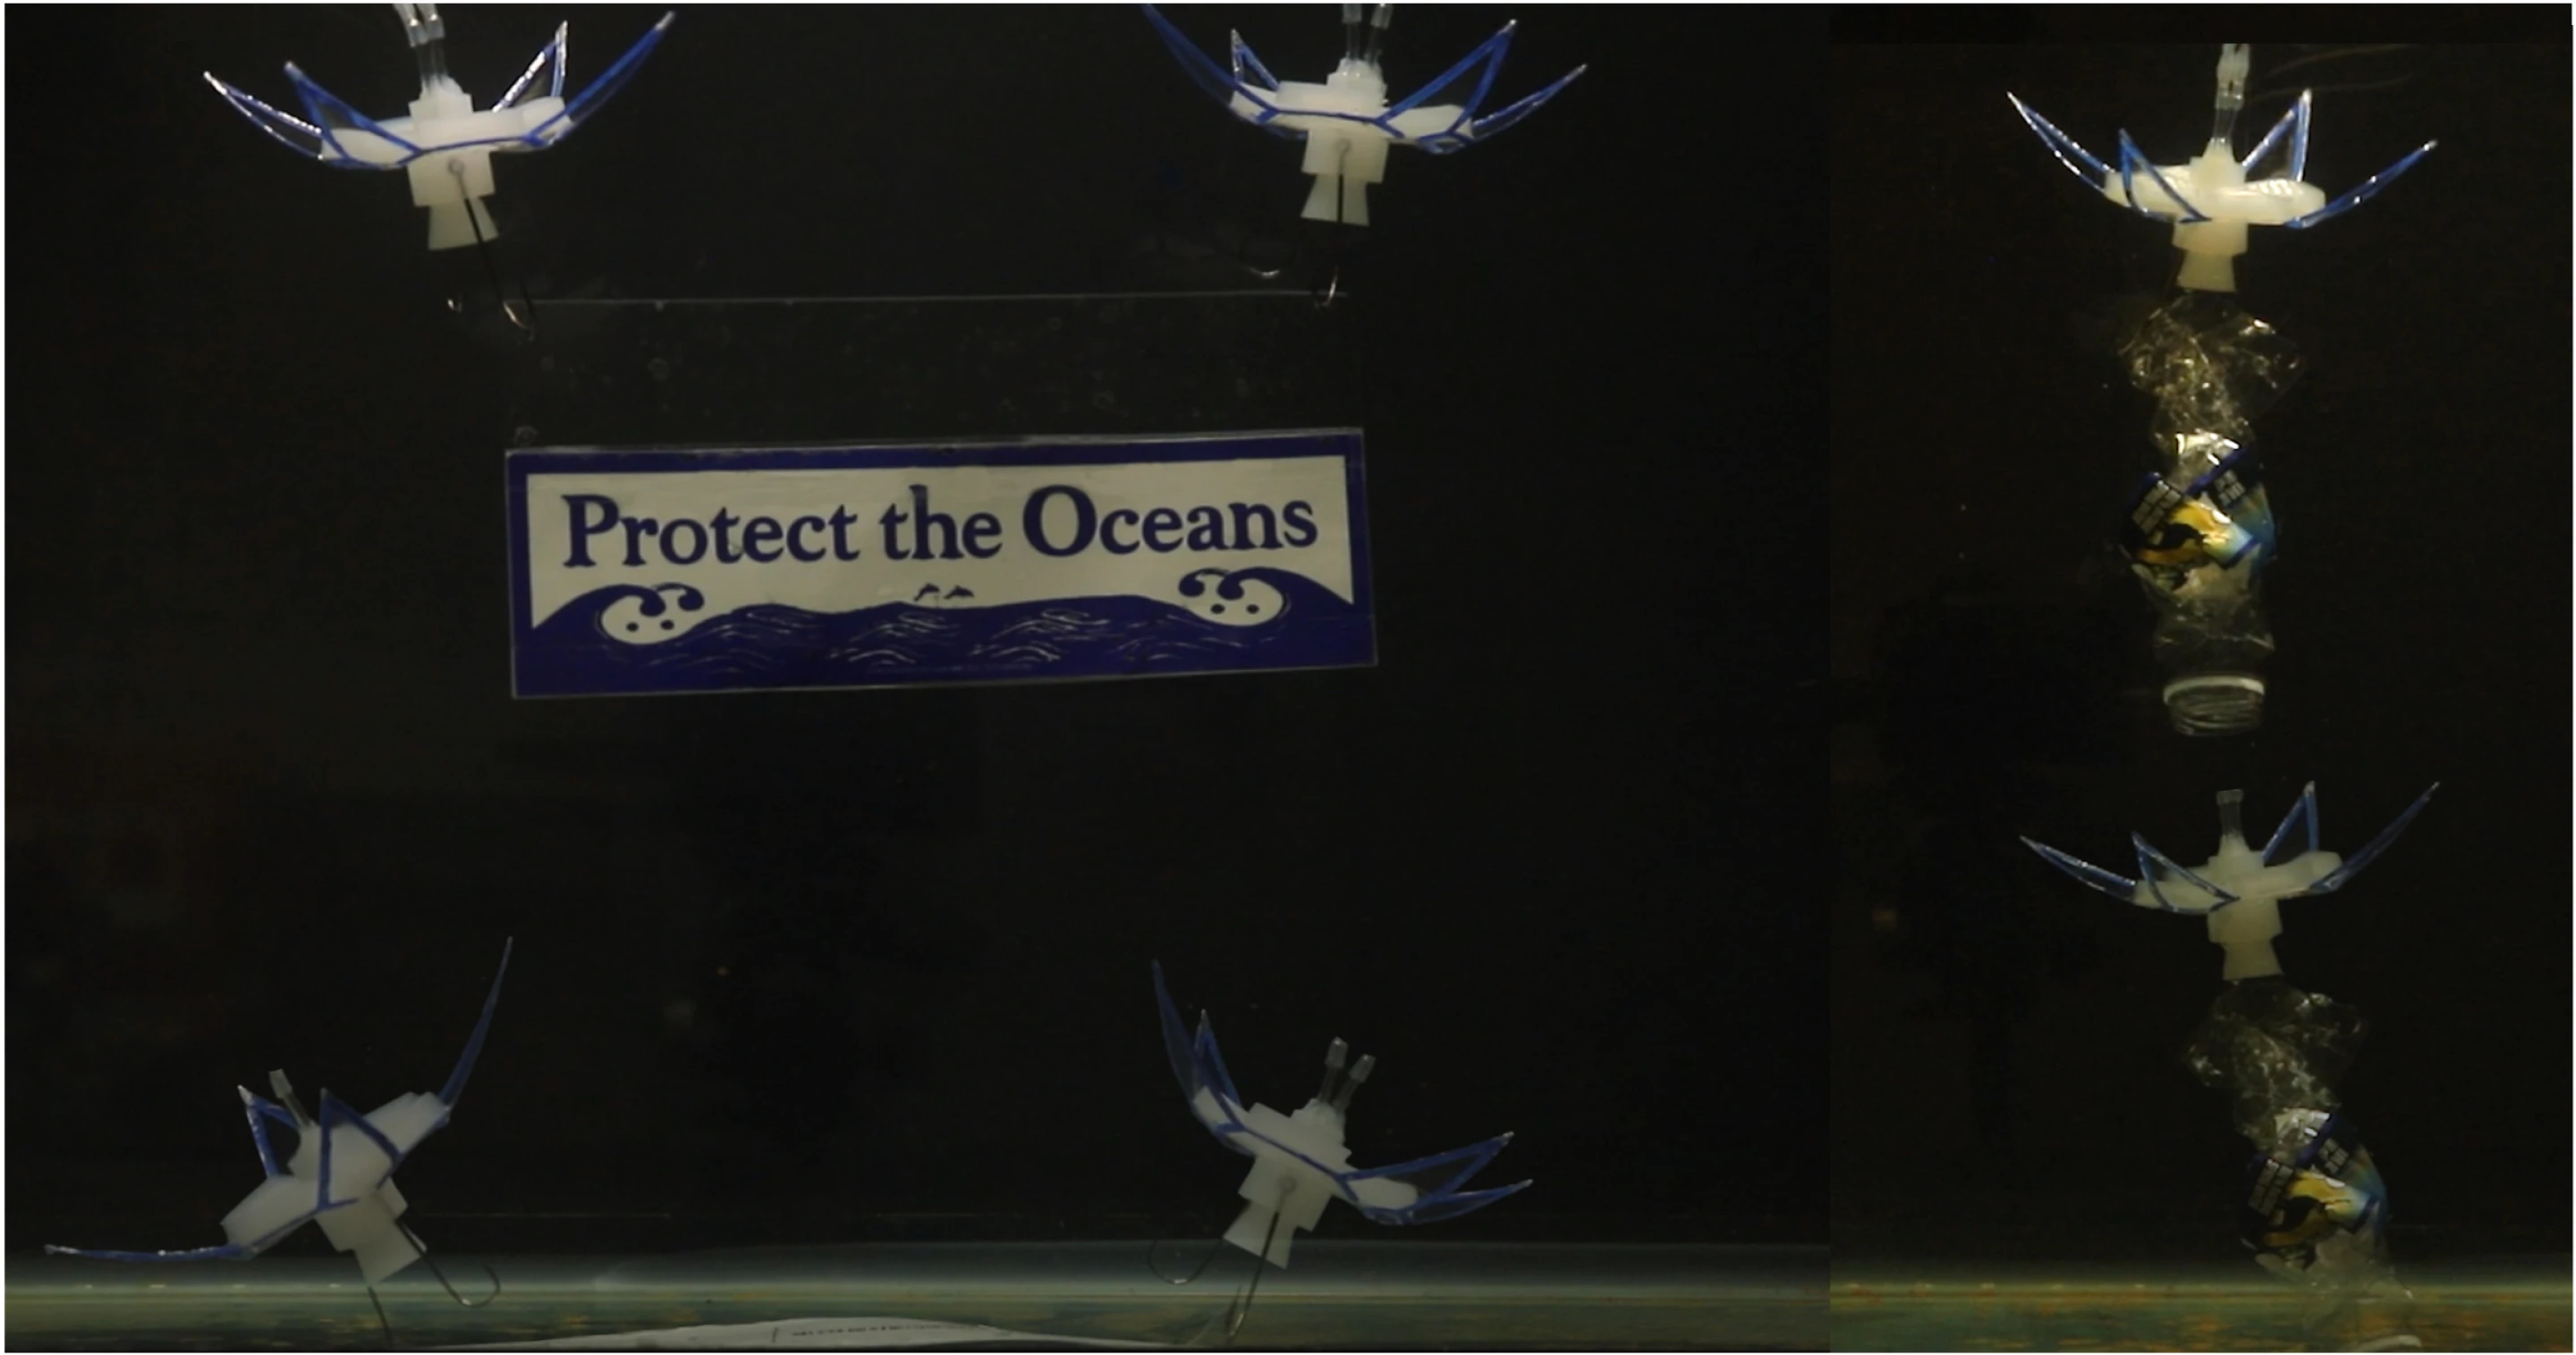
Der erste Modus wird von Forschern „Quallenmodus“ genannt. Wenn die beiden Aktuatoren gleichzeitig arbeiten, biegen sich die vier Flügelglieder des Roboters schnell nach unten, drücken den Wasserfluss und bewegen sich nach oben. Nach dem Stoppen des Antriebs kehren die Flügelschenkel aufgrund ihrer Eigenelastizität in ihre ursprüngliche Form zurück und der Roboter ändert seinen Bewegungszustand und bewegt sich nach unten. Durch Anpassen der Aktionsfrequenz kann der Roboter weiter steigen und fallen oder seine Bewegung verlangsamen und einen nahezu schwebenden Zustand im Wasser beibehalten.
Der zweite Modus ist „Fischmodus“. Zu diesem Zeitpunkt aktivierten die Forscher nur einen der Antriebskanäle, wodurch sich die Strukturen auf beiden Seiten des Roboters asymmetrisch bewegten. Der Schwung eines Flügelglieds ähnelt der Art und Weise, wie ein Fisch den Roboter mit seiner Schwanzflosse vorwärts oder rückwärts treibt. Durch die Steuerung des Antriebseingangs kann auch die Vortriebswirkung verändert werden, um den Roboter an unterschiedliche Bewegungsrichtungen anzupassen.
Der dritte Modus ist der „Rotormodus“. Die Forscher steuern abwechselnd die beiden Antriebskanäle, um die Flügelglieder nacheinander in unterschiedliche Bewegungen zu versetzen und so den Roboter in eine Drehung um die eigene Achse zu versetzen. Diese Fähigkeit ermöglicht es dem Roboter, seine Ausrichtung im Wasser anzupassen und bildet so die Grundlage für nachfolgende dreidimensionale Navigations- und Orientierungsvorgänge.
Diese drei Modi zusammen ermöglichen es dem Roboter, sich in Richtungen wie auf und ab, vorwärts und rückwärts und rotierend zu bewegen. Das Team stellte fest, dass herkömmliche Konstruktionen normalerweise mindestens sechs Aktuatoren erfordern, um einen ähnlichen Bewegungsbereich zu erreichen, während dieser Roboter nur zwei benötigt. Der Schlüssel liegt in einem Designkonzept namens „mechanische Intelligenz“.
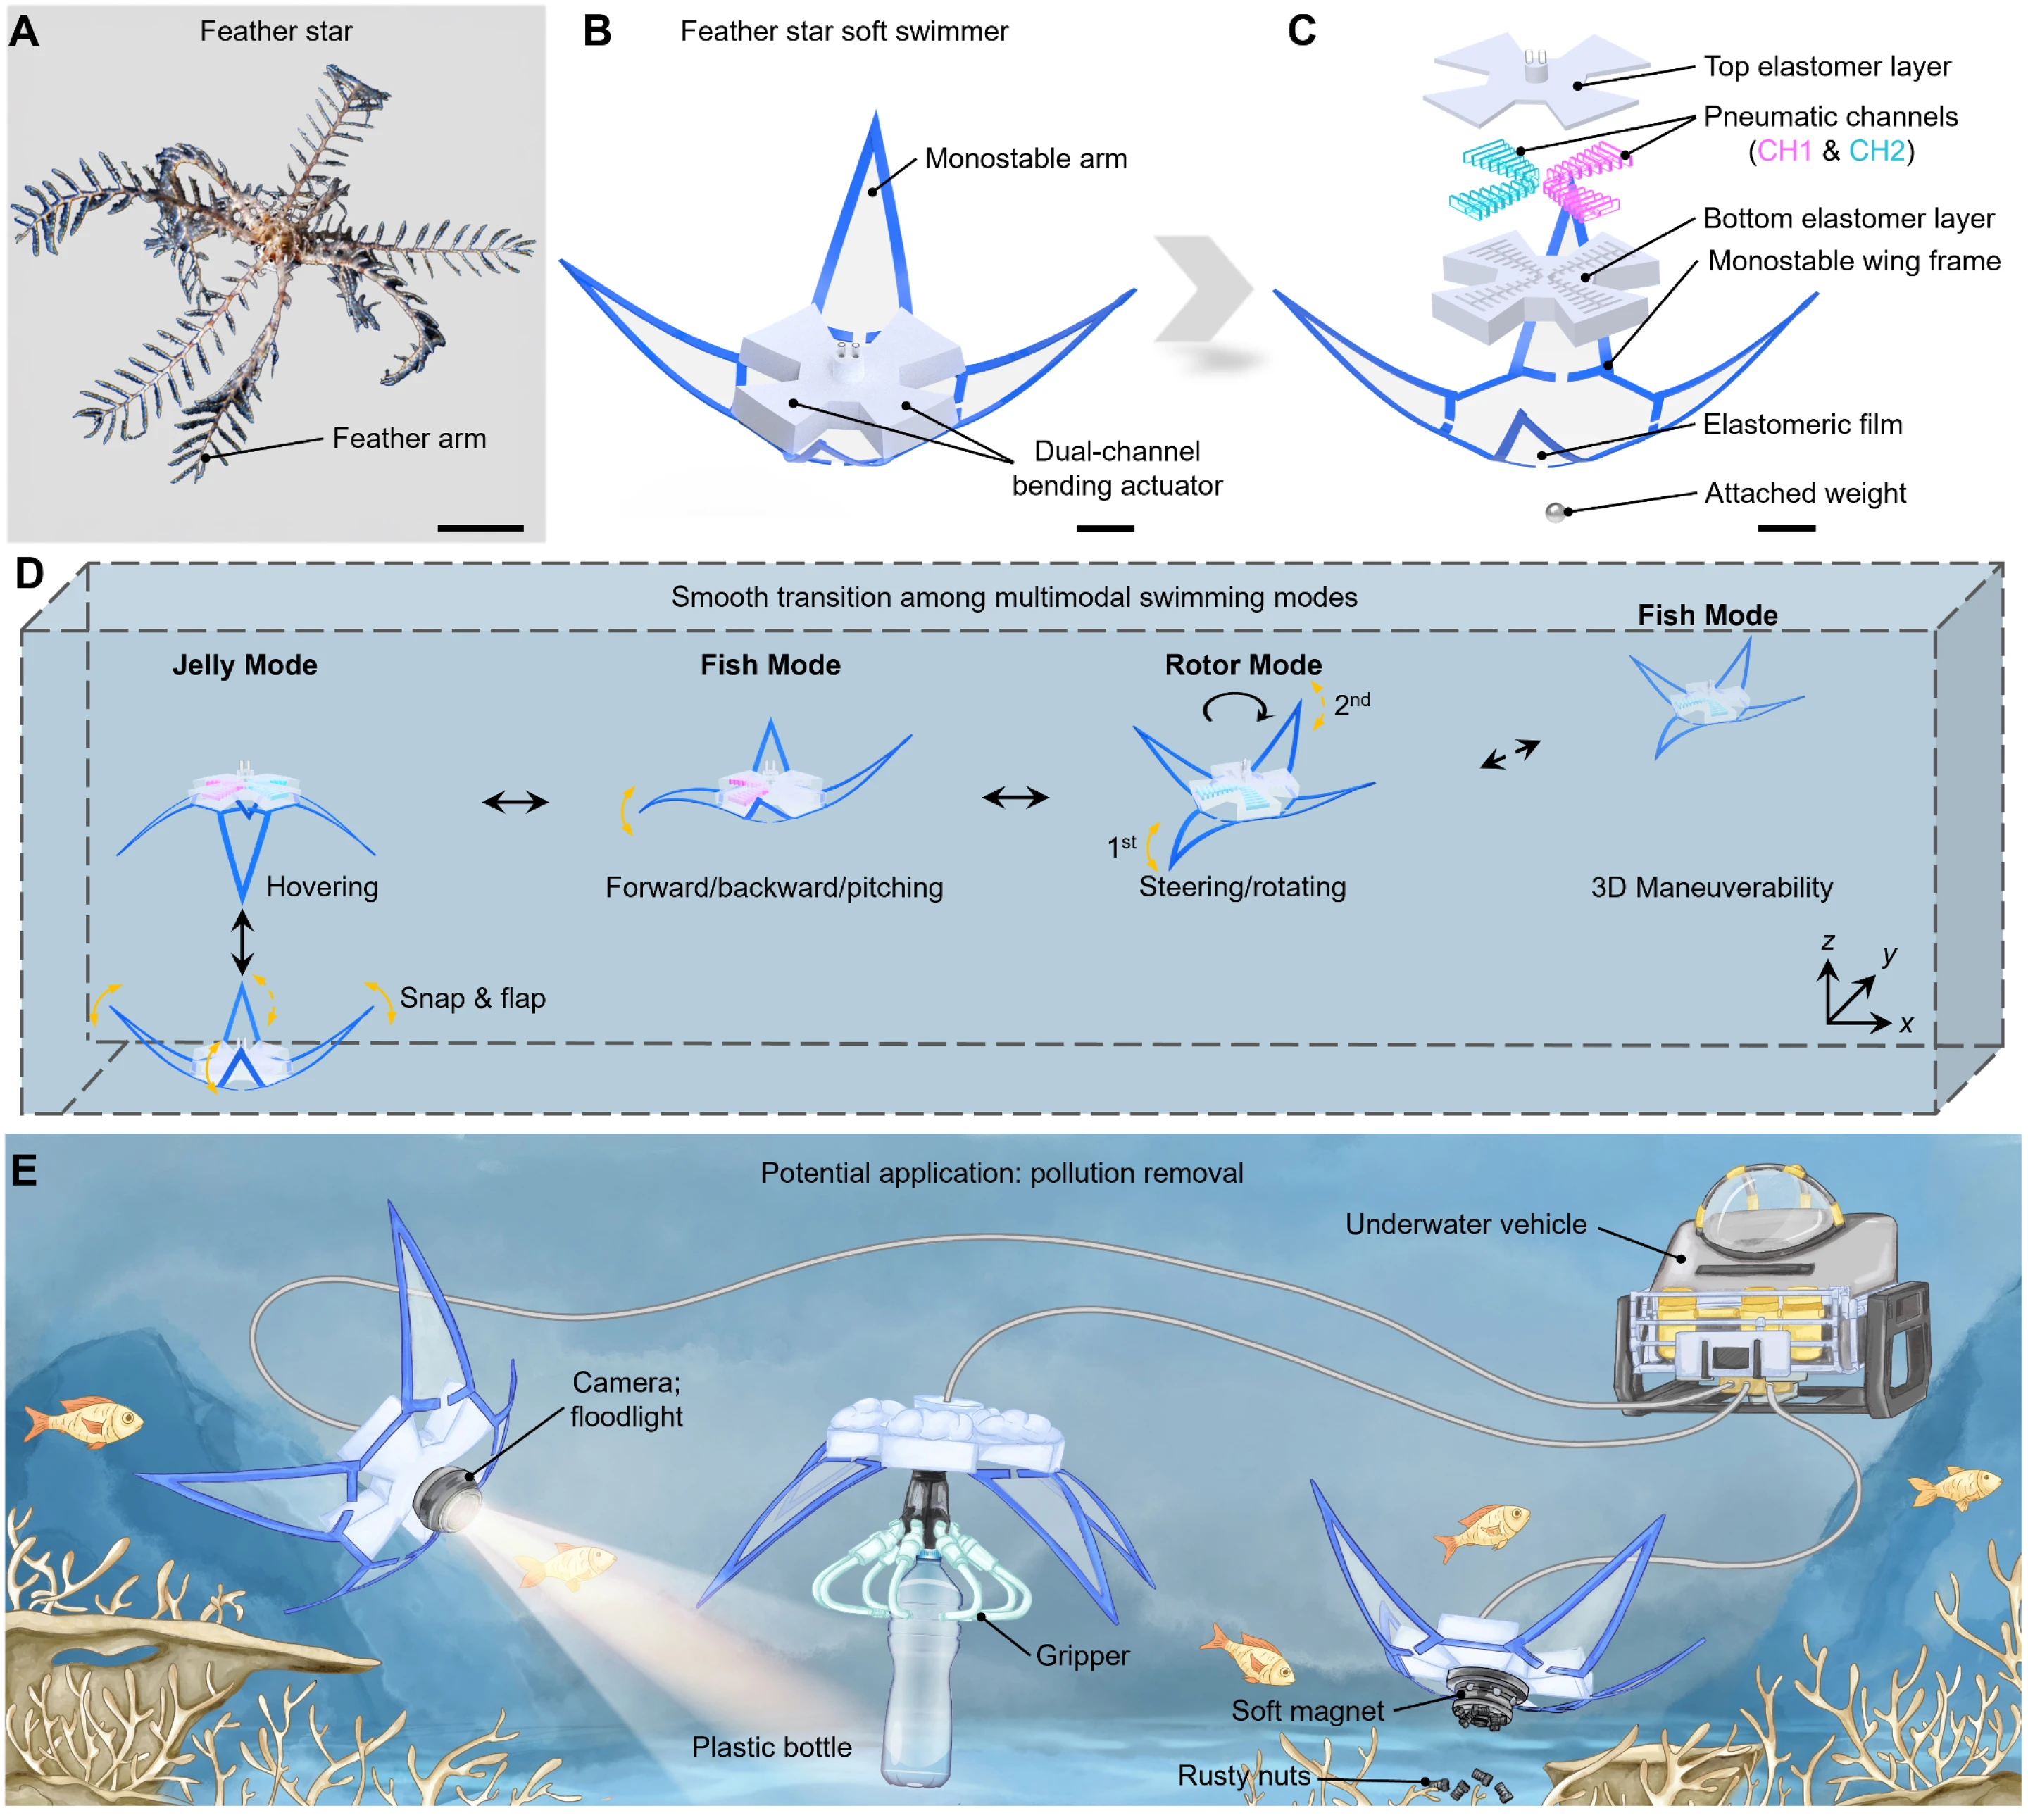
Die sogenannte mechanische Intelligenz bezieht sich auf die Realisierung einiger Steuerfunktionen durch die physikalischen Eigenschaften der Struktur selbst, anstatt alle Aktionen unabhängigen Motoren und komplexen elektronischen Systemen zu überlassen. Bei diesem Roboter können die flexiblen Flügelglieder nach dem Biegen unter Krafteinwirkung schnell wieder in ihre ursprüngliche Form zurückkehren. Die in der Struktur gespeicherte und freigesetzte elastische Energie hilft dem Roboter, schnelle und gleichmäßige Bewegungen auszuführen. Forscher machen sich diese Eigenschaft zunutze, um begrenzte Antriebsimpulse in viele verschiedene Bewegungsformen umzuwandeln.
Dieses Design steht auch in engem Zusammenhang mit der Entwicklungsrichtung von Soft-Robotern. Herkömmliche Unterwasserroboter sind in der Regel auf starre Strukturen, mehrere Triebwerke und komplexe Lagekontrollsysteme angewiesen, um ihre Bewegungen auszuführen, während weiche Roboter stärker die Verformungsfähigkeiten flexibler Materialien nutzen, um mit der Umgebung zu interagieren. Bei Geräten, die in komplexen Unterwasserumgebungen eingesetzt werden müssen, dürfte die Reduzierung der Anzahl mechanischer Teile nicht nur die Struktur vereinfachen, sondern auch den Aufwand für Kontrolle und Wartung verringern.
Im Experiment analysierte das Forscherteam auch Veränderungen im umgebenden Wasserfluss, wenn sich der Roboter bewegte. Die Forscher verwendeten die Partikelbild-Velocimetrie-Technologie, um die Bewegung des Wasserflusses zu beobachten, und kombinierten sie mit numerischen Strömungssimulationen, um die Wirbelstrukturen zu untersuchen, die sich bei verschiedenen Bewegungsmodi bilden. Diese Analysen helfen zu erklären, wie der Roboter durch Flügelbewegungen Vortrieb erzeugt und wie Rotationsbewegungen entsprechende Drehmomente erzeugen.
Experimentelle Ergebnisse zeigen, dass die maximale Schwimmgeschwindigkeit des Roboters 1,64 Körperlängen pro Sekunde erreicht und seine maximale Rotationsgeschwindigkeit 90 Grad pro Sekunde beträgt. Die Forscher gaben außerdem einen Mindestwert von 17,6 für ihre Transportkostenmetrik an, die den Energieverbrauch misst, der für die Fortbewegung eines Roboters erforderlich ist. Relevante Ergebnisse zeigen, dass es möglich ist, einfache Strukturen zu verwenden, um eine Multimode-Bewegung zu erreichen. Diese experimentellen Daten bedeuten jedoch nicht, dass alle Leistungsanforderungen für tatsächliche Ozeanoperationen erfüllt sind.
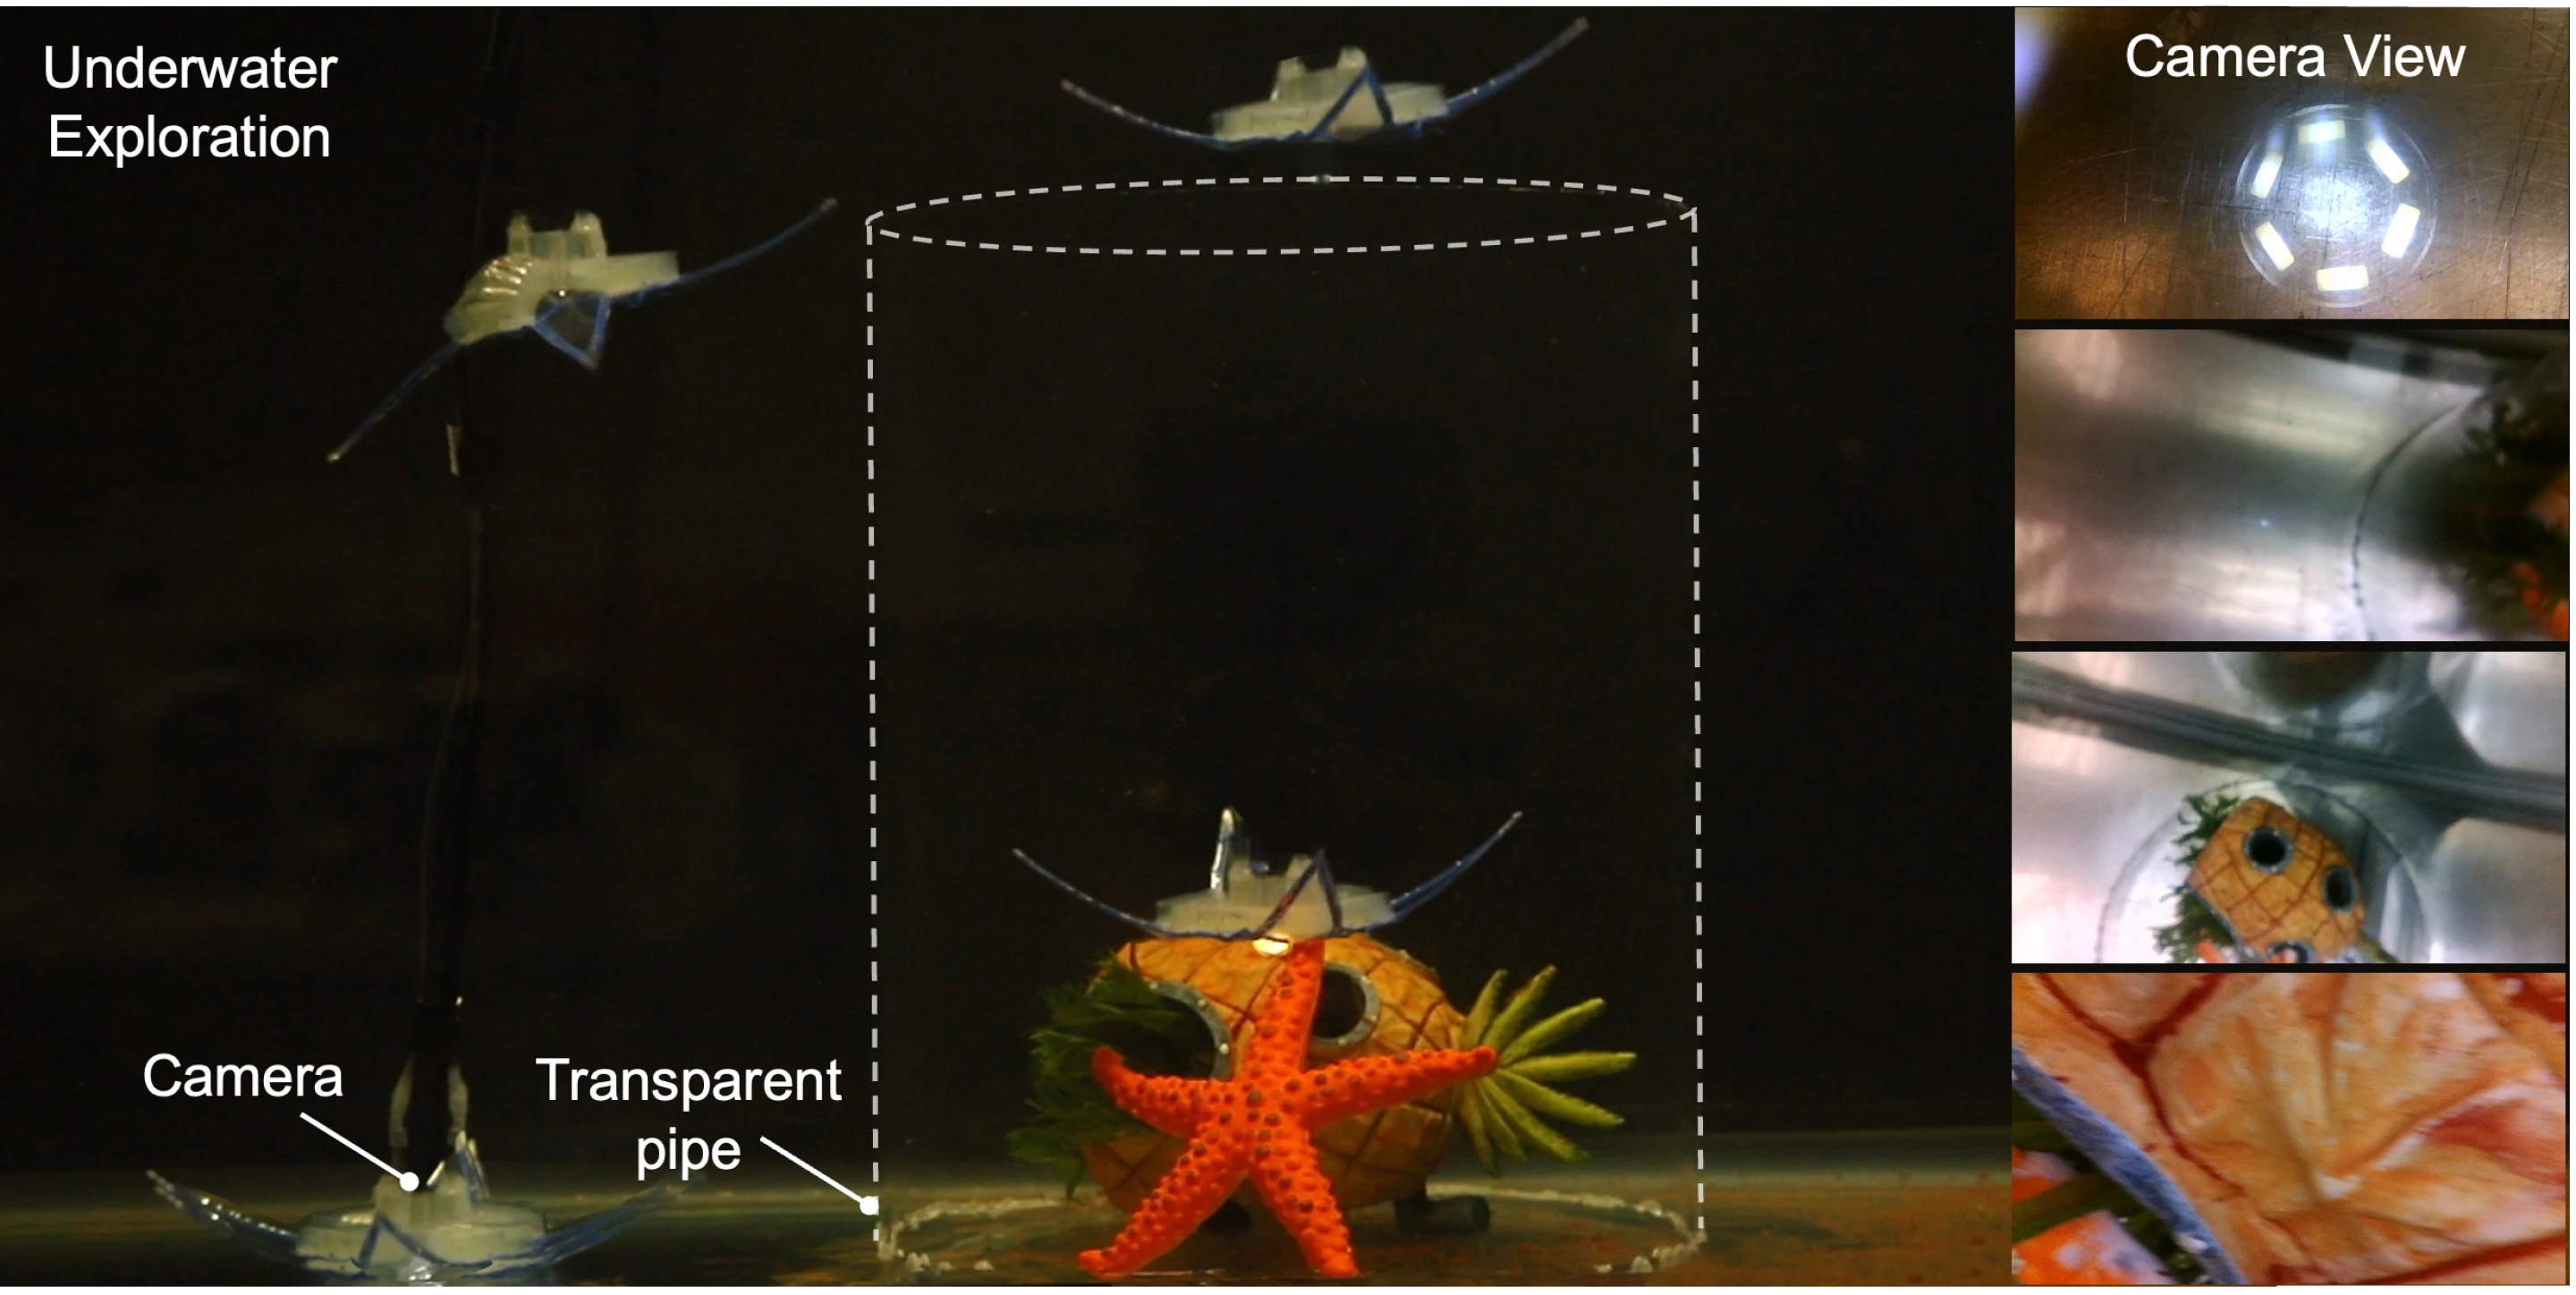
Das Forschungsteam demonstrierte einige mögliche Einsatzmöglichkeiten der Plattform, darunter das Tragen von Unterwasserkameras zur Erkundung der Umgebung, das Tragen oder Heben von Unterwasserobjekten und die Zusammenarbeit mehrerer Roboter. Durch das Hinzufügen von Kameras, Greifern oder anderen Hilfsgeräten können zukünftige Roboter möglicherweise für Aufgaben wie die Überwachung der Unterwasserumgebung, Untersuchungen der Meeresverschmutzung und die Bergung von Gegenständen unter Wasser eingesetzt werden.
Forscher gehen auch davon aus, dass mehrere Roboter gemeinsam Aufgaben erledigen können. Beispielsweise ist ein einzelner Roboter für die Beobachtung und Lokalisierung von Objekten verantwortlich, während andere Roboter beim Tragen oder Sammeln von Objekten behilflich sind. Allerdings handelt es sich bei diesen Anwendungen noch um potenzielle Entwicklungsrichtungen, und die langfristigen Betriebsfähigkeiten, die Lebensdauer, die Kommunikationsmethoden und die Stabilität des Roboters in komplexen Wasserströmen in realen Meeresumgebungen müssen weiter überprüft werden.
Derzeit ist der Roboter noch auf einen pneumatischen Antrieb angewiesen. Das Forschungsteam sagte, dass die Folgearbeiten die Entwicklung einer vollständig drahtlosen Version und die Zusammenarbeit mit Forschern in anderen Bereichen umfassen werden, um spezifischere Anwendungsszenarien zu untersuchen. Die Umstellung auf drahtlose Kommunikation wird dazu beitragen, Konnektivitätsbeschränkungen zwischen Geräten und externen Steuerungssystemen zu reduzieren, wird aber auch neue Herausforderungen bei der Stromversorgung, Steuerung und Unterwasserkommunikation mit sich bringen.
Dieses Forschungsergebnis wurde in der Open-Access-Zeitschrift „Science Advances“ veröffentlicht und der Artikel trägt den Titel „Minimal angetriebener Schwimmroboter mit weichem Körper, der Feather-Crested Crinoid imitiert, um eine dreidimensionale Manövrierfähigkeit in mehreren Modi zu erreichen“. Untersuchungen zeigen, dass Roboter nicht unbedingt ständig Motoren, Sensoren und Steuerungssysteme hinzufügen müssen, um eine größere Manövrierfähigkeit zu erreichen. Durch die rationelle Gestaltung flexibler Strukturen und die vollständige Nutzung der Elastizitäts- und Bewegungseigenschaften des Materials selbst können relativ einfache mechanische Systeme auch komplexe Aktionen ausführen.
Für den Bereich der Unterwasserrobotik könnte diese Idee eine umfassendere Bedeutung haben. In Zukunft können Forscher möglicherweise von den Bewegungsmechanismen weiterer Meeresorganismen lernen, um Softroboter mit einfacheren Strukturen und vielfältigeren Bewegungsmethoden zu entwickeln, damit sie bei Aufgaben wie Umweltüberwachung, Unterwassererkundung und komplexen Weltraumoperationen eine Rolle spielen können.
Kommentare