
Zusammenfassung:
Ein Forschungsteam an der Tandon School of Engineering der NYU hat einen amphibischen Wellenroboter namens WorMa entwickelt, der seinen Schwerpunkt ändert, indem er Wasser zwischen Kopf und Schwanz pumpt, sodass dieselbe Maschine Hügel erklimmen, über Stufen steigen und im Wasser schwimmen kann. Die Studie wurde in „Advanced Robotics Research“ veröffentlicht. Forscher sagten, dass dies das erste Mal sei, dass ein Wellenroboter die Fähigkeit zur vollständigen Geländetransformation vom Land zum Wasser und dann vom Wasser zum Aufstieg an Land demonstriert habe.
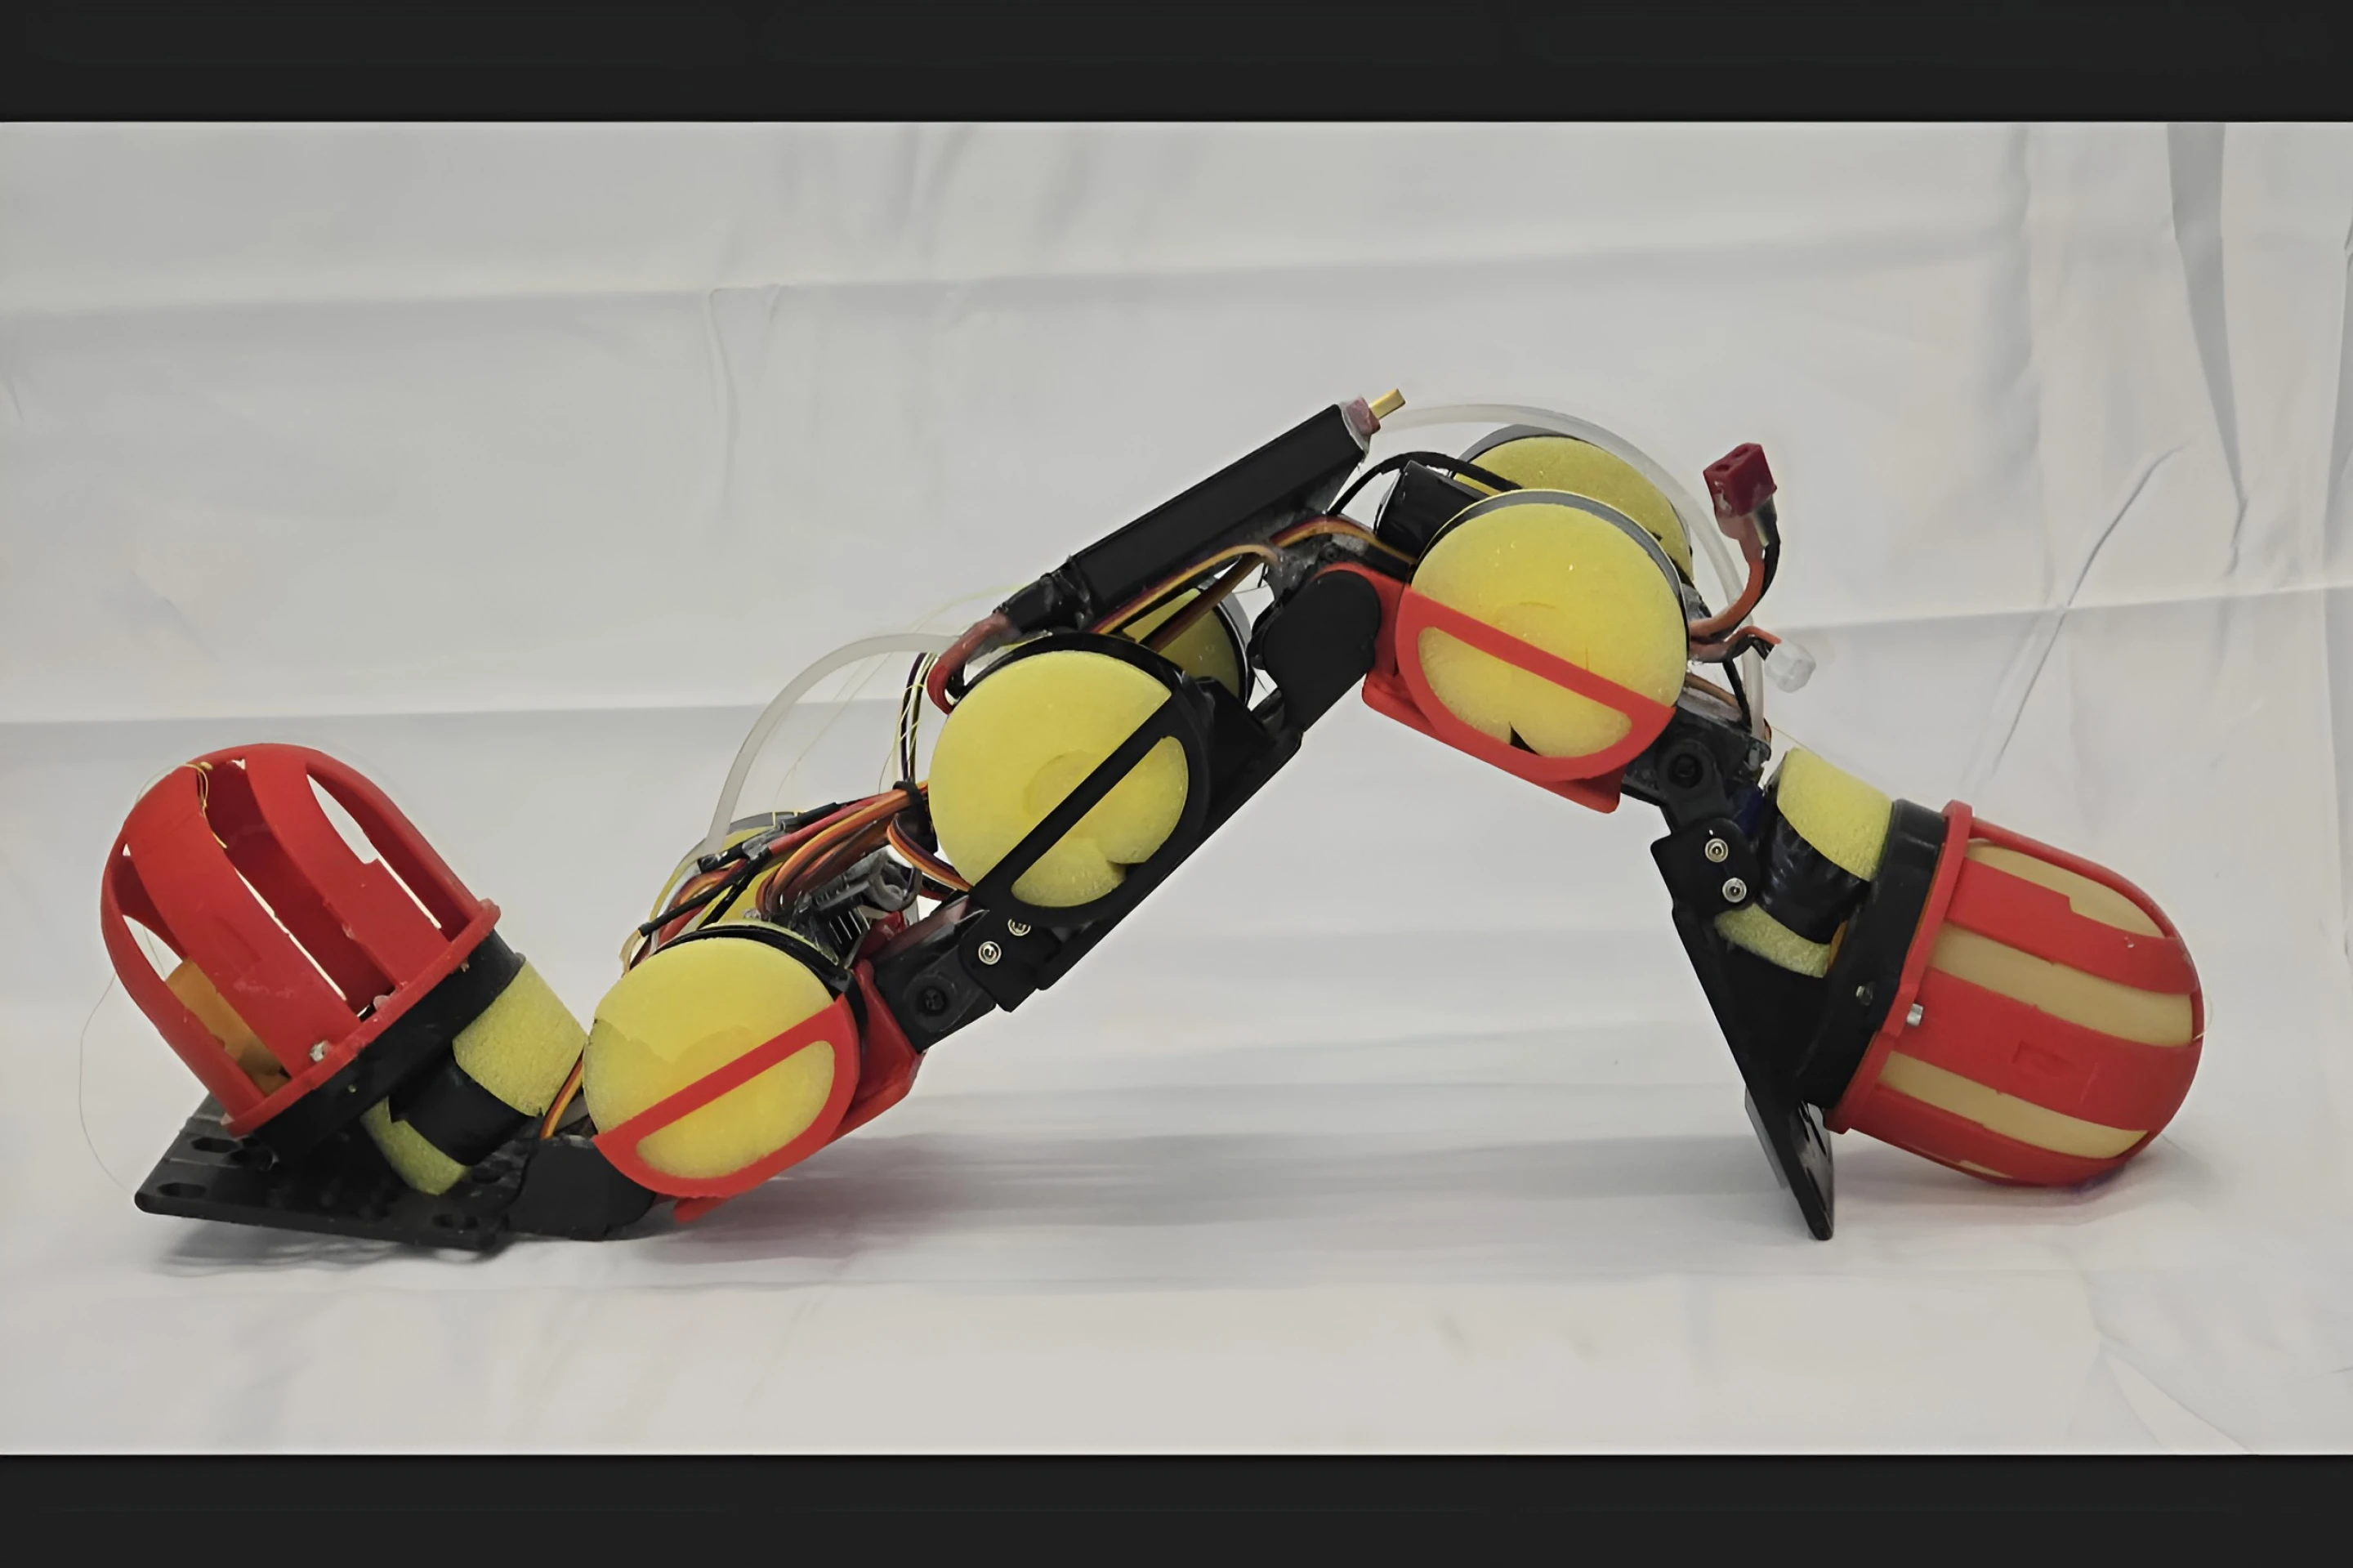
WorMa ist 50 cm lang, 13 cm breit, 10 cm hoch und wiegt etwa 1.063 kg. Es besteht aus fünf starren Verbindungsstangen und vier Gelenken. Jeder ist mit einer Latex-Ballon-Wasserblase am Kopf und Schwanz sowie einer 12-Volt-Peristaltikpumpe in der Mitte ausgestattet, die etwa 300 Gramm Wasser zwischen den beiden Enden befördern kann, was 28 % des Gesamtgewichts des Roboters entspricht. Auf beiden Seiten des Rumpfes sind Schaumstoff-Schwimmmaterialien angebracht, und auf der Unterseite befinden sich Silikon-Reibungspolster. Das Forschungsteam ermöglichte es ihm, auf unterschiedlichem Gelände im Wesentlichen den gleichen wellenförmigen Gang beizubehalten, indem es hauptsächlich den Bodendruck und den Auftriebszustand durch Anpassung der Wasserposition veränderte.
Beim Erklimmen eines Hangs wird Wasser zum Kopf gepumpt, wodurch der Druck und die Reibung zwischen dem vorderen Ende und dem Boden erhöht werden. Im Experiment ermöglichte die kopflastige Konfiguration dem Roboter, erfolgreich einen 19,5-Grad-Hang zu erklimmen, was in der Testkonfiguration die einzige Lösung war, die den steilsten Hang überwinden konnte; Auch der Energieverbrauch pro Einheit Bewegungsstrecke war mindestens 33 % niedriger als bei anderen Schwerpunktkonfigurationen. Das Gegenteil ist im Wasser der Fall, wo der Roboter durch die Bewegung des Wassers zum Schwanz schneller schwimmen kann, wobei die Höchstgeschwindigkeit 26 % schneller und 52 % effizienter ist als bei einer kopflastigen Konfiguration. Nur die kopflastige Konfiguration bot eine ausreichende Front-End-Traktion beim Erklimmen von Hängen aus dem Wasser.
Die Stufen erfordern eine kontinuierliche Anpassung des Schwerpunkts und eine feste Kopf- oder Schwanzgewichtskonfiguration kann nicht zum alleinigen Klettern verwendet werden. Der Roboter bewegt das Wasser zunächst zum Kopf, um den Halt zu erhöhen, dann bewegt er das Wasser zum Schwanz, hebt den Kopf an und lässt den Schwanz den Körper nach vorne drücken; Nachdem die Kopf- und Halsgelenke die Kante der Stufe berühren, pumpt es das Wasser zurück zum Kopf und zieht den Schwanz, um das Hindernis zu überwinden. Mit Hilfe dieses von den Forschern ferngesteuerten Bewegungsablaufs erklomm WorMa bis zu 15 Zentimeter hohe Stufen und absolvierte einen Parcours bestehend aus ebenem Boden, Stufen, Abhängen und offenem Wasser.
Derzeit handelt es sich noch um einen Laborprototyp, der nicht in der Lage ist, das Gelände autonom zu identifizieren und seinen Schwerpunkt auszuwählen. Der vollständige Wassertransfer dauert etwa 110 Sekunden, und Anpassungen können nur als langsamere diskrete Vorgänge und nicht als Echtzeitreaktionen durchgeführt werden. Die Bewegungsleistung im Forschungsbericht berücksichtigt nicht die Zeit, die für die Übertragung des Wasservolumens aufgewendet wurde; Der Roboter hat Probleme wie seitliches Abdriften im Wasser noch nicht gelöst. Das Team erwägt, die Pumpengeschwindigkeit zu erhöhen und Sensoren und Regelungen hinzuzufügen. Zukünftig könnte dieses Design, bei dem interne Flüssigkeiten zur Neuverteilung des Schwerpunkts verwendet werden, für die Umweltüberwachung und Anlageninspektionen an Küsten, Feuchtgebieten oder überschwemmten Gebieten eingesetzt werden, diese Verwendungsmöglichkeiten sind jedoch weiterhin vorgesehen.
Kommentare