Zusammenfassung:
Das Forschungsteam der Fudan-Universität hat einen ultradünnen Polymerfilm entwickelt, der an den Füßen des Roboters befestigt wird und direkt Strom erzeugen kann, wenn er einen bestimmten Boden berührt, und anhand der elektrischen Signale das Material und die Oberflächenrauheit unter den Füßen bestimmen kann. Die Studie wurde im National Science Review veröffentlicht. Es zielt auf das Stromversorgungsproblem ab, mit dem Mikroroboter seit langem konfrontiert sind: Forscher wiesen darauf hin, dass ein etwa 1,7 Gramm schwerer Mikroroboter mit einer handelsüblichen Batterie nur etwa zwei Minuten lang kriechen kann; Wenn die Batterielebensdauer auf zwei Stunden verlängert werden soll, wird das Batteriegewicht etwa 94 % des Gesamtgewichts des Roboters ausmachen und damit die Energiedichtefähigkeit bestehender Lithiumbatterien bei weitem übertreffen.
Diese „Hautschicht“ besteht aus vernetztem Kaliumpolyacrylat und bildet einen Film direkt auf dem Fuß des Roboters. Die Dicke beträgt etwa 135 Mikrometer und die Fläche kann auf etwa 1 Quadratmillimeter reduziert werden. Zur Stromerzeugung wird nicht die Reibung oder der Druck beim Gehen genutzt, sondern eine offene elektrochemische Energiequelle: Nach dem Kontakt der Fußsohle mit aktiven Oberflächen wie Aluminium und Zink gibt das Grundmaterial Elektronen ab; Die Platin/Kohlenstoff-Reaktionsschicht auf der Membran nutzt Sauerstoff und Wasser in der Luft, um Elektronen aufzunehmen und so einen elektrischen Strom zu erzeugen. Die Reaktion stoppt sofort nach dem Anheben des Fußes. Mit anderen Worten: Der Roboter verbraucht die chemische Energie des Kontaktmaterials und die Metalloberfläche wird nach und nach oxidiert, anstatt „kostenlosen Strom“ zu erhalten, der auf unbestimmte Zeit aufrechterhalten werden kann.
Das Forschungsteam berichtet, dass die Folie eine Leistungsdichte von 133 Milliwatt pro Quadratzentimeter auf der Zinkoberfläche und 103 Milliwatt auf der Aluminiumoberfläche erreichen kann, etwa eine Größenordnung mehr als typische Mikrobatterien; Zu den verfügbaren Materialien gehören auch Silizium, Zinn und Blei. Die Größe des Experimentalroboters beträgt etwa 6,7 x 5,7 Zentimeter. In dem Forschungsbericht wurde erwähnt, dass das Gerät mehr als 10.000 Schritte zurückgelegt hat, wobei sich die kontinuierlichen Tests über etwa 150 Tage erstreckten, und dass es nach dem Verzehr von etwa 2 Gramm Aluminium mehr als eine Million Schritte zurückgelegt hat. Das Team demonstrierte außerdem, wie der Roboter auf eine geneigte Metallplatte kletterte, eine LED zum Leuchten brachte und einen Bluetooth-Sender ansteuerte. Die Membran kann in Umgebungen mit Temperaturen von bis zu minus 20 Grad Celsius und bis zu 80 Grad Celsius funktionieren und kann sich noch entladen, nachdem sie 48 Stunden lang einer relativen Luftfeuchtigkeit von 20 % ausgesetzt war.
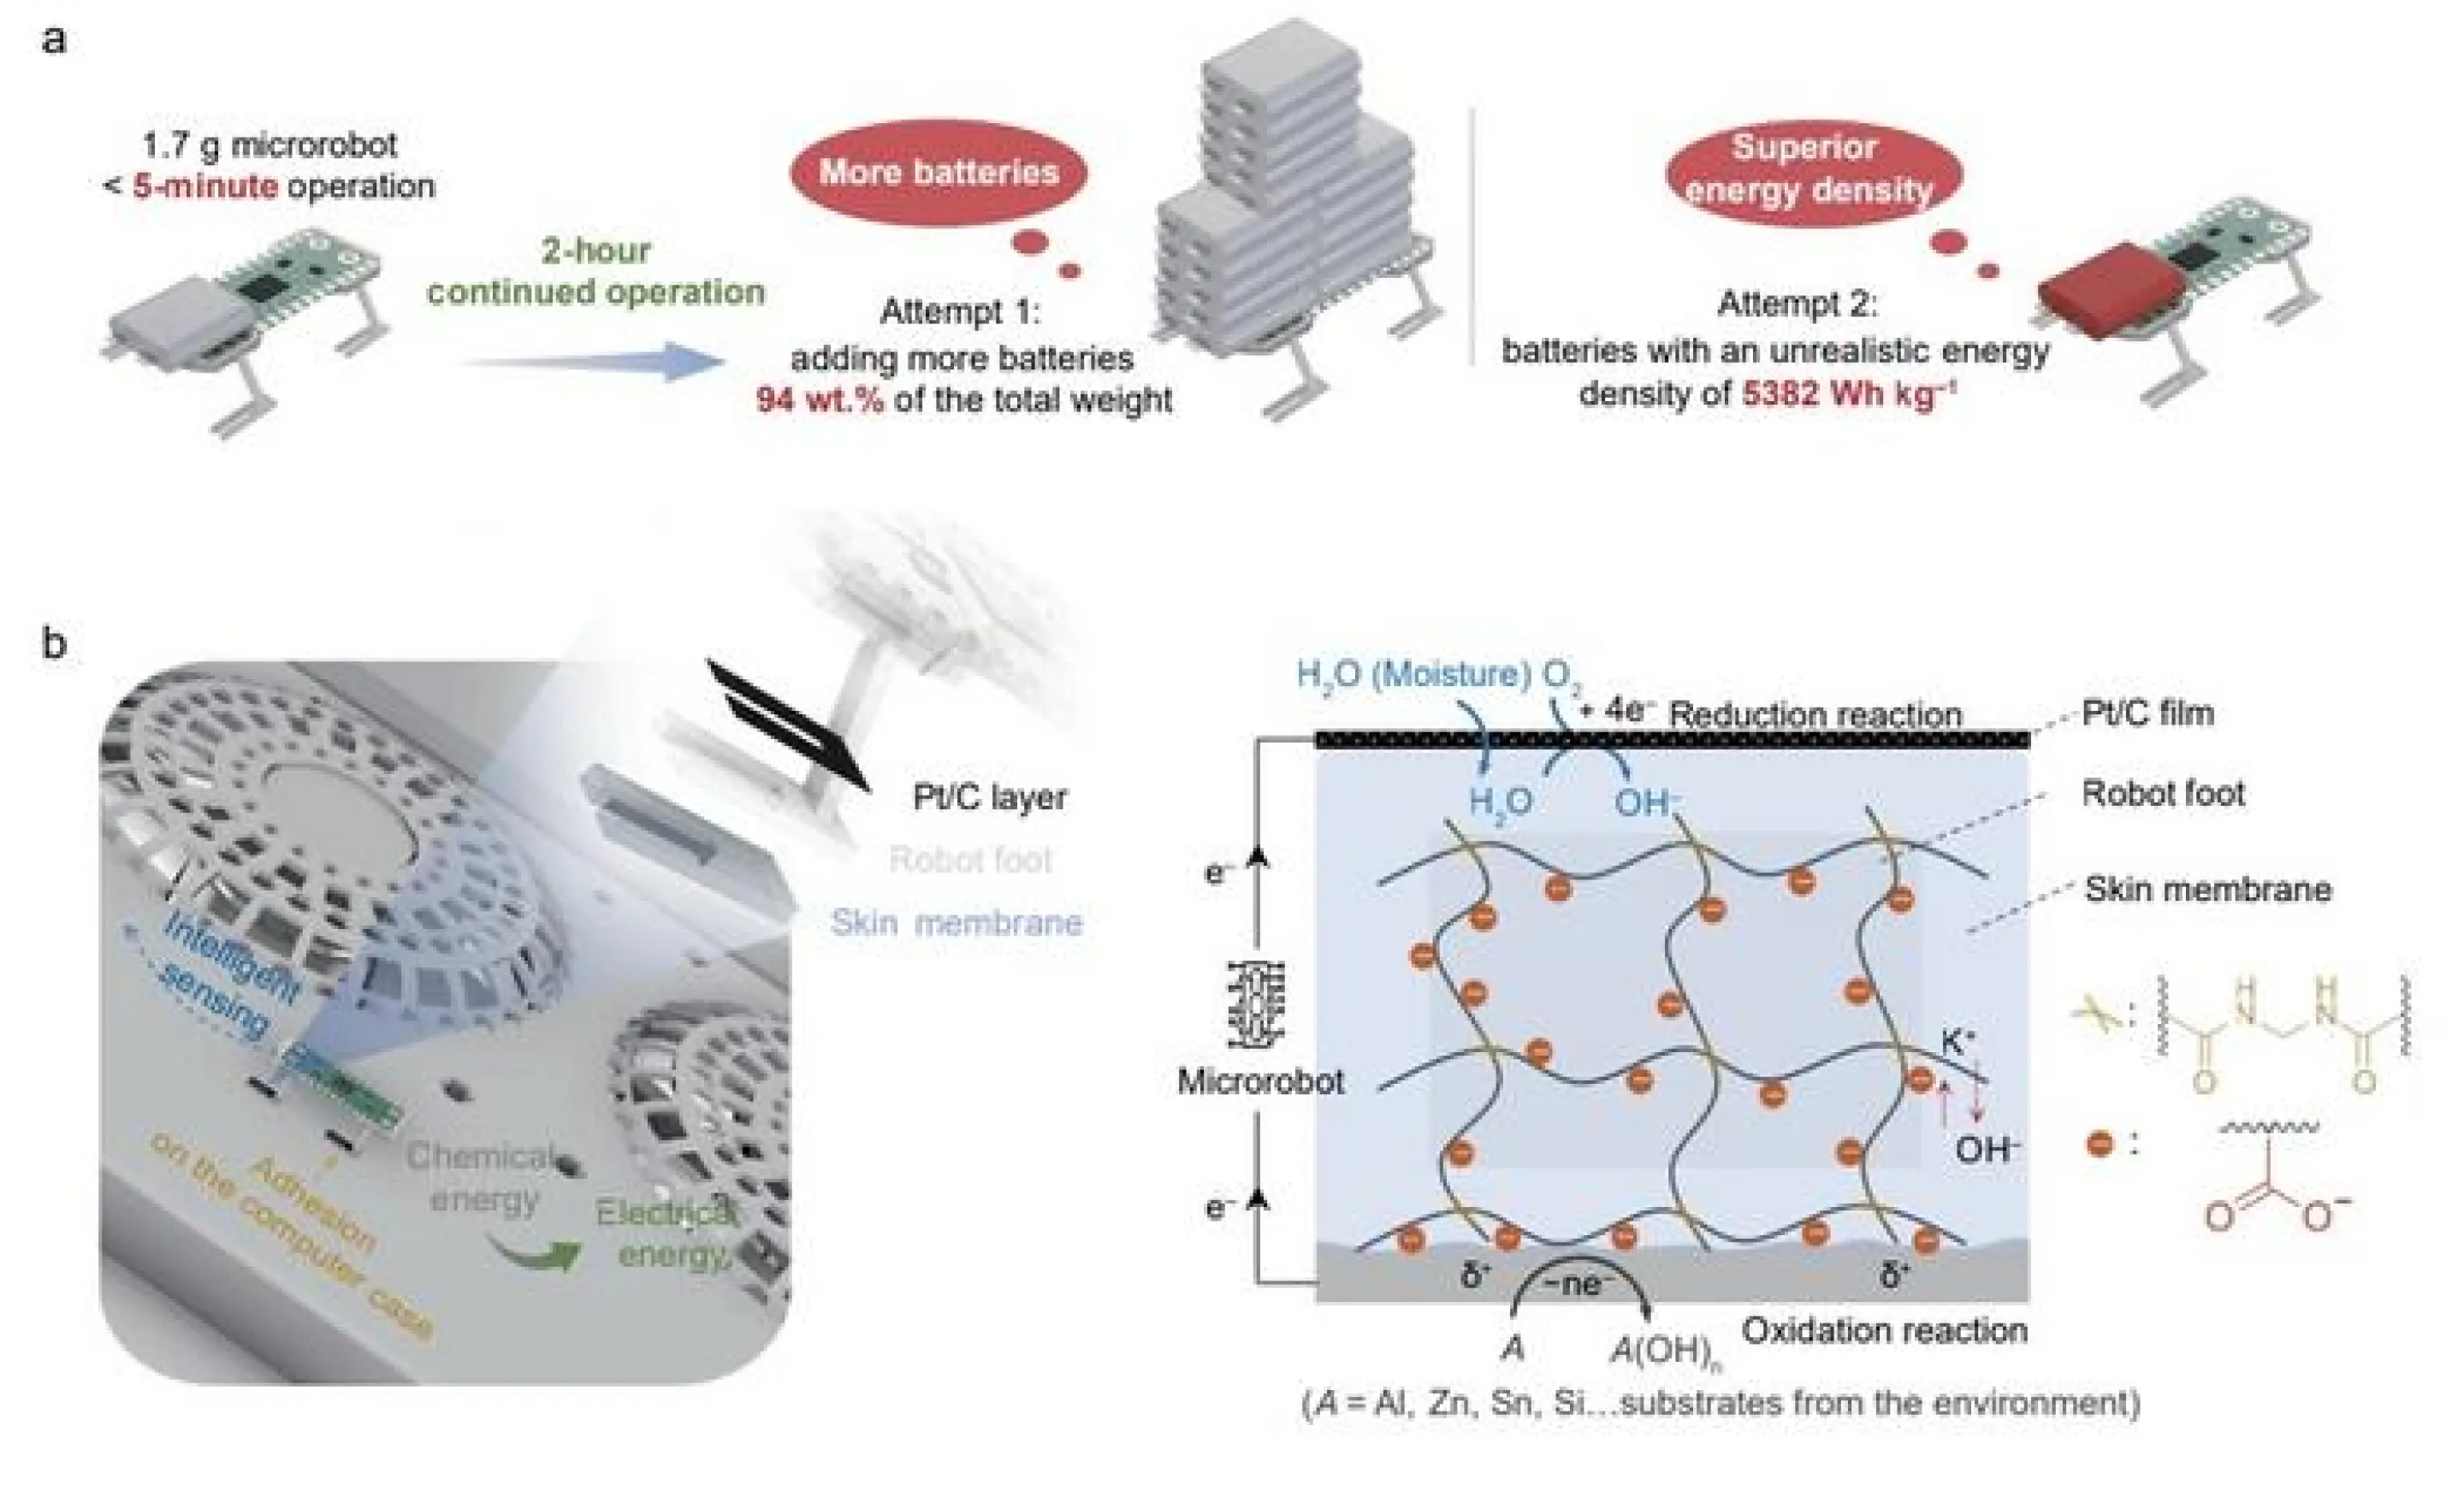
Dieser Film hat auch eine Sensorfunktion. Unterschiedliche Bodenoberflächen verursachen unterschiedliche elektrochemische Reaktionsgeschwindigkeiten und Ionenwanderungen, die unterscheidbare elektrische Signale erzeugen. Änderungen in der Oberflächenrauheit verändern auch das Signal, sodass vom Roboter erwartet wird, dass er die Umgebung erkennt und aktiv einen geeigneteren Weg für die Energiegewinnung findet. Da chemisch inerte Oberflächen wie Kunststoff, Glas, Erde und organisches Gewebe jedoch nicht direkt mit Strom versorgt werden können, fügten die Forscher in diesen Bereichen kleine Superkondensatoren als Puffer hinzu. Auch der Langzeitbetrieb wird durch Elektrolytveränderungen beeinträchtigt und Kaliumhydroxid muss während der Experimente ergänzt werden, um die Leistung aufrechtzuerhalten.
Derzeit handelt es sich hierbei noch um einen Stromversorgungs- und Sensor-Prototyp im Laborstadium. Die Untersuchung zeigt einen Kriechtest auf der Oberfläche eines bestimmten Materials und es handelt sich nicht um ein Produkt, das bereits für die Suche und Rettung in Katastrophengebieten, die Inspektion von Nuklearanlagen oder den kommerziellen Einsatz verwendet werden kann. Sein potenzieller Wert liegt darin, Mikroroboter weniger abhängig von sperrigen Batterien oder externen Stromquellen zu machen. Ob die eigentliche Mission jedoch weitergeführt werden kann, hängt auch von den verfügbaren Oberflächenmaterialien, der Elektrolytwartung und dem Energiepufferdesign in der Umgebung ab.
Kommentare