Zusammenfassung:
MIT-Forscher haben ein Flugbahnplanungssystem für Drohnen namens SANDO entwickelt. Ziel ist die kontinuierliche Planung von Kollisionsvermeidungsrouten für das Flugzeug in einer Umgebung, in der keine Vorkarte vorhanden ist und in der sich umliegende Hindernisse bewegen. Anstatt zu versuchen, genau zu erraten, wo sich jedes Hindernis als nächstes befindet, berechnet SANDO die Entfernung, bis zu der sich das Hindernis innerhalb einer bestimmten Zeit bewegen kann, basierend auf der höchsten Geschwindigkeit, die es erreichen kann, und reserviert dementsprechend einen dreidimensionalen sicheren Durchgang für die Drohne, der sich im Laufe der Zeit ändert.
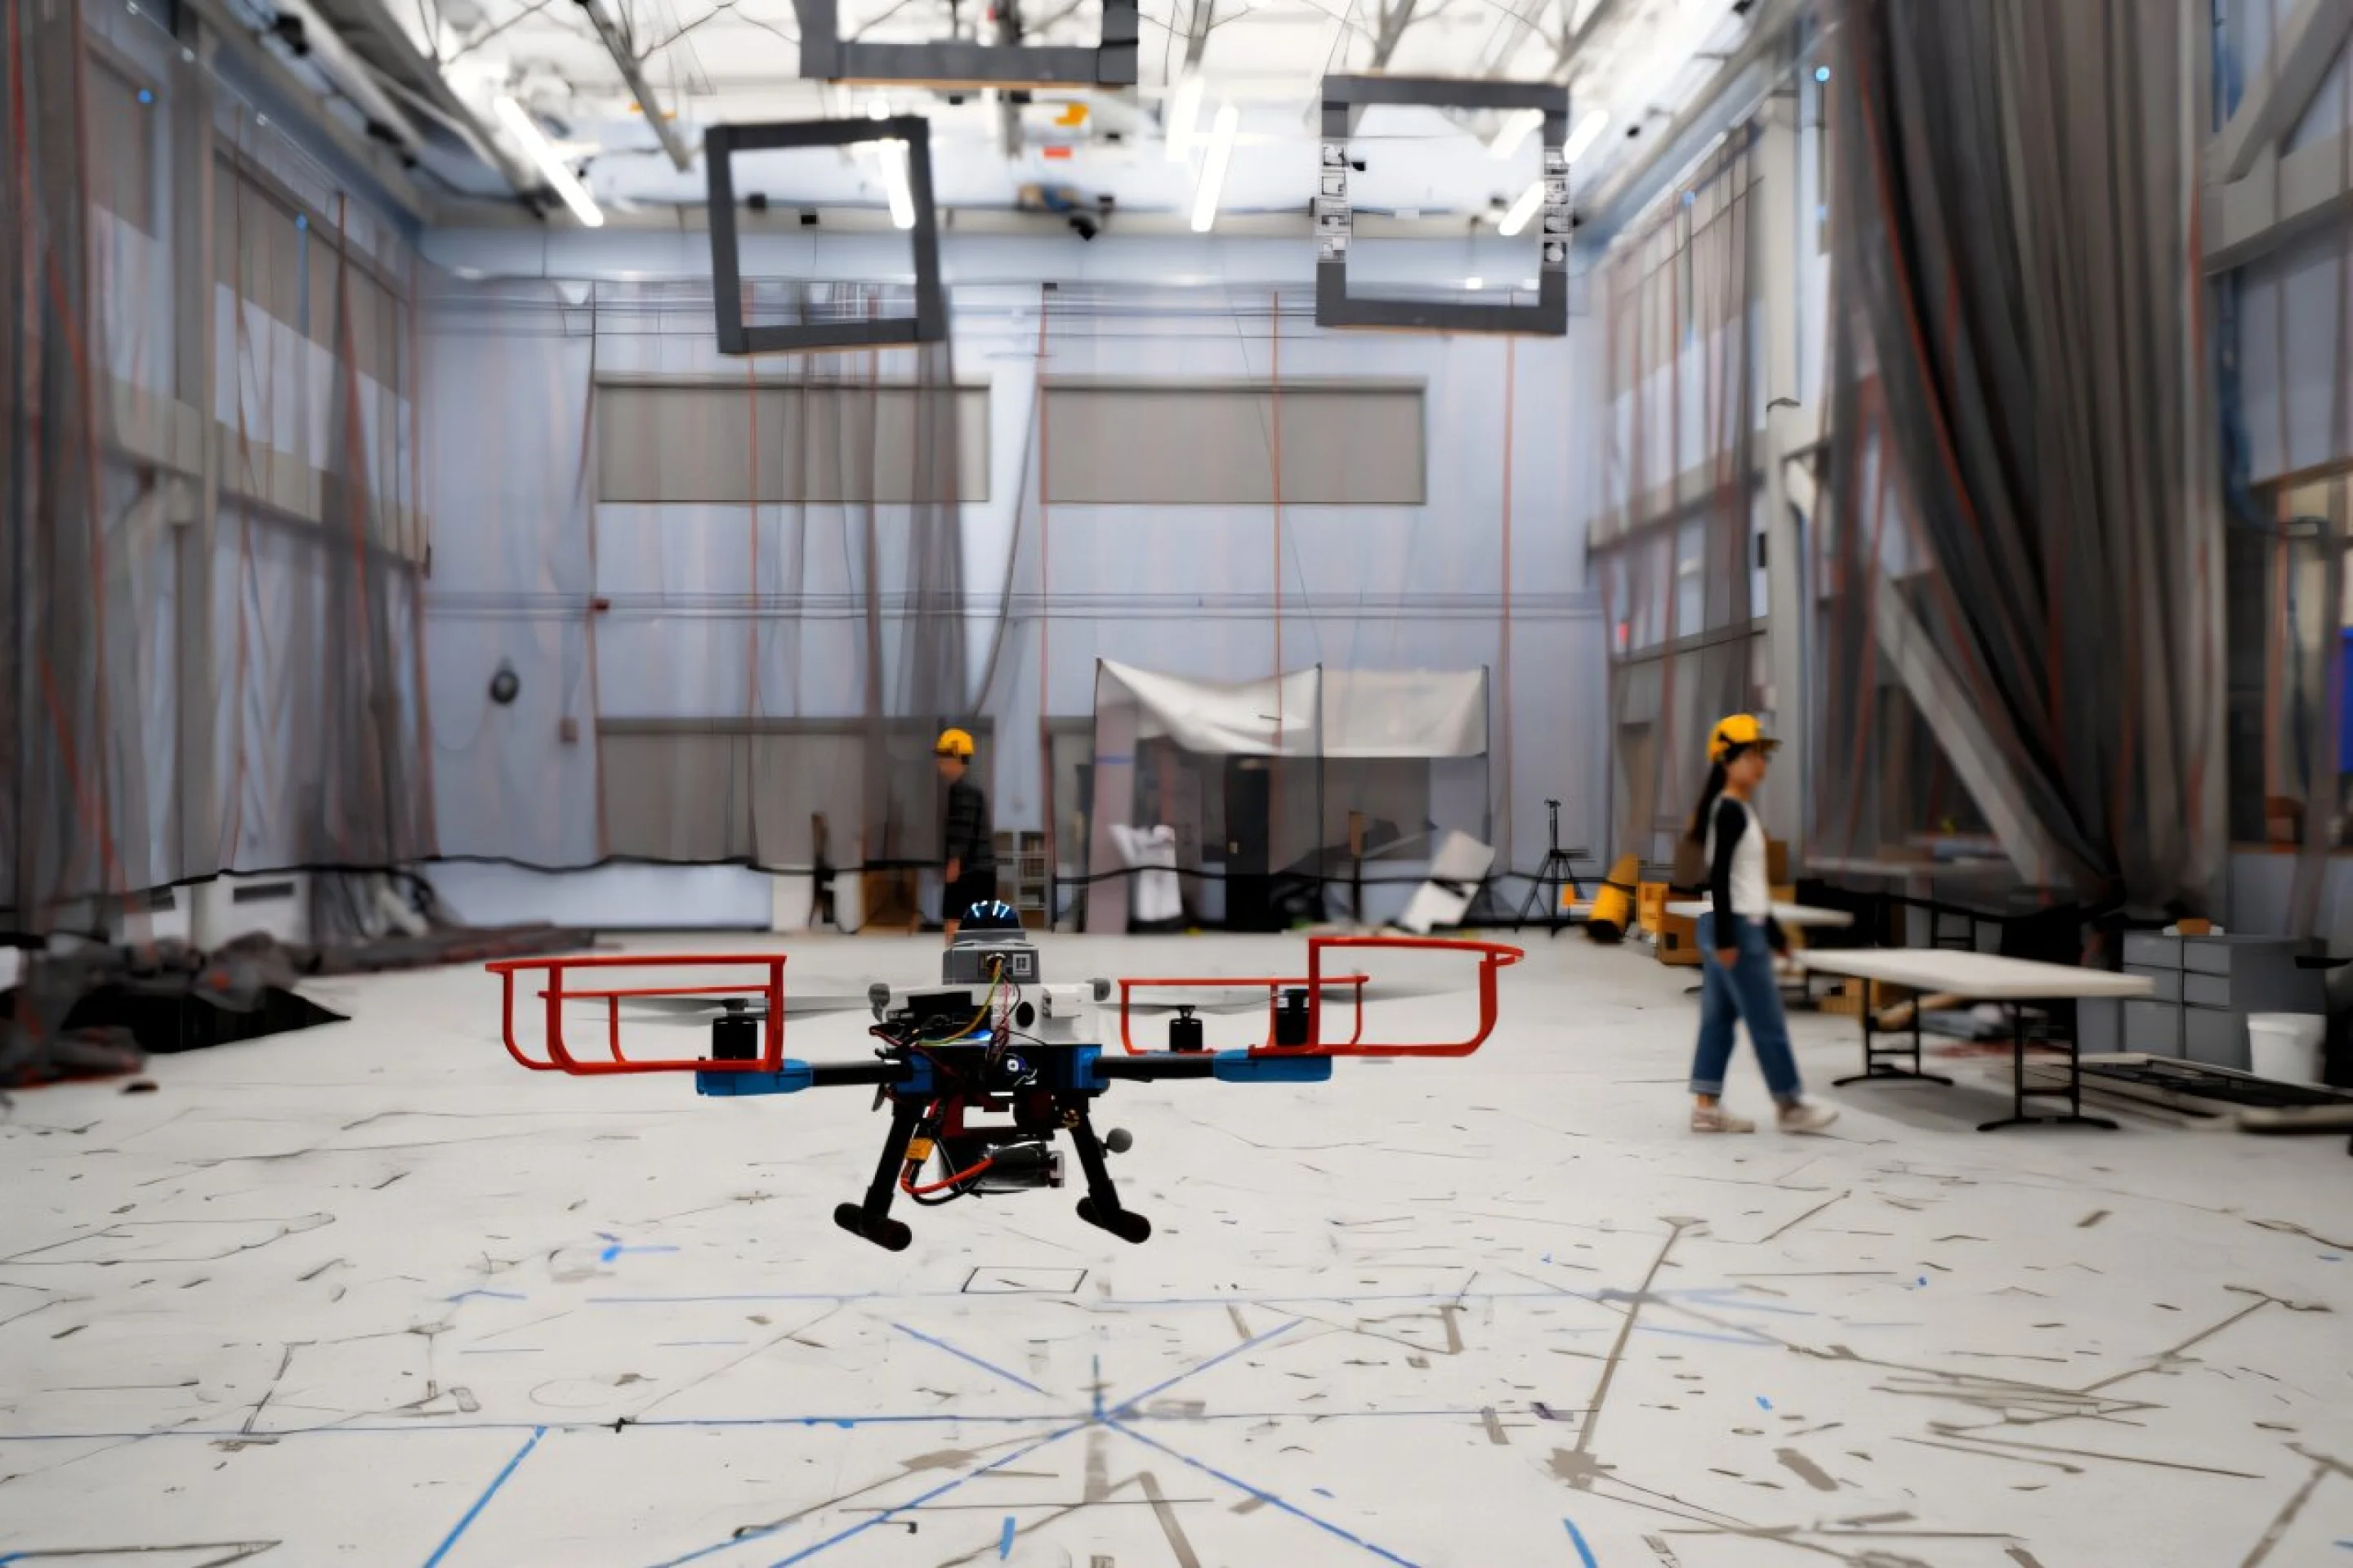
SANDOs vollständiger Name lautet „Sichere autonome Trajektorienplanung in dynamischen unbekannten Umgebungen“. Das System verwendet integrierte Kameras und Sensoren, um dynamische Hindernisse zu entdecken, zu gruppieren und zu verfolgen, und verwendet dann eine Begrenzungskugel, um die Bereiche zu beschreiben, die diese Objekte in Zukunft voraussichtlich erreichen werden. Der Planer bezieht diese Bereiche in die Routenberechnung ein, um eine Reihe barrierefreier Raumsegmente zu bilden, die sich im Laufe der Zeit anpassen; Es verwendet außerdem Wärmekarten, um hindernisreiche Bereiche zu markieren und Drohnen durch überfüllte Bereiche zu leiten. Im sicheren Korridor berechnet das System eine schnellere Zielroute und plant entsprechend den Umgebungsveränderungen neu, während die Drohne voranschreitet.
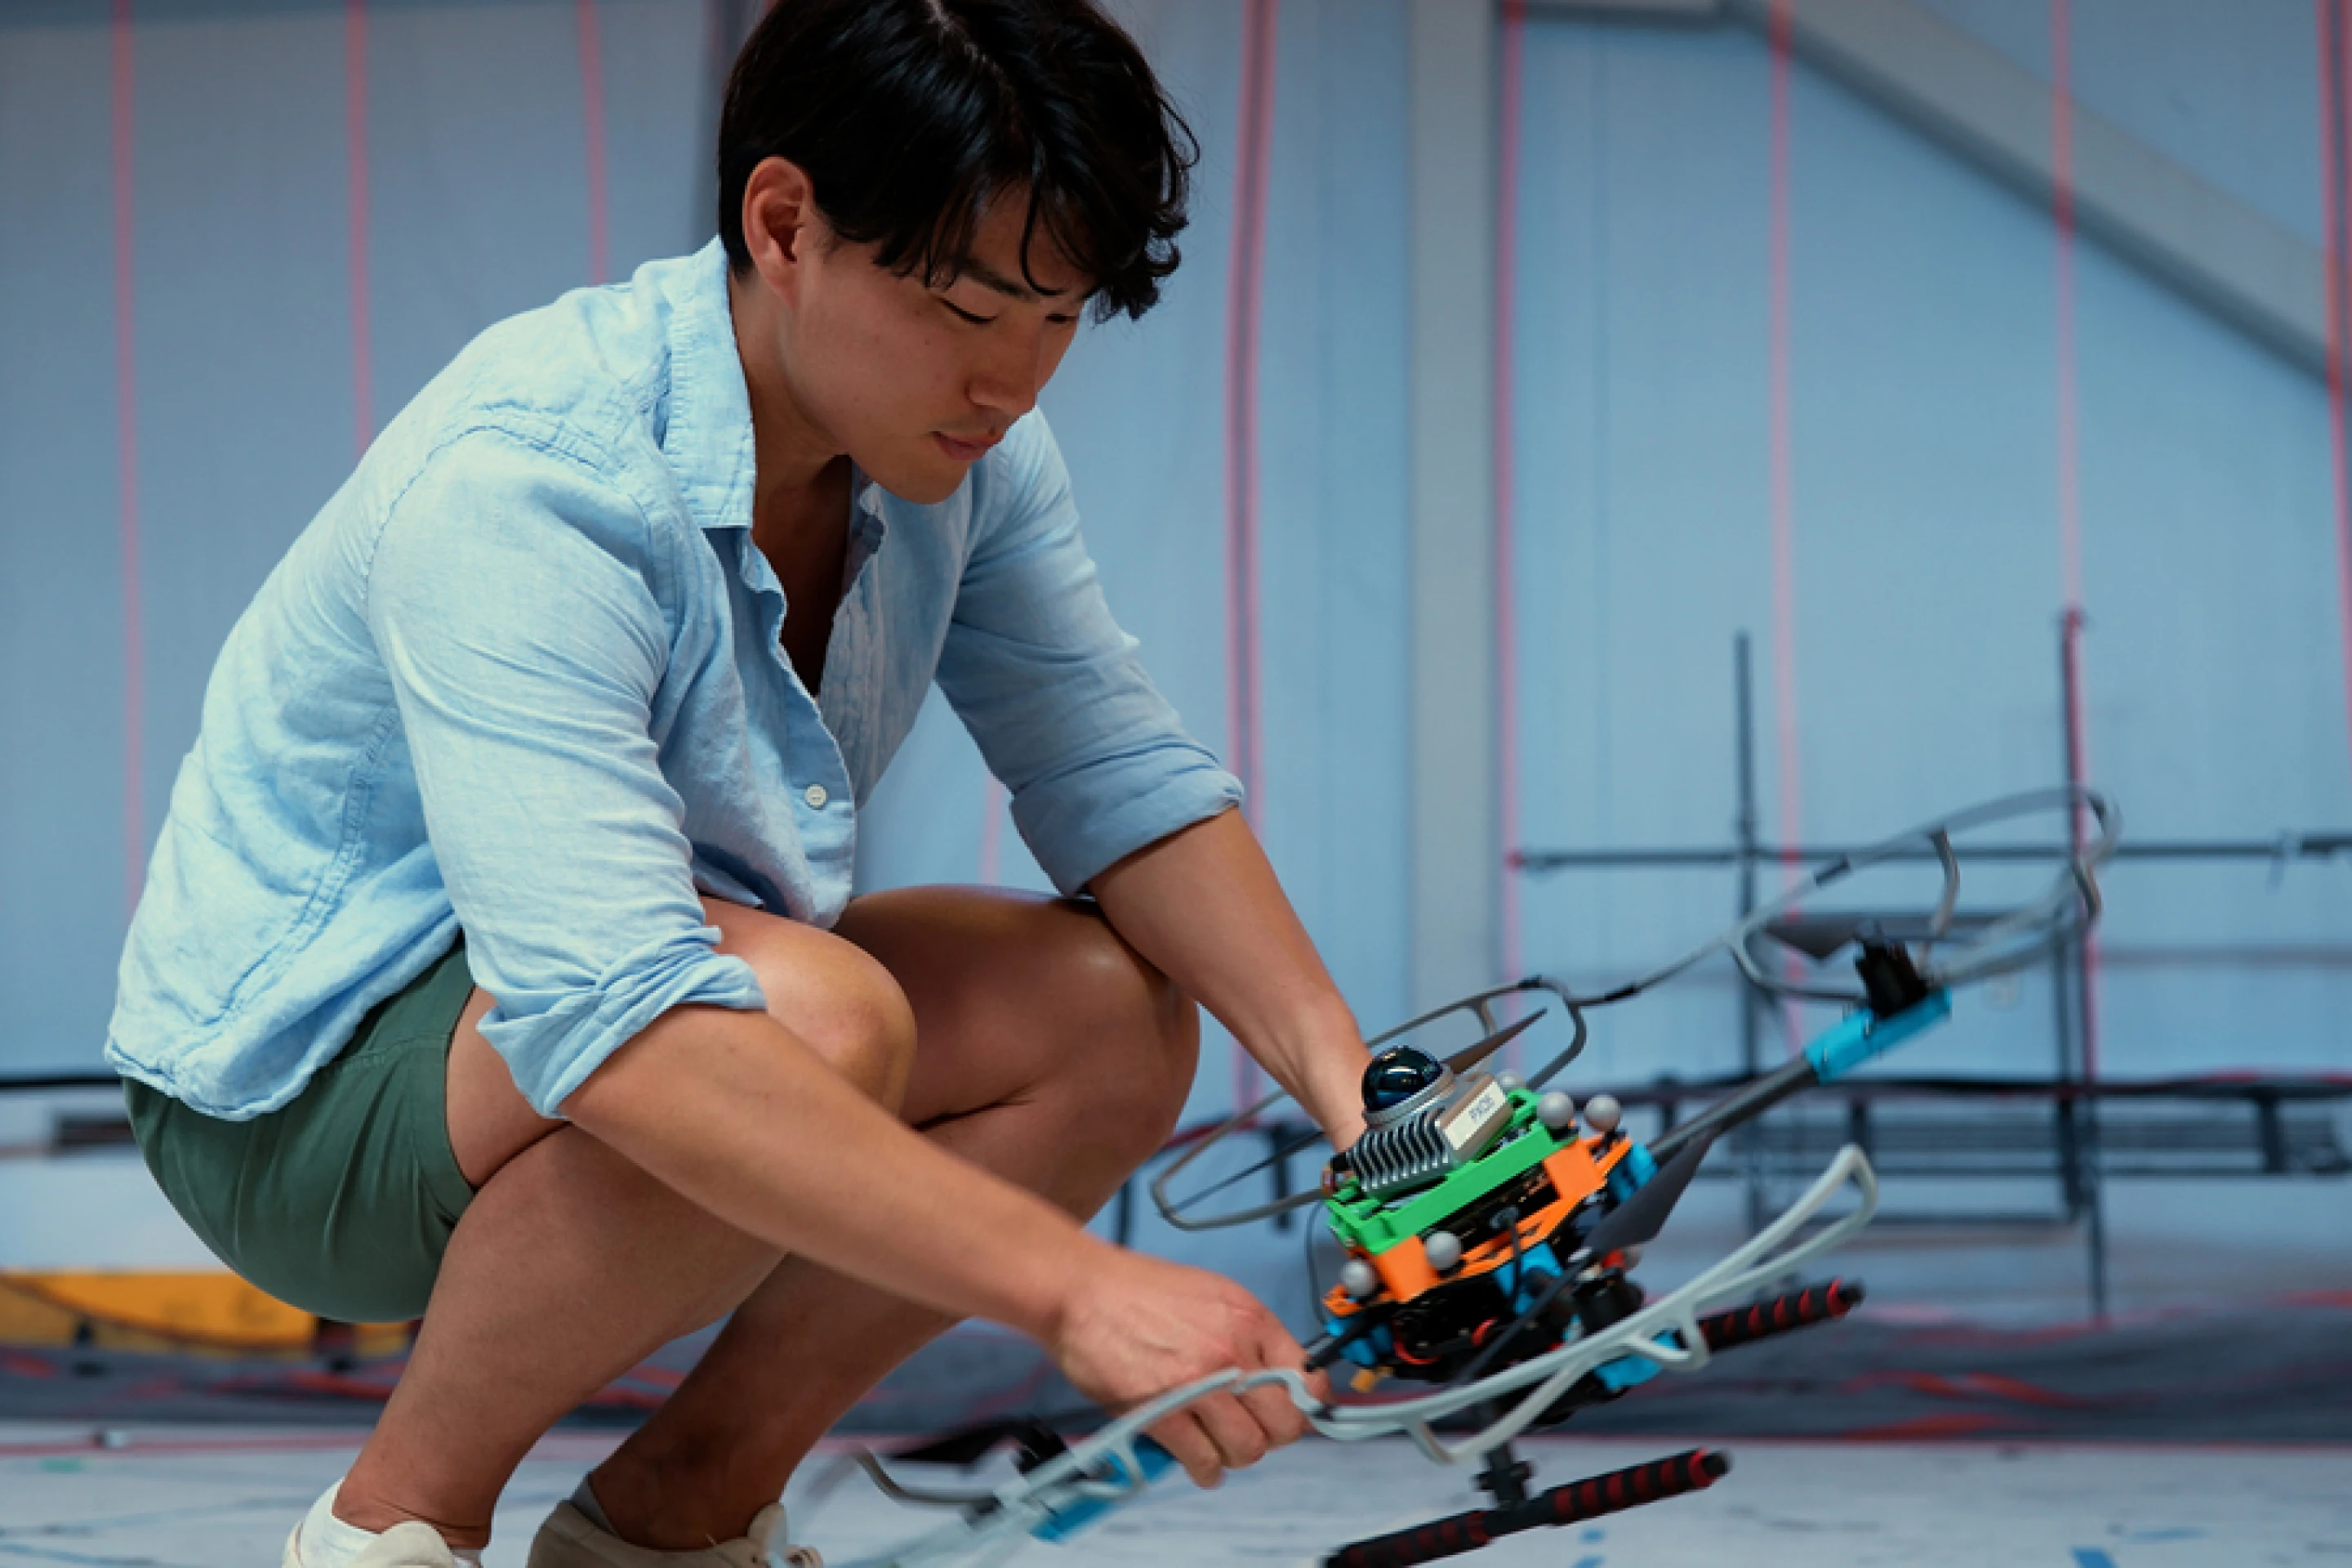
Das Forschungsteam sagte, dass das Kernmerkmal von SANDO darin besteht, die Kollisionsvermeidung als harte Einschränkung zu verwenden, anstatt den Algorithmus einfach nur „versuchen zu lassen, Hindernissen auszuweichen“. Die Forscher haben mathematisch bewiesen, dass die geplante Flugbahn unbekannte dynamische Hindernisse umgehen kann, wenn die Systemannahmen erfüllt sind. Eine wichtige Voraussetzung ist, dass das System eine zuverlässige Obergrenze dafür festlegen kann, wie schnell sich ein Hindernis bewegen kann; Es muss nicht die genaue Absicht oder Bewegungsrichtung des Hindernisses kennen, aber wenn sich ein Objekt schneller als die festgelegte Grenze bewegt, gelten die Sicherheitsgarantien nicht mehr.
Im Simulationstest vermied SANDO Kollisionen in allen Testumgebungen und erreichte den Zielpunkt schneller als mehrere vergleichende Planungssysteme. Das Forschungsteam führte außerdem 12 reale Flugtests mit einer mit Bordcomputern und Sensoren ausgestatteten Drohne durch, bei denen es allen beweglichen Hindernissen erfolgreich ausweichen konnte. Die Forschung wurde in „IEEE Transactions on Robotics“ veröffentlicht. Das Team gab an, dass das System in Zukunft für die Suche und Rettung eingestürzter Gebäude, die Erkundung von Minen, die Erkundung von Brandorten oder den Flug in überfüllten städtischen Gebieten eingesetzt werden kann. Allerdings handelt es sich immer noch um ein Forschungsergebnis, dessen Einsatz in realen Katastropheneinsätzen nicht nachgewiesen ist.
Die Forschung hat immer noch praktische Grenzen. Theoretische Garantien, die auf der Obergrenze der Hindernisgeschwindigkeit beruhen, hängen von der Genauigkeit der Wahrnehmung und Schätzung ab; In Szenarien mit besonders dichten Hindernissen kann der für den schlimmsten Fall reservierte Sicherheitsbereich zu konservativ sein, was zu Routenumleitungen oder einer verringerten Planungseffizienz führt. Der Folgeplan des Teams besteht darin, die Rechenlast zu reduzieren und die Kombination von maschinellem Lernen zu untersuchen, um es Benutzern zu ermöglichen, dem Roboter Aufgaben in natürlicher Sprache zu erteilen.
Kommentare