Zusammenfassung:
Da Drohnen zunehmend in Bereichen wie Industrieinspektionen, landwirtschaftlicher Überwachung sowie wissenschaftlicher Forschung und Erkundung Einzug halten, erregt eine scheinbar einfache, aber energiesparendere Methode der Roboterbewegung erneut Aufmerksamkeit. Ein Forschungsteam der University of Washington hat kürzlich einen Miniatur-Sprungroboter namens „DirectHop“ angekündigt. Sein Design ist von natürlichen springenden Lebewesen wie Flöhen inspiriert, geht aber einen völlig anderen technischen Weg als bestehende ähnliche Roboter.
Forscher wiesen darauf hin, dass in vielen Szenarien der Energieverbrauch bei Sprungbewegungen viel geringer ist als beim Fliegen. Nehmen wir als Beispiel Insekten. Mücken müssen kontinuierlich Energie verbrauchen, um den Flug aufrechtzuerhalten, während Flöhe nur im Moment des Abhebens Energie abgeben müssen, um ihre Bewegung abzuschließen. Theoretisch kann die Energieeffizienz beim Springen fast zwei Größenordnungen höher sein als beim Fliegen. Dies bedeutet, dass in Zukunft möglicherweise eine große Anzahl billiger kleiner Sprungroboter komplexe Aufgaben zu deutlich geringeren Kosten als Drohnen ausführen können, beispielsweise die Suche nach Gaslecks in Ölraffinerien, die Überwachung der Bewässerung und Düngung auf Ackerland und sogar die Durchführung von Planetenerkundungsmissionen.
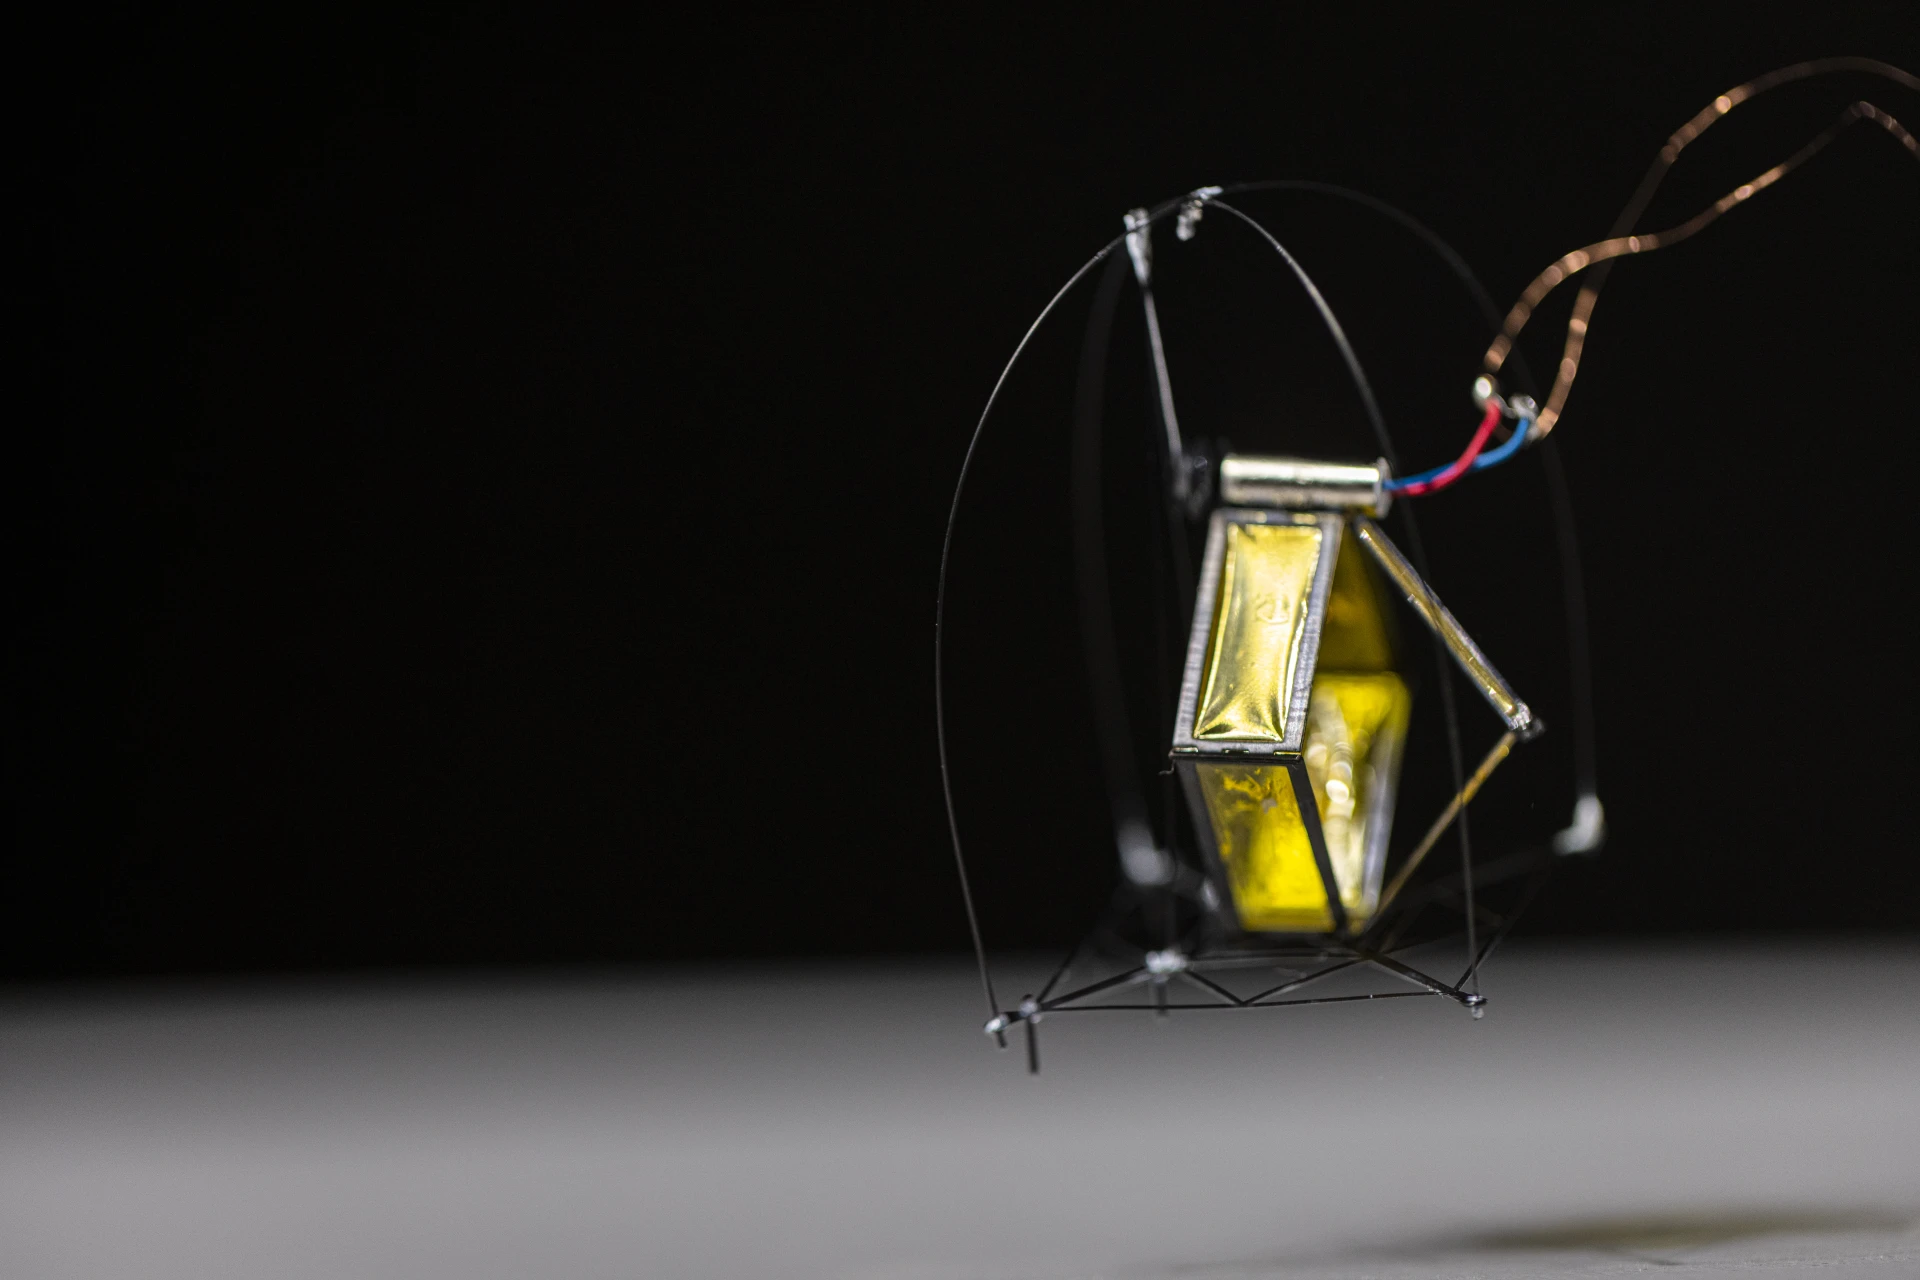
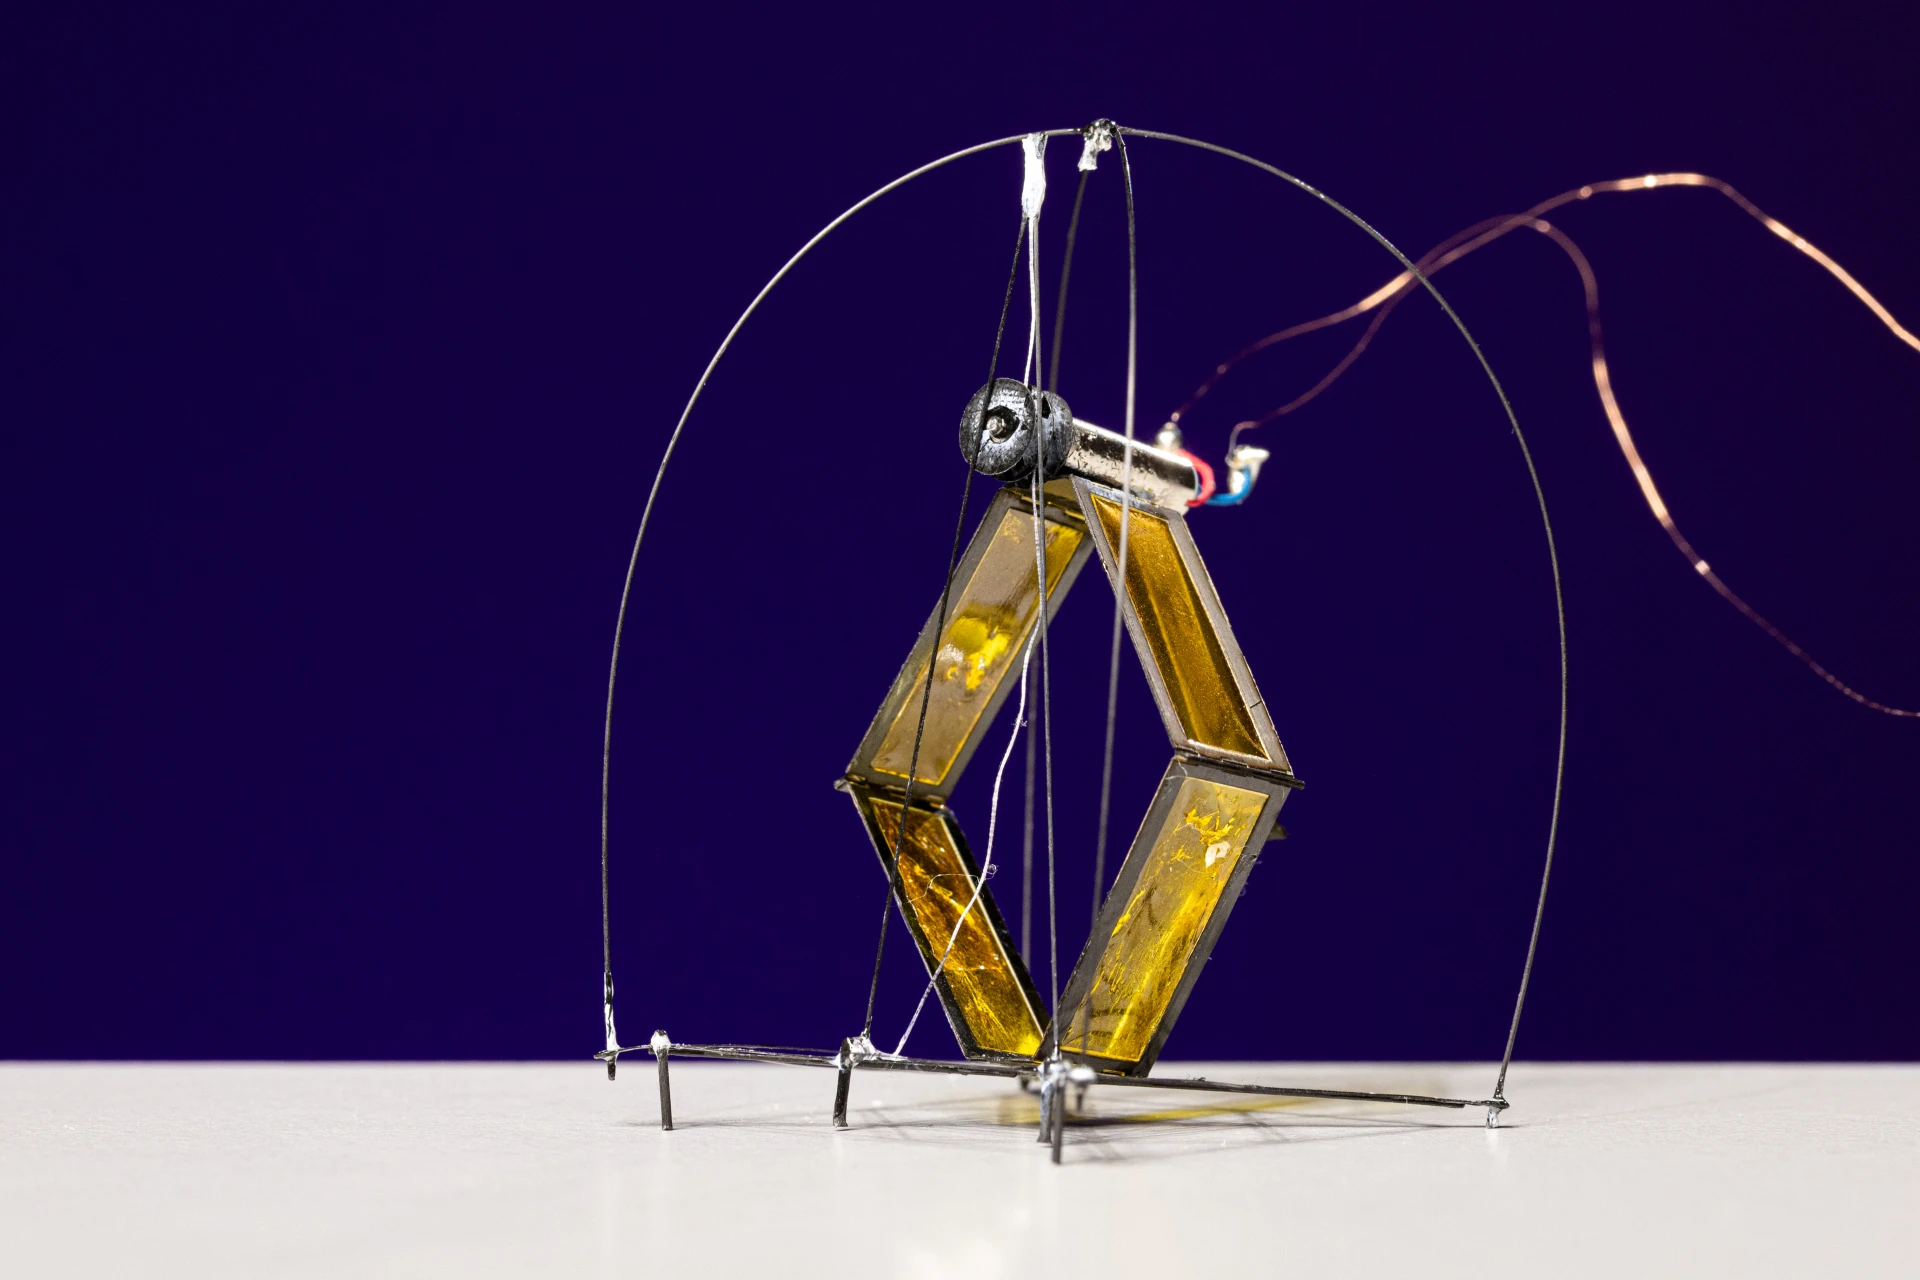
Um dieses Konzept zu testen, haben Ingenieure der University of Washington DirectHop entwickelt. Der Roboter wiegt etwa 1 Gramm und ist nur handtellergroß. Er kann mehrere Sprünge hintereinander absolvieren und seine Sprunghöhe ist hoch genug, um die Stufen von Standardtreppen zu überqueren. Der Roboter arbeitet mit einem Mikromotor und drei klappbaren Beinen zusammen, um einen präzisen Start mit einem Höhenkontrollfehler von nur Zentimetern zu erreichen.
Im Gegensatz zu den meisten springenden Robotern, die die Struktur eines Flohs imitieren, verwendet DirectHop keinen Federenergiespeichermechanismus. Herkömmliche Konstruktionen verwenden normalerweise Federn, um Energie zu speichern und diese dann sofort über das Schloss freizugeben, wodurch erstaunliche Sprungfähigkeiten erreicht werden. Mit dieser Lösung können zwar Sprünge über weite Distanzen erreicht werden, es ist jedoch schwierig, die Höhe und Distanz jedes Sprungs genau zu steuern, da die Federauslösung oft eine „Alles-oder-Nichts“-Aktion ist. Darüber hinaus ist die Herstellung komplexer Feder- und Verriegelungsstrukturen in extrem kleinen Größen von Natur aus eine Herausforderung.
Das Forschungsteam verzichtete daher komplett auf das Federsystem und nutzte stattdessen einen Mikro-Gleichstrommotor, um den Sprung direkt anzutreiben. Die Entwickler sagten, sie hätten herausgefunden, dass der ultrakleine Motor tatsächlich schnell genug beschleunigen könne, um direkt die zum Abheben benötigte Leistung zu erzeugen. Diese Methode ähnelt eher dem Mechanismus großer springender Tiere wie Fröschen, die auf der direkten Kraftausübung durch Muskeln beruhen, als dem Modell von Flöhen, die auf Energiespeicherung und -abgabe angewiesen sind.
Der größte Vorteil dieses Designs ist die Kontrollierbarkeit. Durch Anpassen des Motorbetriebsmodus kann der Roboter die Sprunghöhe frei anpassen, anstatt nur einen festen Auswurfmodus ausführen zu können. Die von den Forschern vorgelegten experimentellen Ergebnisse zeigen, dass DirectHop leicht um einige Millimeter vom Boden abgehoben werden kann, aber auch mit voller Kraft abheben und über die Stufen gewöhnlicher Treppen springen kann.
Neben der präzisen Steuerung des Springens sind autonome Sprungroboter nach Ansicht des Forschungsteams auch mit zwei weiteren Hauptproblemen konfrontiert: der Fähigkeit, sich umzudrehen, und der Fähigkeit, sich kontinuierlich zu bewegen. Viele Mikroroboter neigen nach der Landung dazu, sich zu überschlagen, und können ihre Mission nicht mehr fortsetzen, wenn sie das Gleichgewicht verlieren.
Um dieses Problem zu lösen, ist DirectHop mit einem speziellen Rollover-Mechanismus ausgestattet. Wenn der Roboter landet und seine Haltung abnormal ist, kann er mithilfe des Motors seinen Körper zum Schwingen bringen und autonom in seinen normalen Zustand zurückkehren. Testdaten zeigen, dass die Erfolgsquote des ersten Umdrehversuchs des Roboters bei etwa 90 % liegt.
Gleichzeitig bietet DirectHop auch die Möglichkeit, kontinuierlich neu zu laden und zu springen. Nach Abschluss eines Starts und einer Landung kann das System schnell in den Bereitschaftszustand zurückkehren und mit der nächsten Aktion fortfahren. Der aktuelle Prototyp ist bereits in der Lage, mehrere Runden an Sprungaufgaben hintereinander zu absolvieren, was bei Robotern dieser Größe ungewöhnlich ist.
Das Forschungsteam sagte, dass die Transportkosten dieses springenden Roboters nach seinen Schätzungen viel niedriger seien als die von Flugrobotern derselben Größe. Da es nicht notwendig ist, ständig zu schweben, um Energie zu verbrauchen, können springende Roboter in zukünftigen Anwendungsszenarien, die einen langfristigen autonomen Betrieb erfordern, offensichtliche Vorteile zeigen.
DirectHop befindet sich jedoch noch im Prototypenstadium. Die Forscher sagten, dass der Roboter zwar die drei Kernprobleme des kontrollierbaren Springens, des autonomen Drehens und des kontinuierlichen Springens gelöst habe, in Zukunft jedoch noch weitere Herausforderungen wie die Integration der Stromversorgung, die Lenksteuerung und die autonome Navigation bewältigen müsse.
Forschungsleiter Sawyer Fuller sagte, dass seiner Meinung nach die drei schwierigsten technischen Hindernisse für Sprungroboter darin bestehen, die Sprungweite zu kontrollieren, sich autonom umzudrehen und immer wieder neu zu springen. DirectHop hat diese Schwellen durch ein neues Design erfolgreich überschritten. Da sich das System in Zukunft weiter verbessert, wird erwartet, dass dieser Mikrorobotertyp neben Drohnen eine weitere wichtige autonome mobile Plattform wird und in der Industrie, Landwirtschaft, Katastrophenhilfe und sogar in der Weltraumforschung eine Rolle spielt.
Kommentare